Diese Ausgabe steht allen GOLD- und GREEN-Mitgliedern auf der ElektorMagazine-Website zum Download bereit!
Sie sind noch kein Mitglied? Hier klicken!
Was genau ist eigentlich Edge-KI?Intelligenz direkt im Gerät
Wir stellen vor: Edge Impulse StudioKI-Modelle für Edge-Geräte einfach erstellen und bereitstellen
Keyword Spotting mit Edge ImpulseErfassen, Trainieren und Implementieren
Intelligente Gerätesteuerung per Sprachbefehl mit Nordic Thingy:53
Edge-KISchlüsselbegriffe zum Verständnis von Edge-KI und Machine Learning
Crashkurs: Einstieg in Edge ImpulseWie Sie mit dem Arduino Nano 33 BLE Sense ein ML-Modell erfassen, trainieren und bereitstellen
Ein neues Kapitel für ArduinoVom Hobby-Board zur Edge-Computing-Plattform
Erste Schritte mit Objekterkennung auf Edge-Geräten
Fehlererkennung auf LeiterplattenComputer Vision mit dem Raspberry Pi
KI-Skalierung für kleinste Geräte
Optimierung der Energieeffizienz bei batteriebetriebenen Edge-KI-Geräten
KI-ToasterWenn Edge-KI das Frühstück rettet
Thundercomm Rubik Pi 3Raspberry Pi trifft Edge-KI
Unternehmensführung, Embedded ML und die Edge-Revolution
Vision-Language-Modelle für Edge-GeräteKaskadierte Modelle für höhere Zuverlässigkeit
Lernen Sie Edge Impulse kennenFragen aus der Elektor-Community
Projekt-Update #5: Energiemessgerät mit ESP32Haushaltsgeräte mit Edge-KI erkennen
Bewegungserkennung mit Anomalie-ErkennungEin End-to-End-Tutorial
Intelligentes Belüftungssystem: Verbindung von Schall- und UmweltdatenEin Dual-MCU-Ansatz mit Machine Learning für die automatische Steuerung von Fenstern und Jalousien
Sprachsteuerung für Ohrhörer und Headsets
Edge-KI: Intelligente Geräte auf dem Vormarsch
Your First Steps with an ESP32-C3 and the IoTA Wi-Fi Button and Relay IoT Cloud a la Arduino
Dual Geiger-Müller Tube Arduino ShieldA High Sensitivity, Very Low-Power Radiation Sensor
CO2 GuardA DIY Approach to Monitoring Air Quality
MonkMakes Air Quality Kit for Raspberry PiMeasures Temperature and eCO2
Starting Out in ElectronicsWelcome to the Diode
Tips & Tricks for Testing ComponentsNo Expensive Equipment Required
Reducing the Power Consumption of Your Mole RepellerAn ATtiny13 Replaces a 555
Light Switch DeLuxA Solution for High-Precision Light-Controlled Switching
The Challenges in Bringing IoT Solutions to MarketWorries Around Security, Scalability, and Competition Infographics 5-6/2022
Preferably Wired After AllTips for Developing a 1 Gbit/s Interface in an Industrial Environment Bringing Real-Time Object Detection to MCUs with Edge Impulse FOMO
Traveling-Wave TubesPeculiar Parts, the Series
Narrowband Internet of ThingsStandards, Coverage, Agreements, and Modules
Dragino LPS8 Indoor GatewaySpeedy LoRaWAN Gateway Setup
Explore ATtiny Microcontrollers Using C and Assembly LanguageSample Chapter: ATtiny I/O Ports
Err-lectronicsCorrections, Updates and Readers’ Letters
LoRa GPS Tracker UpdateReceive and Show Location Using a Raspberry Pi
Circuit Simulation with TINA Design Suite & TINACloudSample Chapter: Sinusoidal Oscillators
From Life’s ExperienceAssembly Line Work
The WinUI Graphics Framework for Windows AppsA Small Demo Application
GUIs with PythonWorst GUI of the world
Off-Grid Solar SystemsElectrical Energy Independent of the Mains Grid
The 10-Year SmartphoneRenew Your Expectations
HexadokuThe Original Elektorized Sudoku
Diese Ausgabe steht allen GOLD- und GREEN-Mitgliedern auf der ElektorMagazine-Website zum Download bereit!
Sie sind noch kein Mitglied? Hier klicken!
PIO-Programmierung des Raspberry Pi PicoNeun Befehle, viele Möglichkeiten
KI aus dem Browser befreienSo nutzen Sie KI-CLIs zum Programmieren, Kompilieren und Validieren von Embedded-Projekten
Der Scrutiny DebuggerDebuggen, Visualisieren und Testen von Embedded-C/C++ Code
Sigfox-Breakout-Board (Teil 1)Ein selbst gebautes Funk-BoB
Rauscharmes Labor-Netzteil (Teil 2)Konstruktion, Montage und praktische Implementierung
Einfacher Signalgenerator mit dem RP2040Analoge und digitale Signale für rund 10 Euro
Matter und Edge-KI für die Smart Homes der ZukunftBieten die neuesten Updates von Matter und der Aufstieg der Edge-KI Entwicklern endlich die Werkzeuge, um das versprochene intelligente und vernetzte Smart Home zu schaffen?
Die SMU für alleSiglent bringt die SMM3000X-Serie auf den Markt
DifferenzdrucksensorenVorausschauende Wartung in HLK-Systemen
Security by DesignSchadensbegrenzung durch Entwicklungsprinzipien
Embedded Security ist nicht mehr optional
CRA und PQC setzen neue Prioritäten für Embedded-SicherheitWarum auch kleine IoT- und Industrie-Unternehmen einen Upgrade-Plan benötigen
embedded world 2026Interview mit Benedikt Weyerer, Executive Director der embedded world
I3C in der PraxisMit Hardware von ST und Microchip
Das BLEnky-ProjektSchnelles Prototyping für Bluetooth-Low-Energy-Anwendungen
PulsbreitensteuerungVom einfachen Thermostat bis zum geglätteten Analogsignal
AudiotronicsKlangvolle Elektronik zum Selberbauen
ESP32-Audio-Transceiver-Board (Teil 4)Taktsynchronisation – und eine kabelgebundene Option
2026: Eine KI-OdysseeDer Vibe-Coding-Kater von 2025
Symmetrische DC-LastGleichstromlast, statisch oder dynamisch und symmetrisch
Gesichter zählen mit MaixCAMEine einfache Methode zur Erfassung von Publikumsgrößen
Open-Source-Code mit Arduino IDE und PlatformIO
Autonomes Fahren: GPS, Accelerometer, Gyroskop
PS3-Controller
Mikrocontroller wie der Arduino und Einplatinenrechner wie der Raspberry Pi haben sich zu beliebten Komponenten entwickelt. Dritter im Bunde ist der ESP32 der Firma Espressif. Mikrocontroller dieser Baureihe zeichnen sich durch eine Vielzahl implementierter Funktionen aus, die bei einem Arduino konventioneller Prägung mit einem Atmel-AVR-Mikrocontroller erst mit weiterer Hardware möglich sind. Prominentes Beispiel sind hier die WiFi- und Bluetooth-Funktionalitäten. Gegenüber einem Raspberry Pi zeichnen sie sich durch einen deutlich geringeren Preis aus.
Allgemeine Informationen für die Realisierung eines Roboterauto-Projekts mit dem ESP32 sind leicht zu finden. Dabei handelt es sich aber oft nur um Ausführungen zu einem Teilaspekt, ohne inhaltliche oder funktionale Abstimmung. So ist nicht nur die Beschaffung der benötigten Informationen mühselig und zeitaufwändig, sie kann auch außerordentlich fehlerträchtig sein.
Ansatzpunkt dieses Buches ist, diese Lücke zu schließen. Es geht auf verschiedene Möglichkeiten eines Chassis ein, vermittelt nötige Kenntnisse und führt schrittweise von einer einfachen Motorsteuerung zu einem komplexen sensor- und sprachgesteuerten Roboterauto. Hacks rund um GPS und eine PlayStation 3 runden die Sache ab.
Inhalt
Bei der Reihenfolge der Kapitel wurde versucht – beginnend bei der Darstellung von grundlegenden Informationen – über die Lösung einfacher Aufgaben zu etwas anspruchsvolleren Techniken zu führen.
Der Mikrocontroller ESP32
Die Software erstellen
Die Stromversorgung
Rund um die Hardware
Das Chassis
Der Gleichstrommotor
Kabellose Steuerung über WiFi
Mit Sensoren Hindernisse erkennen
Eine eigene Roboterauto-App
Servo und Lichtsensor
GPS
Accelerometer / Gyroskop
PS3-Controller
Roboterauto-App
Hinweis zur Software
Die Dateien haben das Suffix (.cpp). Grund ist die Entwicklung mit PlatformIO. Mit Copy & Paste sollten sie auch in der Arduino-IDE verwendet werden können.
La carte d'apprentissage Elektor Arduino Nano MCCAB contient tous les composants (avec Arduino Nano) nécessaires aux exercices, tels que des diodes électroluminescentes, des interrupteurs, des boutons-poussoirs, des émetteurs de signaux acoustiques, etc. Ce système de formation à microcontrôleur permet également d'interroger ou de commander des capteurs, des moteurs ou des assemblages externes.
Spécifications (Carte de formation Arduino Nano MCCAB)
Alimentation électrique
Via la connexion USB du PC connecté ou un bloc d'alimentation externe (non inclus)
Tension de fonctionnement
+5 Vcc
Tension d'entrée
Toutes les entrées
0 V to +5 V
VX1 and VX2
+8 V to +12 V (uniquement en cas d'utilisation d'une alimentation externe)
Périphérie du matériel
LCD
2x16 caractères
Potentiomètre P1 & P2
JP3 : sélection de la tension de fonctionnement de P1 et P2
Distributeur
SV4 : Distributeur pour les tensions de fonctionnementSV5, SV6 : Distributeur pour les entrées/sorties du microcontrôleur
Interrupteurs et boutons
Bouton RESET sur le module Arduino Nano 6x interrupteurs à bouton poussoir K1 ... K6 6x interrupteurs à glissière S1 ... S6 JP2 : Connexion des interrupteurs avec les entrées du microcontrôleur
Buzzer
Buzzer piézo Buzzer1 avec cavalier sur JP6
Voyants lumineux
11 x LED : Indicateur d'état des entrées/sorties LED L sur le module Arduino Nano, connectée au GPIO D13 JP6 : Connexion des LED LD10 ... LD20 avec les GPIO D2 ... D12
Interfaces sérieSPI ET I²C
JP4 : Sélection du signal à la broche X du connecteur SPI SV12 SV9 à SV12 : interface SPI (3,3 V/5 V) ou interface I²C
Sortie de commutation pour les appareils externes
SV1, SV7 : sortie de commutation (maximum +24 V/160 mA, alimentation externe) SV2 : 2x13 connecteurs pour la connexion de modules externes
Matrice de 3x3 LED(9 LED rouges)
SV3 : Colonnes de la matrice LED 3x3 (sorties D6 ... D8) JP1 : Connexion des lignes avec les GPIOs D3 ... D5
Logiciel
Bibliothèque MCCABLib
Contrôle des composants matériels (interrupteurs, boutons, DEL, matrice de DEL 3x3, buzzer) sur la carte de formation MCCAB.
Température de fonctionnement
Jusqu'à +40 °C
Dimensions
100 x 100 x 20 mm
Spécifications (Arduino Nano)
Microcontrôleur
ATmega328P
Architecture
AVR
Tension de fonctionnement
5 V
Mémoire flash
32 Ko, dont 2 Ko utilisés par le chargeur de démarrage
SRAM
2 KB
Vitesse d'horloge
16 MHz
Connecteurs d'entrée analogique
8
EEPROM
1 KB
Courant continu par connecteur d'E/S
40 mA sur un connecteur d'E/S, maximum total de 200 mA sur l'ensemble des connecteurs
Tension d'entrée
7-12 V
Connecteurs E/S numériques
22 (dont 6 PWM)
Sortie PWMt
6
Consommation électrique
19 mA
Dimensions
18 x 45 mm
Poids
7 g
Inclus
1x Elektor Arduino Nano Training Board MCCAB
1x Arduino Nano
Elektor GREEN en GOLD leden kunnen deze uitgave hier downloaden.
Nog geen lid? Klik hier om een lidmaatschap af te sluiten.
De ESP-BLASTEen mini ESP32 raketdrone die ruim 100 km/u vliegt
STM32Cube Innovation-ChallengeDoe mee met je beste STM32C5-ontwerp
Wireless workshop (1)Radiomodules uitgelegd: 433 MHz CC1101 sub-GHz-transceiver
AM-zenderMet sinus- en blokgolfgenerator op Raspberry Pi Pico
AudiotronicaDe vervormingsfactor
CoffeeCallerOmroepsysteem met mesh-netwerk en Zephyr gebaseerde software
Elektor wordt 65Projecten uit voorgaande september- en oktobermaanden
Bluetooth Channel Sounding voor het volgen van objectenAfstandsmeting met centimeterprecisie voor het IoT van de volgende generatie
2026: Een AI-odysseeKwantumcomputing is geen volgende GPU
Om de cloud te beveiligen, is edge-beveiliging nodig
Eerste ervaringen met de HackRF ProPraktische tests met de nieuwe SDR-hardware
Modemupgrade van GPRS/2G naar LTE/4GEen draadloos alarmsysteem als voorbeeld
Lusvormige antenne met RF-bouwstenenDeel 1: Een zelfbouw kortegolfantenne met instelbare richtingsgevoeligheid
Internetradio naar AM-converterMet een ESP32-S3 als zender
Err-lectronics
Mioty, een overzichtFraunhofer's aanpak van LPWAN
WerkbankwijsheidPraktische tips van experts
Walter, de compacte IoT-moduleDeel 2: Toegang tot weer- en datadiensten
Retard temporaire dans la livraison des robots Unitree
Comme de nombreux autres fournisseurs, nous rencontrons actuellement des retards dans la livraison des robots Unitree. Un envoi de notre fournisseur est actuellement bloqué en douane, ce qui entraîne un retard dans la livraison des commandes déjà passées.
Nous travaillons activement avec notre fournisseur pour résoudre ce problème et espérons obtenir plus de clarté bientôt, mais nous ne pouvons malheureusement pas garantir de délais précis pour le moment. Un nouvel envoi est également en cours d'acheminement, mais il faudra un certain temps avant qu'il n'arrive. Comme d'autres fournisseurs rencontrent les mêmes difficultés, changer de prestataire ne permettrait pas d’obtenir une solution plus rapide.
Notre priorité est d’honorer les commandes existantes. Si vous avez des questions ou souhaitez modifier votre commande, n’hésitez pas à contacter notre service client. Nous vous tiendrons informés des prochains développements.
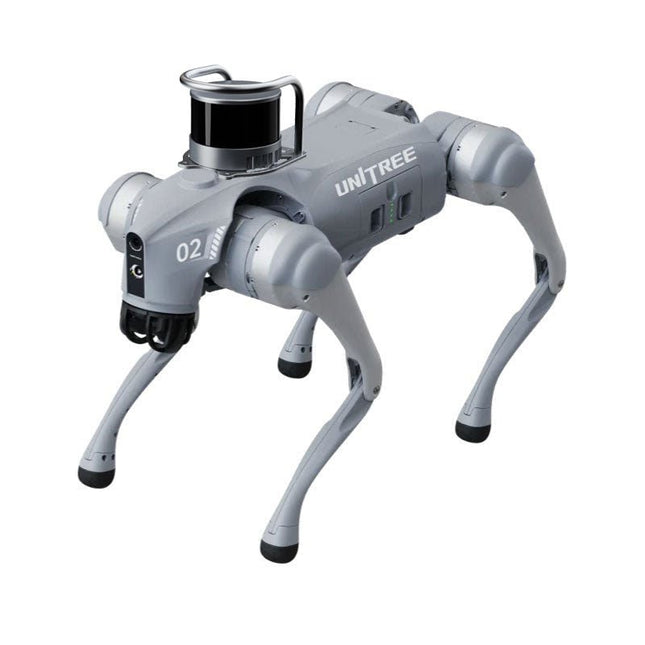
La série Unitree Go2 se compose de robots quadrupèdes destinés à la recherche et au développement de systèmes autonomes dans les domaines de l'interaction homme-robot (HRI), du SLAM et du transport. Grâce à ses quatre pattes et à ses 12 degrés de liberté, ce robot peut évoluer sur des terrains variés. Le Go2 est équipé d'un système perfectionné de gestion de l'entraînement et de la puissance, qui permet une vitesse (selon la version) allant jusqu'à 3,7 m/s ou 11,88 km/h, avec une autonomie pouvant atteindre 4 heures. De plus, les moteurs ont un couple de 45 N.m au niveau du corps/des cuisses et des genoux, ce qui permet également des sauts ou des saltos arrière.
Caractéristiques
Système de reconnaissance ultra-performant : LIDAR 4D L1
Vitesse de course maximale : environ 5 m/s
Couple d'articulation maximal : environ 45 N.m
Module sans fil : Wi-Fi 6/Bluetooth/4G
Autonomie ultra-longue : environ 2 à 4 h (longue durée de vie mesurée en conditions réelles)
Système de suivi latéral intelligent : ISS 2.0
Spécifications
Module de suivi : Suivi automatique ou télécommandé
Caméra frontale : Résolution de transmission d'image : 1280 x 720, champ de vision : 120°, objectif ultra grand angle pour une clarté exceptionnelle.
Feu avant : Éclaire intensément la route.
LiDAR 4D L1 : Balayage omnidirectionnel ultra grand angle 360° x 90° permettant un évitement automatique avec un angle mort réduit et un fonctionnement stable.
12 moteurs d'articulation : Robuste et puissant, élégant et simple, une expérience visuelle inédite.
Microphone interphone : Communication efficace sans restriction de scénario.
Sangle auto-rétractable : Facile à transporter et à charger.
Plus stable, plus puissant grâce à des appareils avancés. LiDAR 3D, carte ESIM 4G, Wi-Fi 6 bi-bande, Bluetooth 5.2 pour une connexion stable et un contrôle à distance.
Puissant cœur de calcul : contrôleur de mouvement, processeur ARM hautes performances, processeur à algorithme d'intelligence artificielle amélioré, ORIN NX/NANO externe.
Batterie intelligente : batterie standard de 8000 mAh, batterie longue durée de 15000 mAh, protection contre les surchauffes, les surcharges et les courts-circuits.
Haut-parleur pour écouter de la musique : écoutez votre musique comme bon vous semble.
Variantes de l'Unitree Go2
Le Go2 impressionne non seulement par ses capacités techniques, mais aussi par son design moderne et fin qui lui confère un look futuriste et attire tous les regards. Le Go2 Air est spécialement conçu pour les démonstrations et les présentations. Grâce à ses fonctionnalités de base, il offre une base solide pour démontrer les capacités de mouvement et les fonctionnalités d'un robot à quatre pattes. Important : Le Go2 Air est livré sans contrôleur. Celui-ci est disponible en option.
Équipés d'un puissant processeur 8 cœurs hautes performances, les modèles Pro et Edu offrent une puissance de calcul impressionnante, indispensable aux tâches complexes et aux calculs exigeants. Cela permet un traitement des données plus rapide et plus efficace, faisant des modèles Pro et Edu des partenaires fiables pour vos projets.
À partir de la version Edu, le Go2 est programmable et offre des possibilités infinies pour le développement et la recherche de vos propres applications robotiques. Le Go2 est également capable de gérer une hauteur de marche allant jusqu'à 14 cm. Cela en fait un outil idéal pour la recherche, l'éducation et l'initiation au monde de la robotique.
Le Go2 Edu est livré avec une télécommande pour un contrôle simple et intuitif. Il dispose également d'une station d'accueil d'une puissance de calcul impressionnante de 100 TOPS, équipée de puissants algorithmes d'IA et d'une assistance technique.
Le Go2 Edu est équipé d'une puissante batterie de 15000 mAh qui lui confère une autonomie impressionnante allant jusqu'à 4 heures. Cette longue durée de fonctionnement permet au robot d'effectuer des missions d'exploration plus longues et d'accomplir des tâches exigeantes.
Le Go2 Edu Plus 3D LiDAR est équipé d'un puissant capteur LiDAR 3D Hesai XT16. Ce capteur LiDAR offre au robot une perception tridimensionnelle précise de son environnement, permettant une navigation fluide et une évitement intelligent des obstacles.
Comparaison des modèles
Air
Pro
Edu/Edu Plus
Dimensions (debout)
70 x 31 x 40 cm
70 x 31 x 40 cm
70 x 31 x 40 cm
Dimensions (accroupi)
76 x 31 x 20 cm
76 x 31 x 20 cm
76 x 31 x 20 cm
Matériau
Alliage d'aluminium + Plastique technique haute résistance
Alliage d'aluminium + Plastique technique haute résistance
Alliage d'aluminium + Plastique technique haute résistance plastique
Poids (avec batterie)
environ 15 kg
environ 15 kg
environ 15 kg
Tension
28~33,6 V
28~33,6 V
28~33,6 V
Puissance de pointe
environ 3000 W
environ 3000 W
Charge utile
≈7 kg (MAX ~ 10 kg)
≈8 kg (MAX ~ 10 kg)
≈8 kg (MAX ~ 12 kg)
Vitesse
0~2,5 m/s
0~3,5 m/s
0~3,7 m/s (MAX ~ 5 m/s)
Hauteur de montée/chute max.
environ 15 cm
environ 16 cm
environ 16 cm
Angle de montée max.
30°
40°
40°
Puissance de calcul de base
N/A
8 cœurs hautes performances Processeur
Processeur 8 cœurs hautes performances
Moteur d'articulation du genou en aluminium
Ensemble de 12
Ensemble de 12
Ensemble de 12
Circuit intra-articulaire (genou)
✓
✓
✓
Refroidisseur de caloduc articulaire
✓
✓
✓
Amplitude de mouvement
Corps : −48~48°
Corps : −48~48°
Corps : −48~48°
Cuisse : −200°~90°
Cuisse : −200°~90°
Cuisse : −200°~90°
Jarret : −156°~−48°
Jarret : −156°~−48°
Couple max.
N/A
Environ 45 N.m
Environ 45 N.m
LiDAR 3D super grand-angle
✓
✓
✓
Module de suivi de positionnement vectoriel sans fil
N/A
✓
✓
Grand angle HD Caméra
✓
✓
✓
Capteur de force côté pied
N/A
N/A
✓
Action de base
✓
✓
✓
Sangle de mise à l'échelle automatique
N/A
✓
N/A
OTA intelligent amélioré
✓
✓
✓
Transmission d'images RTT 2.0
✓
✓
✓
Télécommande de base via l'application
✓
✓
✓
Visualisation des données via l'application
✓
✓
✓
Programme graphique via l'application
✓
✓
✓
Lampe frontale (3) W)
✓
✓
✓
Wi-Fi 6 double bande
✓
✓
✓
Bluetooth 5.2/4.2/2.1
✓
✓
✓
Module 4G
N/A
CN/GB
CN/GB
Voix Fonction
N/A
✓
✓
Lecture musicale
N/A
✓
✓
Système intelligent de suivi latéral ISS 2.0
N/A
✓
✓
Détection et évitement intelligents
✓
✓
✓
Secondaire Développement
N/A
N/A
✓
Contrôleur manuel
En option
En option
✓
Module haute puissance de calcul
N/A
N/A
Edu : 40 TOPS de puissance de calcul
Edu Plus : 100 TOPS de puissance de calcul
NVIDIA Jetson Orin (en option)
Smart Batterie
Standard (8000 mAh)
Standard (8000 mAh)
Longue autonomie (15000 mAh)
Autonomie
1 à 2 h
1 à 2 h
2 à 4 h
Chargeur
Standard (33,6 V, 3,5 A)
Standard (33,6 V, 3,5 A)
Charge rapide (33,6 V, 9 A)
Inclus
1x Unitree Go2 Edu Plus 3D LiDAR
1xHesai XT16 3D LiDAR
1x Unitree Go2 télécommande
1x Unitree Go2 batterie (15000 mAh)
1x Unitree station d'accueil avec une puissance de calcul de 100 TOPS
Téléchargements
Documentation
iOS/Android apps
GitHub
Erste Schritte ins IoT - mit dem ESP32-C3WLAN-Taster und -Relais
IoT-Cloud à la ArduinoErster Kontakt mit der Arduino-Cloud
Arduino-Shield für zwei Geiger-Müller-ZählrohreEin hochempfindlicher, sehr stromsparender Strahlungsmesser
CO2-WächterEin DIY-Ansatz zur Überwachung der Luftqualität
MonkMakes: Luftqualitäts-Messgerätekit für den Raspberry PiMisst Temperatur und CO2e
Aller Anfang ...muss nicht schwer sein: Willkommen bei der Diode!
Beherrschen Sie die Fachsprache?Fünf praktische Tipps für Ingenieure
Tipps & Tricks beim BauteiltestRecycling ohne teures Messequipment
Stromsparende MaulwurfscheucheEin ATtiny13 ersetzt einen 555er
Lichtschalter DeLuxEine Lösung für hochpräzises lichtgesteuertes Schalten
Herausforderungen bei der Markteinführung von IoT-LösungenSorgen um Sicherheit, Skalierbarkeit und Wettbewerb
Infografik 5-6/2022
Lieber doch verkabeltTipps zur Entwicklung einer 1-Gbit/s-Schnittstelle im Industrieumfeld
Objekterkennung in Echtzeit für MCUs mit Edge Impulse FOMO
WanderfeldröhrenBemerkenswerte Bauteile
NB-IoT - ein ÜberblickStandards, Abdeckung, Verträge und Module
Dragino LPS8 Indoor GatewaySchnell zum eigenen LoRaWAN-Gateway
ATtiny-Mikrocontroller mit C und Assembler erforschenBeispiel-Kapitel: I/O-Ports des ATtiny
Projekt 2.0Korrekturen, Updates und Leserbriefe
LoRa-GPS-Tracker - ein UpdateDaten abholen und visualisieren mit dem Raspberry Pi
Schaltungssimulation mit TINA Design Suite und TINACloudBeispiel-Kapitel: Sinusförmige Oszillatoren
WinUI 3: Neues Grafik-Framework für Windows-AppsEine erste App für Elektroniker
GUIs mit Python:Die schlechteste GUI der Welt
Insel-SolaranlagenElektrische Energie unabhängig vom Netz
Das 10-Jahres-HandyErneuern Sie Ihre Erwartungen!
Hexadoku
Le contrôleur Unitree Go2 est une télécommande dédiée conçue pour un fonctionnement fluide et précis du robot quadrupède Unitree Go2. Cette télécommande bimanuelle intègre des modules de transmission de données et Bluetooth, facilitant une communication sans fil fiable avec le robot. Elle offre une portée de contrôle ultra-longue de plus de 100 mètres en environnement ouvert, garantissant une grande flexibilité dans divers scénarios opérationnels.
Spécifications
Tension de charge
5 V
Courant de charge
2 A
Fréquence
2,4 GHz
Modes de communication
Module de transmission de données et Bluetooth
Capacité de la batterie
2500 mAh
Autonomie
Environ 4,5 heures
Distance de contrôle
Plus de 100 mètres en milieu ouvert
Les membres d'Elektor GREEN et GOLD peuvent télécharger ce numéro ici .
Pas encore membre? Cliquez ici pour souscrire une adhésion.
Le Raspberry Pi 5 bien mieux que son prédécesseur
L'IA dans le laboratoire d'électronique conception, recherche de composants et programmation
Générateur de forme d'onde Arduino Nano Nano + code = générateur de fonctions
Guirlande de Noël à énergie solaire solution écologique pour le balcon
Détecteur de tueur USB mieux vaut prévenir
CNC un boîtier simple avec Autodesk Fusion 360 pour un usage personnel
Produire des tirages en petit nombre avec et sans assemblage
La simulation IoT simplifiée avec Wokwi le développeur Uri Shaked sur la conception, les logiciels et plus encore
Un guide de programmation puriste (partie 3) En-têtes CMSIS, tests automatisés et serveur Web
LoRa, un couteau suisse partie 2 : le matériel et les logiciels
Micro MEMS Conception et construction
Essayez d'abord, puis soudez outils gratuits de simulation et de conception 3D
Nouveaux outils de Microchip ! PICkit 5 et MPLAB ICD 5 maintenant disponibles !
Prototypage rapide d'électronique flexible et extensible comment la Voltera NOVA accélère l'innovation dans le domaine des wearables
Isolation galvanique utiliser avec succès les optocoupleurs à phototransistor
Le complexe ou la solution Anybus ? Ethernet industriel intégré en deux jours au lieu de plusieurs mois
La liste de contrôle essentielle du DFM concevoir pour la production – comment faire ?
Filaments pour l'impression 3D types, caractéristiques et utilisations en prototypage
Spécialistes pour une analyse efficace des signaux de la bande ELF à la bande EHF les derniers analyseurs de spectre en temps réel de la série SPECTRAN® V6 d'Aaronia
Défis de l'analyse DFM pour les conceptions flexibles et rigides-flexibles
Installation d'une ligne de production SMT
Infographie Elektor prototypage et réalisation
Une révolution pour l'industrie l’essor des robots mobiles autonomes
Conçu pour les grands défis Rohde & Schwarz ajoute le R&S MXO 5 à huit canaux à ses oscilloscopes de nouvelle génération
Tous les débuts... ...renforce les différences
Mini plaque de refusion pour l'assemblage ou la réparation de petits circuits CMS
Ne commencez pas avec un prototype – commencez par un prétotype ! Vérifiez s'il existe un marché pour votre produit avant de chauffer le fer à souder
2023 : une odyssée de l’IA aider à la conception d'un projet concret
Bruxelles innove prise en charge de la technologie profonde
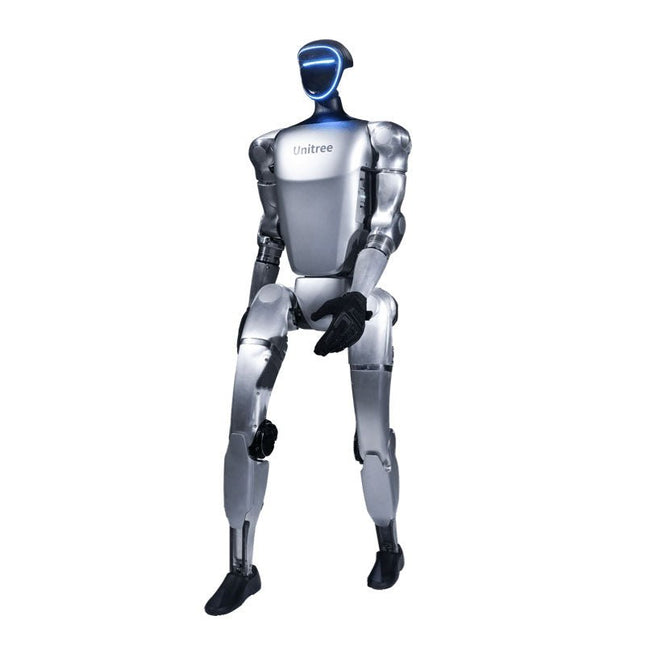
L'Unitree G1 est un robot humanoïde moderne qui impressionne par sa flexibilité remarquable et sa technologie avancée. Avec une gamme exceptionnellement large de mouvements articulaires et jusqu'à 43 moteurs d'articulation, il dépasse l'agilité d'un humain typique. Grâce à l'apprentissage par imitation et à l'apprentissage par renforcement, ses systèmes robotiques sont continuellement développés et optimisés par l'intelligence artificielle.
L'une des caractéristiques les plus impressionnantes du G1 est sa capacité à se mettre en position de marche de manière autonome dès qu'il touche le sol – aucune aide extérieure n'est nécessaire ! Il peut immédiatement commencer à se déplacer, ce qui démontre un haut niveau d'indépendance et d'adaptabilité. Le G1 est également équipé d'une main à contrôle de force, très dextre, qui fonctionne avec sensibilité et précision, grâce à sa combinaison de contrôle de force et de position. Cette main reproduit fidèlement les mouvements humains, ce qui permet de manipuler des objets avec précision.
Caractéristiques
Intel RealSense D435 caméra de profondeur
Livox MID-360 3D LiDAR
Matrice de microphones (annulation du bruit et de l'écho)
Haut-parleur stéréo 5 W
Batterie extra large à dégagement rapide
Degrés de liberté d'un seul bras (épaule 2 + coude 2)
Câblage interne des articulations de l'ensemble de la machine (pas de câbles externes)
Couple maximal au niveau des articulations 120 N.m
Degrés de liberté sur une jambe (hanche 3, genou 1, cheville 2)
Vitesse de déplacement de 2 m/s
Spécifications
Hauteur, largeur et épaisseur (debout)
1320 x 450 x 200 mm
Hauteur, largeur et épaisseur (plié)
690 x 450 x 300 mm
Poids (avec batterie)
env. 35 kg
Degrés totaux de liberté (liberté conjointe
23
Degrés de liberté sur une seule jambe
6
Degrés de liberté à la taille
1
Degrés de liberté à un seul bras
5
Roulement de sortie commun
Roulements à rouleaux croisés de qualité industrielle (haute précision, capacité de charge élevée)
Moteur articulé
PMSM (moteur synchrone à aimant permanent) à rotor interne haute vitesse à faible inertie – meilleure vitesse de réponse et dissipation thermique)
Couple maximal de l'articulation du genou
90 N.m
Charge maximale du bras
env. 2 kg
Longueur mollet + cuisse
0,6 m
Envergure des bras
env. 0,45 m
Espace de mouvement articulaire extra large
• Articulation de la taille : Z ±155°• Articulation du genou : 0~165°• Articulation de la hanche : P ±154°, R -30~+170°, Y ±158°
Routage électrique creux à joint complet
Oui
Encodeur commun
Double encodeur
Système de refroidissement
Refroidissement local par air
Alimentation
Batterie au lithium 13 cordes
Puissance de calcul de base
CPU hautes performances à 8 cœurs
Capteur de détection
Caméra de profondeur + LiDAR 3D
Microphones
Matrice de 4 microphones
Haut-parleur
Haut-parleur stéréo 5 W
Sans fil
WiFi 6, Bluetooth 5.2
Batterie intelligente (libération rapide)
9000 mAh
Chargeur
54 V/5 A
Contrôleur manuel
Oui
Autonomie de la batterie
env. 2 heures
OTA intelligent amélioré
Oui
Ce robot multi-axes équilibre parfaitement puissance et taille.
Caractéristiques
6 axes
Charge utile : 3,5 kg
Portée : 700 mm
Répétabilité : 0,1 mm
Vitesse maximale 1000 mm/s
Applications
Entretien des machines
Cueillette des bacs
Plateforme mobile
Automatisation du laboratoire
Recherche robotique
Des robots collaboratifs durables pour votre automatisation
L'entraînement harmonique et les servomoteurs de qualité industrielle garantissent un fonctionnement 24h/24 et 7j/7 sans arrêt.
Fabriqué en fibre de carbone, son poids de 15 kg permet un déploiement plus facile.
Déploiement flexible avec fonctionnalité sécurisée
Enseignement manuel, léger, peu encombrant et facile à redéployer vers plusieurs applications sans modifier votre organisation de production. Parfaitement pour les tâches récurrentes.
La détection des collisions est disponible pour tous nos cobots. Votre sécurité est toujours la priorité absolue.
Interface graphique pour une programmation conviviale pour les débutants
Compatible avec divers systèmes d'exploitation, notamment macOS et Windows.
Technologie Web compatible avec tous les principaux navigateurs.
Glissez et déposez pour créer votre code en quelques minutes.
Un SDK puissant et open source à portée de main
Le SDK Python/C++ open source entièrement fonctionnel offre une programmation plus flexible.
Les packages ROS/ROS2 sont prêts à l'emploi.
Des exemples de codes vous aident à déployer le bras robotique en douceur.
Caractéristiques
UFactory 850
xArm 5
xArm 6
xArm 7
Charge utile
5 kg
3 kg
5 kg
3,5 kg
Atteindre
850 mm
700mm
700mm
700mm
Degrés de liberté
6
5
6
7
Répétabilité
±0,02 mm
±0,1mm
±0,1mm
±0,1mm
Vitesse maximum
1 m/s
1 m/s
1 m/s
1 m/s
Poids (bras du robot uniquement)
20 kg
11,2 kg
12,2 kg
13,7 kg
Vitesse maximum
180°/s
180°/s
180°/s
180°/s
Articulation 1
±360°
±360°
±360°
±360°
Articulation 2
-132°~132°
-118°~120°
-118°~120°
-118°~120°
Articulation 3
-242°~3,5°
-225°~11°
-225°~11°
±360°
Articulation 4
±360°
-97°~180°
±360°
-11°~225°
Articulation 5
-124°~124°
±360°
-97°~180°
±360°
Articulation 6
±360°
±360°
-97°~180°
Articulation 7
±360°
Matériel
Plage de température ambiante
0-50°C
Consommation d'énergie
Min 8,4 W, typique 200 W, max 400 W
Alimentation d'entrée
24 V CC, 16,5 A
Empreinte
Ø 126 mm
Matériaux
Aluminium, fibre de carbone
Type de connecteur de base
M5x5
Salle blanche de classe ISO
5
Montage de robots
N'importe lequel
Protocole de communication de l'effecteur final
Modbus RTU(rs485)
E/S de l'effecteur final
2x DI/2x DO/2x AI/1x RS485
Mode de communication
Ethernet
Inclus
1x bras robotique xArm 5
1x boîtier de commande AC
1x câble d'alimentation du bras robotique
1x câble adaptateur d'effecteur d'extrémité de bras robotique
1x câble de signal pour bras robotique
1x câble d'alimentation du boîtier de commande
1x câble réseau
1x outil de montage
1x Guide de démarrage rapide