Open-Source-Code mit Arduino IDE und PlatformIO
Autonomes Fahren: GPS, Accelerometer, Gyroskop
PS3-Controller
Mikrocontroller wie der Arduino und Einplatinenrechner wie der Raspberry Pi haben sich zu beliebten Komponenten entwickelt. Dritter im Bunde ist der ESP32 der Firma Espressif. Mikrocontroller dieser Baureihe zeichnen sich durch eine Vielzahl implementierter Funktionen aus, die bei einem Arduino konventioneller Prägung mit einem Atmel-AVR-Mikrocontroller erst mit weiterer Hardware möglich sind. Prominentes Beispiel sind hier die WiFi- und Bluetooth-Funktionalitäten. Gegenüber einem Raspberry Pi zeichnen sie sich durch einen deutlich geringeren Preis aus.
Allgemeine Informationen für die Realisierung eines Roboterauto-Projekts mit dem ESP32 sind leicht zu finden. Dabei handelt es sich aber oft nur um Ausführungen zu einem Teilaspekt, ohne inhaltliche oder funktionale Abstimmung. So ist nicht nur die Beschaffung der benötigten Informationen mühselig und zeitaufwändig, sie kann auch außerordentlich fehlerträchtig sein.
Ansatzpunkt dieses Buches ist, diese Lücke zu schließen. Es geht auf verschiedene Möglichkeiten eines Chassis ein, vermittelt nötige Kenntnisse und führt schrittweise von einer einfachen Motorsteuerung zu einem komplexen sensor- und sprachgesteuerten Roboterauto. Hacks rund um GPS und eine PlayStation 3 runden die Sache ab.
Inhalt
Bei der Reihenfolge der Kapitel wurde versucht – beginnend bei der Darstellung von grundlegenden Informationen – über die Lösung einfacher Aufgaben zu etwas anspruchsvolleren Techniken zu führen.
Der Mikrocontroller ESP32
Die Software erstellen
Die Stromversorgung
Rund um die Hardware
Das Chassis
Der Gleichstrommotor
Kabellose Steuerung über WiFi
Mit Sensoren Hindernisse erkennen
Eine eigene Roboterauto-App
Servo und Lichtsensor
GPS
Accelerometer / Gyroskop
PS3-Controller
Roboterauto-App
Hinweis zur Software
Die Dateien haben das Suffix (.cpp). Grund ist die Entwicklung mit PlatformIO. Mit Copy & Paste sollten sie auch in der Arduino-IDE verwendet werden können.
Retard temporaire dans la livraison des robots Unitree
Comme de nombreux autres fournisseurs, nous rencontrons actuellement des retards dans la livraison des robots Unitree. Un envoi de notre fournisseur est actuellement bloqué en douane, ce qui entraîne un retard dans la livraison des commandes déjà passées.
Nous travaillons activement avec notre fournisseur pour résoudre ce problème et espérons obtenir plus de clarté bientôt, mais nous ne pouvons malheureusement pas garantir de délais précis pour le moment. Un nouvel envoi est également en cours d'acheminement, mais il faudra un certain temps avant qu'il n'arrive. Comme d'autres fournisseurs rencontrent les mêmes difficultés, changer de prestataire ne permettrait pas d’obtenir une solution plus rapide.
Notre priorité est d’honorer les commandes existantes. Si vous avez des questions ou souhaitez modifier votre commande, n’hésitez pas à contacter notre service client. Nous vous tiendrons informés des prochains développements.
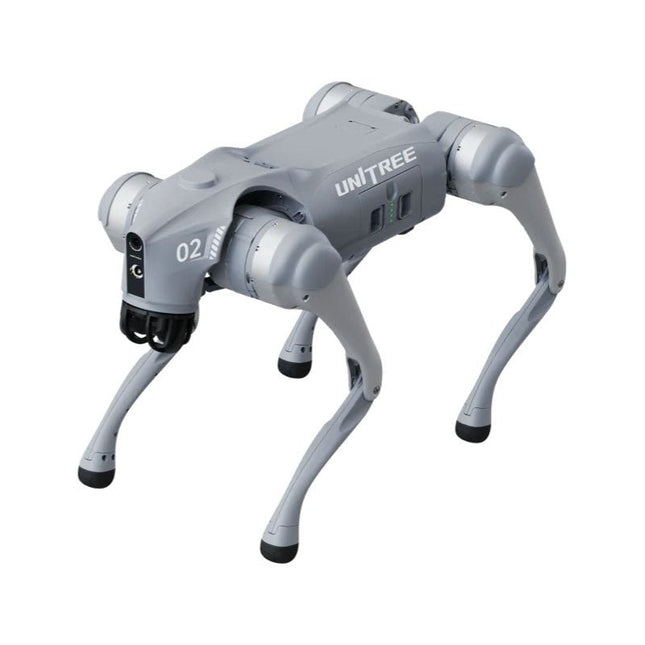
La série Unitree Go2 se compose de robots quadrupèdes destinés à la recherche et au développement de systèmes autonomes dans les domaines de l'interaction homme-robot (HRI), du SLAM et du transport. Grâce à ses quatre pattes et à ses 12 degrés de liberté, ce robot peut évoluer sur des terrains variés. Le Go2 est équipé d'un système perfectionné de gestion de l'entraînement et de la puissance, qui permet une vitesse (selon la version) allant jusqu'à 3,7 m/s ou 11,88 km/h, avec une autonomie pouvant atteindre 4 heures. De plus, les moteurs ont un couple de 45 N.m au niveau du corps/des cuisses et des genoux, ce qui permet également des sauts ou des saltos arrière.
Caractéristiques
Système de reconnaissance ultra-performant : LIDAR 4D L1
Vitesse de course maximale : environ 5 m/s
Couple d'articulation maximal : environ 45 N.m
Module sans fil : Wi-Fi 6/Bluetooth/4G
Autonomie ultra-longue : environ 2 à 4 h (longue durée de vie mesurée en conditions réelles)
Système de suivi latéral intelligent : ISS 2.0
Spécifications
Module de suivi : Suivi automatique ou télécommandé
Caméra frontale : Résolution de transmission d'image : 1280 x 720, champ de vision : 120°, objectif ultra grand angle pour une clarté exceptionnelle.
Feu avant : Éclaire intensément la route.
LiDAR 4D L1 : Balayage omnidirectionnel ultra grand angle 360° x 90° permettant un évitement automatique avec un angle mort réduit et un fonctionnement stable.
12 moteurs d'articulation : Robuste et puissant, élégant et simple, une expérience visuelle inédite.
Microphone interphone : Communication efficace sans restriction de scénario.
Sangle auto-rétractable : Facile à transporter et à charger.
Plus stable, plus puissant grâce à des appareils avancés. LiDAR 3D, carte ESIM 4G, Wi-Fi 6 bi-bande, Bluetooth 5.2 pour une connexion stable et un contrôle à distance.
Puissant cœur de calcul : contrôleur de mouvement, processeur ARM hautes performances, processeur à algorithme d'intelligence artificielle amélioré, ORIN NX/NANO externe.
Batterie intelligente : batterie standard de 8000 mAh, batterie longue durée de 15000 mAh, protection contre les surchauffes, les surcharges et les courts-circuits.
Haut-parleur pour écouter de la musique : écoutez votre musique comme bon vous semble.
Variantes de l'Unitree Go2
Le Go2 impressionne non seulement par ses capacités techniques, mais aussi par son design moderne et fin qui lui confère un look futuriste et attire tous les regards. Le Go2 Air est spécialement conçu pour les démonstrations et les présentations. Grâce à ses fonctionnalités de base, il offre une base solide pour démontrer les capacités de mouvement et les fonctionnalités d'un robot à quatre pattes. Important : Le Go2 Air est livré sans contrôleur. Celui-ci est disponible en option.
Équipés d'un puissant processeur 8 cœurs hautes performances, les modèles Pro et Edu offrent une puissance de calcul impressionnante, indispensable aux tâches complexes et aux calculs exigeants. Cela permet un traitement des données plus rapide et plus efficace, faisant des modèles Pro et Edu des partenaires fiables pour vos projets.
À partir de la version Edu, le Go2 est programmable et offre des possibilités infinies pour le développement et la recherche de vos propres applications robotiques. Le Go2 est également capable de gérer une hauteur de marche allant jusqu'à 14 cm. Cela en fait un outil idéal pour la recherche, l'éducation et l'initiation au monde de la robotique.
Le Go2 Edu est livré avec une télécommande pour un contrôle simple et intuitif. Il dispose également d'une station d'accueil d'une puissance de calcul impressionnante de 100 TOPS, équipée de puissants algorithmes d'IA et d'une assistance technique.
Le Go2 Edu est équipé d'une puissante batterie de 15000 mAh qui lui confère une autonomie impressionnante allant jusqu'à 4 heures. Cette longue durée de fonctionnement permet au robot d'effectuer des missions d'exploration plus longues et d'accomplir des tâches exigeantes.
Comparaison des modèles
Air
Pro
Edu/Edu Plus
Dimensions (debout)
70 x 31 x 40 cm
70 x 31 x 40 cm
70 x 31 x 40 cm
Dimensions (accroupi)
76 x 31 x 20 cm
76 x 31 x 20 cm
76 x 31 x 20 cm
Matériau
Alliage d'aluminium + Plastique technique haute résistance
Alliage d'aluminium + Plastique technique haute résistance
Alliage d'aluminium + Plastique technique haute résistance plastique
Poids (avec batterie)
environ 15 kg
environ 15 kg
environ 15 kg
Tension
28~33,6 V
28~33,6 V
28~33,6 V
Puissance de pointe
environ 3000 W
environ 3000 W
Charge utile
≈7 kg (MAX ~ 10 kg)
≈8 kg (MAX ~ 10 kg)
≈8 kg (MAX ~ 12 kg)
Vitesse
0~2,5 m/s
0~3,5 m/s
0~3,7 m/s (MAX ~ 5 m/s)
Hauteur de montée/chute max.
environ 15 cm
environ 16 cm
environ 16 cm
Angle de montée max.
30°
40°
40°
Puissance de calcul de base
N/A
8 cœurs hautes performances Processeur
Processeur 8 cœurs hautes performances
Moteur d'articulation du genou en aluminium
Ensemble de 12
Ensemble de 12
Ensemble de 12
Circuit intra-articulaire (genou)
✓
✓
✓
Refroidisseur de caloduc articulaire
✓
✓
✓
Amplitude de mouvement
Corps : −48~48°
Corps : −48~48°
Corps : −48~48°
Cuisse : −200°~90°
Cuisse : −200°~90°
Cuisse : −200°~90°
Jarret : −156°~−48°
Jarret : −156°~−48°
Couple max.
N/A
Environ 45 N.m
Environ 45 N.m
LiDAR 3D super grand-angle
✓
✓
✓
Module de suivi de positionnement vectoriel sans fil
N/A
✓
✓
Grand angle HD Caméra
✓
✓
✓
Capteur de force côté pied
N/A
N/A
✓
Action de base
✓
✓
✓
Sangle de mise à l'échelle automatique
N/A
✓
N/A
OTA intelligent amélioré
✓
✓
✓
Transmission d'images RTT 2.0
✓
✓
✓
Télécommande de base via l'application
✓
✓
✓
Visualisation des données via l'application
✓
✓
✓
Programme graphique via l'application
✓
✓
✓
Lampe frontale (3) W)
✓
✓
✓
Wi-Fi 6 double bande
✓
✓
✓
Bluetooth 5.2/4.2/2.1
✓
✓
✓
Module 4G
N/A
CN/GB
CN/GB
Voix Fonction
N/A
✓
✓
Lecture musicale
N/A
✓
✓
Système intelligent de suivi latéral ISS 2.0
N/A
✓
✓
Détection et évitement intelligents
✓
✓
✓
Secondaire Développement
N/A
N/A
✓
Contrôleur manuel
En option
En option
✓
Module haute puissance de calcul
N/A
N/A
Edu : 40 TOPS de puissance de calcul
Edu Plus : 100 TOPS de puissance de calcul
NVIDIA Jetson Orin (en option)
Smart Batterie
Standard (8000 mAh)
Standard (8000 mAh)
Longue autonomie (15000 mAh)
Autonomie
1 à 2 h
1 à 2 h
2 à 4 h
Chargeur
Standard (33,6 V, 3,5 A)
Standard (33,6 V, 3,5 A)
Charge rapide (33,6 V, 9 A)
Inclus
1x Unitree Go2 Edu
1x Unitree Go2 télécommande
1x Unitree Go2 batterie (15000 mAh)
1x Unitree station d'accueil avec une puissance de calcul de 40 TOPS
Téléchargements
Documentation
iOS/Android apps
GitHub
RFID technology has conquered many areas in which barcodes, magnetic strips and contact smartcards were used previously. Everyday applications, such as electronic ticketing, access cards, debit cards and electronic identity documents would not be possible without this technology.
MIFARE is the most widely used RFID technology, and this book provides a practical and comprehensive introduction to it. Among other things, the initial chapters cover physical fundamentals, relevant standards, RFID antenna design, security considerations and cryptography.
The complete design of a reader’s hardware and software is described in detail. The reader’s firmware and the associated PC software support programming using any .NET language. The specially developed PC program, “Smart Card Magic.NET”, is a simple development environment that supports sending commands to a card at the click of a mouse, as well as the ability to create C# scripts. Alternatively, one may follow all of the examples using Visual Studio 2010 Express Edition.
Finally, the major smart card reader API standards are introduced. The focus is on programming contactless smartcards using standard PC/SC readers using C/C++, Java and C#.
Einführung in die SPS-Programmierung mit dem Open-Source-Projekt auf dem Raspberry Pi und Modbus-Beispiele mit dem Arduino Uno und ESP8266
Die SPS-Programmierung ist heute in der Industrie und in der Hausautomation sehr weit verbreitet. In diesem Buch beschreibt der Autor, wie der Raspberry Pi 4 als SPS eingesetzt werden kann. Angefangen mit der Softwareinstallation auf dem Raspberry Pi und dem SPS-Editor auf dem PC geht es nach einer Beschreibung der Hardware an das Programmieren.
Es folgen interessante Beispiele nach IEC 61131-3 in den verschiedenen Programmiersprachen. Ausführlich wird auch erklärt, wie der SPS-Editor benutzt wird und wie die Programme auf den Raspberry Pi geladen und ausgeführt werden. Angefangen mit der Programmierung mit KOP (Kontaktplan) über ST (Structured Control Language) bis zu AS (Special Function Chart) werden alle IEC-Sprachen mit Beispielen behandelt. Diese können auf der Website des Autors heruntergeladen werden.
Auch die Vernetzung kommt nicht zu kurz. Der Arduino Uno und der ESP8266 werden als ModbusRTU- bzw. ModbusTCP-Module programmiert, um Zugriff auf externe Peripherie zu erhalten. Damit ist es möglich, Sensoren einzulesen und Verbraucher zu schalten. Interessant dürften auch E/A-Schaltungen sein, die dem 24V-Industriestandard entsprechen.
Befehlsübersichten für ST und KOP runden das Buch ab.
Nach dem Durcharbeiten des Buches ist der Leser in der Lage, eigene SPS-Steuerungen mit dem Raspberry Pi zu verwirklichen.
Wilt u in enkele minuten een programma maken op uw PC, dat communiceert met een microcontroller? Dit boek, samen met de Piccolino en gratis software, maakt dat mogelijk!
Als hardware wordt gebruik gemaakt van de Piccolino. Dit is een prototype platform met een moderne PIC16F887 microcontroller, dat gebruikt kan worden om razendsnel microcontroller opstellingen te maken. Alle basisvoorzieningen zijn aanwezig op de Piccolino, en door middel van de headers kunnen extra onderdelen eenvoudig aangesloten worden.
De Piccolino wordt geprogrammeerd met de krachtige maar eenvoudig te leren gratis programmeertaal JAL. Deze taal wordt zowel door hobbyisten als professionals gebruikt. Bovendien is een serie projectboeken in deze taal verkrijgbaar, en een lesboek waarmee u JAL kunt leren. Aan de PC kant wordt gebruik gemaakt van de eveneens eenvoudig te leren gratis programmeertaal Small Basic van Microsoft. Deze taal is speciaal ontwikkeld om snel Windows programma's te kunnen ontwikkelen, ook voor mensen die weinig of geen PC programmeer ervaring hebben. U leert verschillende technieken om een PC met een microcontroller te laten communiceren zoals losse communicatie, het versterken en verzwakken van signalen, verwerken van valse metingen, master-slave communicatie en synchronisatie met geforceerde reset.
Behalve theorie staan in het boek ook 15 leuke en praktische projecten. Door de duidelijke uitleg en instructies kunt u deze projecten zelf uitbreiden en helemaal aan uw eigen wensen aanpassen. Een paar voorbeelden uit het boek:
Meet signalen en toon ze op de PC
Maak een eigen muis of keyboard besturing.
Meet en analyseer componenten (Spoel / Condensator / Transistor / OPAMP) met automatische grafieken op uw PC.
Bestuur een servomotor vanaf de PC.
Verzamel metingen in de Piccolino en zet ze later over naar uw PC.
De combinatie van theorie en praktijkvoorbeelden in dit boek zorgt er voor dat u voor elk interface-probleem een oplossing bij de hand hebt, of weet hoe u er een moet maken.
From SRPP and Mu-Follower to OTL Designs
Tube amplifiers suffer from distortion. Fortunately, circuits such as the SRPP amplifier, mu-follower, and beta-follower produce minimal distortion even at output voltages of 50 to 100 Vpeak.
These designs are often published with errors. Without a sound understanding of the theory, it is easy to arrive at a flawed design.
In the first section of this book, we investigate the origin of distortion, while in the second we investigate the design of and SRPP and a mu-follower.
On the internet we can find the most exotic designs. Evaluating them teaches us that these designs often make matters worse rather than better. In the chapter on incorrect SRPPs and mu-followers, we sometimes see bizarre and misguided designs where using a simple single-triode amplifier would perform much better.
Push-pull output stages also exist. A great number of them are examined, and their similarity to the SRPP is discussed. This is done especially with the help of the theory behind the OTL based on the ‘mother’ of all OTLs, the Philips HF303.
Finally, attention is given to frequency characteristics and technical matters such as the supply voltage and the filament power supply.
To illustrate these points, there are a few designs covering the subjects discussed.
This book presents much new theory that has not been published before. It is often an eye-opener, showing that many things have a beautiful and unexpected simplicity.
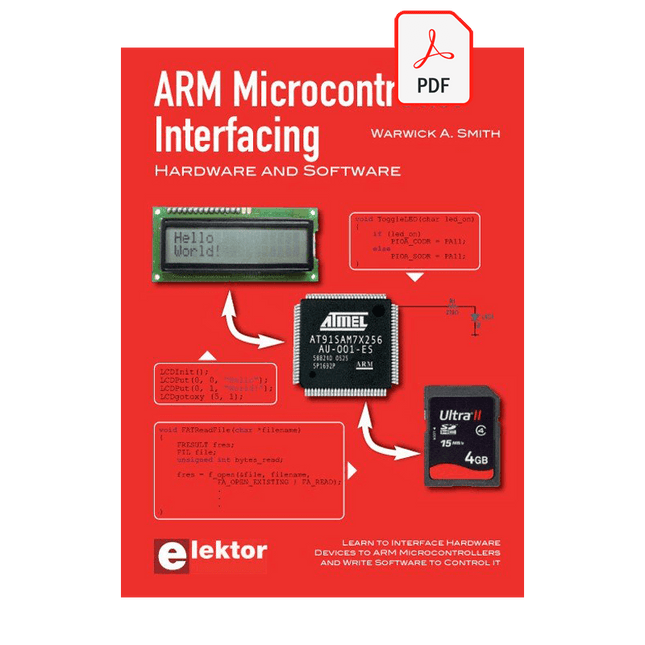
Learn to interface and program hardware devices in a wide range of useful applications, using ARM7 microcontrollers and the C programming language. Examples covered in full detail include a simple LED to a multi-megabyte SD card running the FAT file system.
Features of this book
Build prototype circuits on breadboard or Veroboard and interface to ARM microcontrollers.
A 32-bit ARM7 microcontroller is used in interfacing and software examples.
Interfacing principles apply to other ARM microcontrollers and other non-ARM microcontrollers as well.
Example programs are written in the C programming language.
Use only free or open source software.
Download and install all programming tools from the Internet.
Template project files are provided for easy project creation.
Hardware
Interface to LEDs, transistors, optocouplers, relays, solenoids, switches, keypads, LCD displays, seven segment displays, DC motors, stepper motors, external analogue signals using the ADC, RS232, RS-485, TWI, USB, SPI and SD memory cards.
Software
Once hardware has been interfaced to a microcontroller, software must be written to control the hardware. You will learn how to write programs to operate externally interfaced hardware devices, use timers and interrupts. Also learn how to port FAT file system code for use with an SD memory card, program the PWM to produce an audio sine wave, program the PWM to speed control a DC motor and more.
A chapter on more advanced ARM microcontrollers is included with an overview of some of the newest ARM microcontrollers and their features.
Accroche-regard basé sur Raspberry Pi
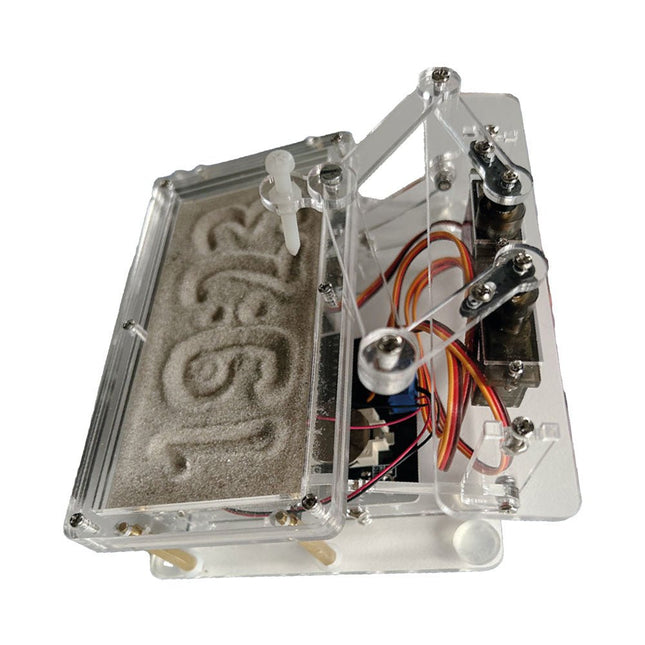
Une horloge à sable standard ne fait qu'indiquer le temps qui passe. En revanche, cette horloge à sable contrôlée par le Raspberry Pi Pico indique l'heure exacte en 'gravant' les quatre chiffres de l'heure et des minutes dans la couche de sable. Après un temps réglable, le sable est aplati par deux moteurs vibrants et tout recommence.
Au cœur de l'horloge de sable se trouvent deux servomoteurs qui entraînent un stylo dans un mécanisme de pantographe. Un troisième servomoteur soulève le stylo de haut en bas. Le bac à sable est équipé de deux moteurs vibrants qui aplatissent le sable. La partie électronique de l'horloge des sables se compose d'un Raspberry Pi Pico et d'une carte RTC/driver avec une horloge en temps réel, ainsi que des circuits de commande pour les servomoteurs.
Un manuel de construction détaillé peut être téléchargé.
Caractéristiques
Dimensions: 135 x 110 x 80 mm
Temps de construction : environ. 1,5 à 2 heures
Inclus
3x Feuilles acryliques prédécoupées avec toutes les pièces mécaniques
3x Mini servomoteurs
2x moteurs de vibration
1x Raspberry Pi Pico
1x Carte RTC/pilote avec les pièces assemblées
Ecrous, boulons, entretoises et fils pour l'assemblage
Sable blanc à grains fins
Schaltungen, Software und Empfangspraxis
Die Kurzwellen-Empfangstechnik entwickelt sich ständig weiter. Im Mai 2007 wurde von Elektor das "Software Defined Radio mit USB-Schnittstelle" vorgestellt. Ziel war ein möglichst einfacher Empfänger, der durch den Einsatz geeigneter Software überzeugende Empfangsergebnisse liefert. Die benötigten Programme stehen auf der Elektor-Website und im Internet gratis zur Verfügung. Schon nach wenigen Monaten hatte dieser neue Empfänger eine weite Verbreitung gefunden. Zahlreiche Software-Autoren unterstützten das Projekt. Auch Bedienungshinweise, Erweiterungen sowie Tipps und Tricks findet man im Netz.
Die Vielfalt der Möglichkeiten erschwert die Orientierung. Deshalb wurde dieses Buch geschrieben. Das Ziel ist ein Überblick über Aufbau, Software und Bedienung des SDR. Außerdem werden Selbstbauprojekte vorgestellt, die es erlauben, mit geringsten Kosten eigene Empfänger zu entwerfen; denn das Thema entwickelt sich laufend weiter...
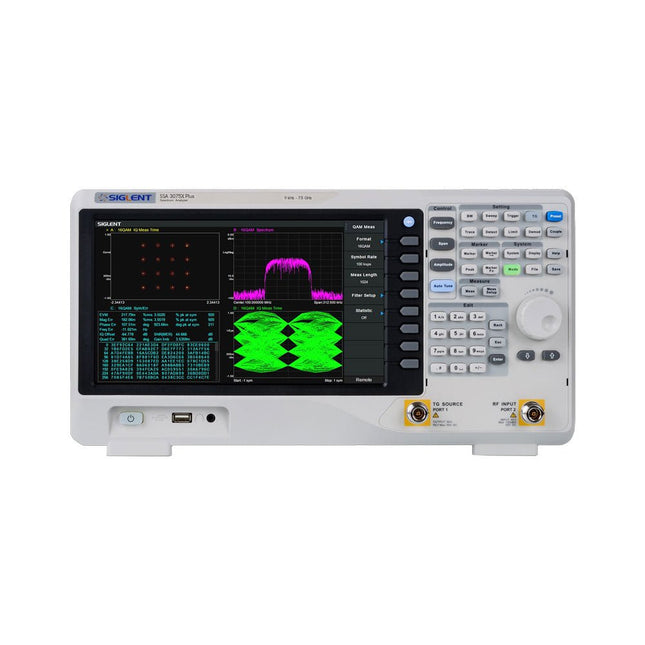
Le spectre-analyseur Siglent SSA3075X Plus est un outil puissant et flexible pour l'analyse des signaux RF et des réseaux. Avec une plage de fréquence de 7,5 GHz, l'analyseur offre des mesures automatiques fiables et plusieurs modes de fonctionnement : analyseur de spectre de base, les fonctions optionnelles comprennent la mesure de puissance RF, l'analyse de modulation de signal vectoriel, la mesure de réflexion et les tests de IEM.
Les applications incluent la surveillance/évaluation de la diffusion, la cartographie de site, la mesure des paramètres S, l'analyse de modulation analogique/numérique, le test de préconformité IEM, la recherche et développement, l'éducation, la production et la maintenance.
Caractéristiques
Plage de fréquence de l'analyseur de spectre de 9 kHz à 7,5 GHz
Niveau de bruit moyen affiché de -165 dBm/Hz(typique)
Bruit de phase décalée de -98 dBc/Hz à 10 kHz de décalage (1 GHz, typique)
Incertitude de mesure de niveau
Largeur de bande de résolution minimale de 1 Hz (RBW)
Préamplificateur (standard)
Générateur de poursuite (fourni gratuitement)
Mode d'analyse de modulation de signal analogique et numérique (en option)
Kit de mesure de réflexion (en option)
Kit de filtre IEM et détecteur quasi-crête (en option)
Kit de mesure avancée (en option)
Écran multi-touch de 10,1 pouces, prise en charge de la souris et du clavier
Contrôle distant via navigateur web sur PC et terminaux mobiles et opérations de fichiers
Spécifications
SSA3015X Plus
SSA3021X Plus
SSA3032X Plus
SSA3075X Plus
Plage de fréquence
9 kHz ~ 1.5 GHz
9 kHz ~ 2.1 GHz
9 kHz ~ 3.2 GHz
9 kHz ~ 7.5 GHz
Largeur de bande de résolution
1 Hz ~ 1 MHz
1 Hz ~ 1 MHz
1 Hz ~ 1 MHz
1 Hz ~ 3 MHz
Bruit de phase
Précision totale de l'amplitude
Niveau moyen de bruit affiché
-156 dBm/Hz
-161 dBm/Hz
-161 dBm/Hz
-165 dBm/Hz
Inclus
Spectre-analyseur Siglent SSA3075X Plus
Câble USB
Cordon d'alimentation
Guide de démarrage rapide
Téléchargements
Datasheet
Manual
Documentation
Firmware
DIE NEURONEN IN NEURONALEN NETZWERKEN VERSTEHENTeil 1. Künstliche Neuronen
EMV-VOR-KONFORMITÄTSTESTER FÜR IHR PROJEKT MIT DC-VERSORGUNGTeil 1: Was ist eine Netznachbildung?
ELEKTRONISCHE LAST FÜR DC UND ACBis zu 400 V und 10 A
ALLER ANFANG …ist gar nicht schwer!
NVIDIA JETSON NANO - BILDVERARBEITUNG FÜR EINSTEIGERTeil 1: Hard- und Software im Überblick
NETZTRANSFORMATOREN AUS DER NÄHE BETRACHTETWie verhalten sie sich beim Ein- und Ausschalten?
PICAN 3 - YES WE CAN!CAN-Zusatzboard für Raspberry Pi 4
BALKONKRAFTWERKSelbst installiert = schnell amortisiert!
FOTOGRAFIEREN UND VIDEO-STREAMING MIT DEM RASPBERRY PI 4Die High-Quality-Kamera des Raspberry Pi in der Praxis
VERWENDUNG VON DISPLAYS IN RASPBERRY-PI-PROJEKTENBeispiel-Kapitel: Organische Leuchtdioden-Displays (OLED)
PARALLAX PROPELLER 2Teil 4: Senden von Strings
60 JAHRE ELEKTOR: SEPTEMBER-RENAISSANCEDer Plan, der Plan, ein leerer Wahn ...
ZUTRITT FÜR UNBEFUGE VERBOTEN ERWÜNSCHTIn Friesland, wo die Röhren blühen ...
HYBRIDE SCHALTUNGENBemerkenswerte Bauteile
KOMPASSROSE MIT DEM GY-271Oder, warum man mit dem Handy Achten gehen muss…
KENNEN SIE IHREN FUSSABDRUCKBerechnen Sie die CO2-Bilanz Ihrer Elektronik
ESP32-VERBUNDENES THERMOSTATLagern Sie Ihren Wein bei der richtigen Temperatur!
MAGNETISCHE LEVITATION DIE DIGITALE ARTEin ESP32 Pico ersetzt den analogen Komparator
ULTIMATE ARDUINO UNO HARDWARE MANUALEin beispielhaftes Kapitel: Bootloader für den Haupt-Mikrocontroller
MICROPYTHON FÜR DEN ESP32 UND CO.Teil 2. Matrix-Displays einfach ansteuern
MADMACHINE SWIFTIO-KARTEModerne Sprache trifft moderne Hardware
AUS DEM LEBEN GEGRIFFENEine elektronische On/Off-Beziehung
HEXADOKUSudoku für Elektroniker
ModbusRTU and ModbusTCP examples with the Arduino Uno and ESP8266
Introduction to PLC programming with OpenPLC, the first fully open source Programmable Logic Controller on the Raspberry Pi, and Modbus examples with Arduino Uno and ESP8266
PLC programming is very common in industry and home automation. This book describes how the Raspberry Pi 4 can be used as a Programmable Logic Controller. Before taking you into the programming, the author starts with the software installation on the Raspberry Pi and the PLC editor on the PC, followed by a description of the hardware.
You'll then find interesting examples in the different programming languages complying with the IEC 61131-3 standard. This manual also explains in detail how to use the PLC editor and how to load and execute the programs on the Raspberry Pi. All IEC languages are explained with examples, starting with LD (Ladder Diagram) over ST (Structured Control Language) to SFC (Special Function Chart). All examples can be downloaded from the author's website.
Networking gets thorough attention too. The Arduino Uno and the ESP8266 are programmed as ModbusRTU or ModbusTCP modules to get access to external peripherals, reading sensors and switching electrical loads. I/O circuits complying with the 24 V industry standard may also be of interest for the reader.
The book ends with an overview of commands for ST and LD. After reading the book, the reader will be able to create his own controllers with the Raspberry Pi.