Découvrez une créativité sans limite avec le kit de capteurs universels, conçu pour Raspberry Pi, Pico W, Arduino et ESP32. Ce kit polyvalent est compatible avec les plateformes de développement les plus populaires, notamment Arduino Uno R4 Minima/WiFi, Uno R3, Mega 2560, Raspberry Pi 5, 4, 3B+, 3B, Zero, Pico W et ESP32.
Avec plus de 35 capteurs, actionneurs et écrans, il est idéal pour des projets allant de la surveillance environnementale et de la domotique à la robotique et aux jeux interactifs. Des tutoriels pas à pas en C/C++, Python et MicroPython guident les créateurs débutants comme expérimentés à travers 169 projets passionnants.
Caractéristiques
Large compatibilité : Prise en charge complète d'Arduino (Uno R3, Uno R4 Minima/WiFi, Mega 2560), Raspberry Pi (5, 4, 3B+, 3B, Zero, Pico W) et ESP32, offrant une grande flexibilité sur de nombreuses plateformes de développement. Instructions pour la construction de 169 projets incluses.
Composants complets : Plus de 35 capteurs, actionneurs et modules d'affichage adaptés à divers projets tels que la surveillance environnementale, la domotique, la robotique et les contrôleurs de jeux interactifs.
Tutoriels détaillés : Des tutoriels clairs et détaillés couvrent Arduino, Raspberry Pi, Pico W, ESP32 et chaque composant inclus. Des tutoriels sont disponibles en C/C++, Python et MicroPython, s'adressant aussi bien aux débutants qu'aux créateurs expérimentés.
Adapté à tous les niveaux : Propose des projets structurés conçus pour guider les utilisateurs de manière fluide, du niveau débutant au niveau avancé en électronique et en programmation, améliorant ainsi leur créativité et leur expertise technique.
Inclus
Plaque d'expérimentation
Module bouton
Module capacitif d'humidité du sol
Module capteur de flamme
Module capteur de gaz/fumée (MQ2)
Gyroscope et Module accéléromètre (MPU6050)
Module capteur à effet Hall
Module capteur de vitesse infrarouge
Module capteur d'évitement d'obstacles IR
Module joystick
Module convertisseur ADC/DAC PCF8591
Module photorésistance
Module de mouvement PIR (HC-SR501)
Module potentiomètre
Module oxymètre de pouls et capteur de fréquence cardiaque (MAX30102)
Module de détection de gouttes de pluie
Module horloge temps réel (DS1302)
Module codeur rotatif
Module capteur de température (DS18B20)
Module capteur de température et d'humidité (DHT11)
Température, humidité et Capteur de pression (BMP280)
Capteur de distance Micro-LIDAR à temps de vol (VL53L0X)
Module de capteur tactile
Module de capteur à ultrasons (HC-SR04)
Module de capteur de vibrations (SW-420)
Module de capteur de niveau d'eau
I²C LCD 1602
Module d'affichage OLED (SSD1306)
Module LED RVB
Module de feux de signalisation
Module relais 5 V
Pompe centrifuge
Module de commande de moteur L9110
Module d'avertisseur passif
Servomoteur (SG90)
TT Moteur
Module ESP8266
Module Bluetooth JDY-31
Module d'alimentation
Documentation
Tutoriel en ligne
Open-Source-Code mit Arduino IDE und PlatformIO
Autonomes Fahren: GPS, Accelerometer, Gyroskop
PS3-Controller
Mikrocontroller wie der Arduino und Einplatinenrechner wie der Raspberry Pi haben sich zu beliebten Komponenten entwickelt. Dritter im Bunde ist der ESP32 der Firma Espressif. Mikrocontroller dieser Baureihe zeichnen sich durch eine Vielzahl implementierter Funktionen aus, die bei einem Arduino konventioneller Prägung mit einem Atmel-AVR-Mikrocontroller erst mit weiterer Hardware möglich sind. Prominentes Beispiel sind hier die WiFi- und Bluetooth-Funktionalitäten. Gegenüber einem Raspberry Pi zeichnen sie sich durch einen deutlich geringeren Preis aus.
Allgemeine Informationen für die Realisierung eines Roboterauto-Projekts mit dem ESP32 sind leicht zu finden. Dabei handelt es sich aber oft nur um Ausführungen zu einem Teilaspekt, ohne inhaltliche oder funktionale Abstimmung. So ist nicht nur die Beschaffung der benötigten Informationen mühselig und zeitaufwändig, sie kann auch außerordentlich fehlerträchtig sein.
Ansatzpunkt dieses Buches ist, diese Lücke zu schließen. Es geht auf verschiedene Möglichkeiten eines Chassis ein, vermittelt nötige Kenntnisse und führt schrittweise von einer einfachen Motorsteuerung zu einem komplexen sensor- und sprachgesteuerten Roboterauto. Hacks rund um GPS und eine PlayStation 3 runden die Sache ab.
Inhalt
Bei der Reihenfolge der Kapitel wurde versucht – beginnend bei der Darstellung von grundlegenden Informationen – über die Lösung einfacher Aufgaben zu etwas anspruchsvolleren Techniken zu führen.
Der Mikrocontroller ESP32
Die Software erstellen
Die Stromversorgung
Rund um die Hardware
Das Chassis
Der Gleichstrommotor
Kabellose Steuerung über WiFi
Mit Sensoren Hindernisse erkennen
Eine eigene Roboterauto-App
Servo und Lichtsensor
GPS
Accelerometer / Gyroskop
PS3-Controller
Roboterauto-App
Hinweis zur Software
Die Dateien haben das Suffix (.cpp). Grund ist die Entwicklung mit PlatformIO. Mit Copy & Paste sollten sie auch in der Arduino-IDE verwendet werden können.
La carte d'apprentissage Elektor Arduino Nano MCCAB contient tous les composants (avec Arduino Nano) nécessaires aux exercices, tels que des diodes électroluminescentes, des interrupteurs, des boutons-poussoirs, des émetteurs de signaux acoustiques, etc. Ce système de formation à microcontrôleur permet également d'interroger ou de commander des capteurs, des moteurs ou des assemblages externes.
Spécifications (Carte de formation Arduino Nano MCCAB)
Alimentation électrique
Via la connexion USB du PC connecté ou un bloc d'alimentation externe (non inclus)
Tension de fonctionnement
+5 Vcc
Tension d'entrée
Toutes les entrées
0 V to +5 V
VX1 and VX2
+8 V to +12 V (uniquement en cas d'utilisation d'une alimentation externe)
Périphérie du matériel
LCD
2x16 caractères
Potentiomètre P1 & P2
JP3 : sélection de la tension de fonctionnement de P1 et P2
Distributeur
SV4 : Distributeur pour les tensions de fonctionnementSV5, SV6 : Distributeur pour les entrées/sorties du microcontrôleur
Interrupteurs et boutons
Bouton RESET sur le module Arduino Nano 6x interrupteurs à bouton poussoir K1 ... K6 6x interrupteurs à glissière S1 ... S6 JP2 : Connexion des interrupteurs avec les entrées du microcontrôleur
Buzzer
Buzzer piézo Buzzer1 avec cavalier sur JP6
Voyants lumineux
11 x LED : Indicateur d'état des entrées/sorties LED L sur le module Arduino Nano, connectée au GPIO D13 JP6 : Connexion des LED LD10 ... LD20 avec les GPIO D2 ... D12
Interfaces sérieSPI ET I²C
JP4 : Sélection du signal à la broche X du connecteur SPI SV12 SV9 à SV12 : interface SPI (3,3 V/5 V) ou interface I²C
Sortie de commutation pour les appareils externes
SV1, SV7 : sortie de commutation (maximum +24 V/160 mA, alimentation externe) SV2 : 2x13 connecteurs pour la connexion de modules externes
Matrice de 3x3 LED(9 LED rouges)
SV3 : Colonnes de la matrice LED 3x3 (sorties D6 ... D8) JP1 : Connexion des lignes avec les GPIOs D3 ... D5
Logiciel
Bibliothèque MCCABLib
Contrôle des composants matériels (interrupteurs, boutons, DEL, matrice de DEL 3x3, buzzer) sur la carte de formation MCCAB.
Température de fonctionnement
Jusqu'à +40 °C
Dimensions
100 x 100 x 20 mm
Spécifications (Arduino Nano)
Microcontrôleur
ATmega328P
Architecture
AVR
Tension de fonctionnement
5 V
Mémoire flash
32 Ko, dont 2 Ko utilisés par le chargeur de démarrage
SRAM
2 KB
Vitesse d'horloge
16 MHz
Connecteurs d'entrée analogique
8
EEPROM
1 KB
Courant continu par connecteur d'E/S
40 mA sur un connecteur d'E/S, maximum total de 200 mA sur l'ensemble des connecteurs
Tension d'entrée
7-12 V
Connecteurs E/S numériques
22 (dont 6 PWM)
Sortie PWMt
6
Consommation électrique
19 mA
Dimensions
18 x 45 mm
Poids
7 g
Inclus
1x Elektor Arduino Nano Training Board MCCAB
1x Arduino Nano
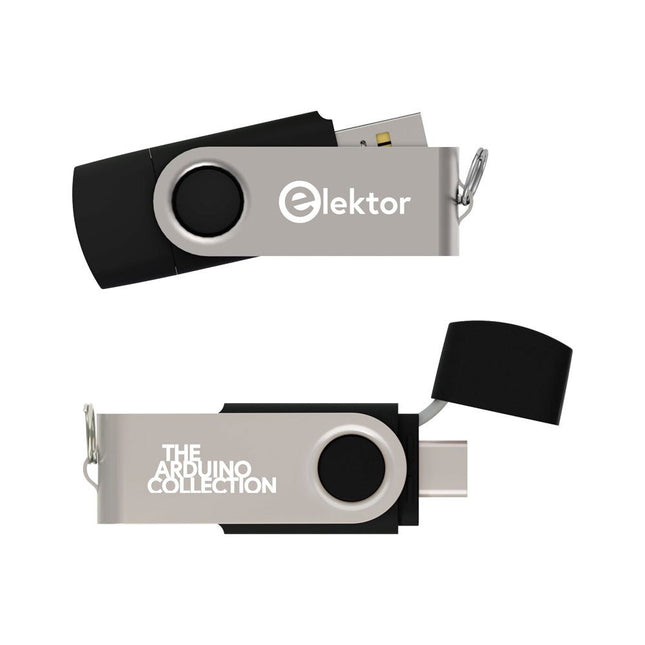
Cette clé USB contient une sélection de plus de 300 articles liés à Arduino publiés dans le magazine Elektor. Le contenu comprend à la fois des articles de fond et des projets sur les sujets suivants :
Développement logiciel et matériel : tutoriels sur le développement logiciel avec l’IDE Arduino, Atmel Studio, les shield, et les concepts essentiels de programmation.
Apprentissage : le Microcontroller Bootcamp propose une approche structurée pour programmer des systèmes embarqués.
Acquisition et mesure de données : projets comme un enregistreur de données 16 bits, un tachymètre pour tour, et un analyseur de réseau électrique pour capturer et analyser des signaux en temps réel.
Communication sans fil : apprenez à mettre en œuvre des réseaux sans fil, créer une interface Android, et communiquer efficacement avec des microcontrôleurs.
Robotique et automatisation : le Arduino Nano Robot Controller, des cartes de support pour l'automatisation, et l'exploration de divers shield Arduino pour enrichir les fonctionnalités.
Projets à construire soi-même : Des projets uniques tels qu’un projecteur laser, une horloge et un thermomètre Numitron, un récepteur TBF, Theremino, et des interfaces LED tactiles mettent en valeur des applications créatives.
Que vous soyez débutant ou expérimenté, cette collection est une ressource précieuse pour apprendre, expérimenter et repousser les limites de la technologie Arduino.
Plateforme tout-en-un d'apprentissage et de développement en IA pour l'Edge Intelligence
Ce kit de démarrage IA basé sur NVIDIA Jetson est une plateforme polyvalente pour l'apprentissage, le développement et l'expérimentation pratique de l'IA en périphérie (Edge AI).
Conçu pour être utilisé avec le NVIDIA Jetson Orin Nano, le kit associe un écran IPS de 11,6 pouces, une caméra motorisée (pan-tilt) de 8 mégapixels et un système d'interaction vocale basé sur l'IA.
Il comprend 30 modules fonctionnels et 38 cours Python soigneusement élaborés, allant du niveau débutant au niveau avancé. Le contenu pédagogique couvre les fondamentaux de Python, la technologie des capteurs, la vision par IA et la reconnaissance d'images.
Grâce à des exercices pratiques étape par étape — allant de la programmation de base aux applications concrètes de vision par ordinateur — ce kit constitue une plateforme idéale pour les étudiants, les makers, les développeurs et toute personne souhaitant explorer l'intelligence artificielle et l'Edge Computing.
Remarque : Le NVIDIA Jetson Orin Nano n'est pas inclus.
Caractéristiques
Conçu pour le NVIDIA Jetson Orin Nano
Module d'interaction vocale par IA
Caméra 8 MP avec contrôle panoramique et inclinaison
Prend en charge le suivi d'objets et de visages
Aucune soudure ni câblage complexe requis
Écran IPS intégré de 11,6 pouces
30 modules fonctionnels
38 leçons Python étape par étape
Interfaces d'extension I²C, UART et GPIO
Mallette de transport incluse
Spécifications
Processeur principal
Jetson Orin Nano
Nombre de capteurs
30
Conception de la carte de capteurs
Carte de capteurs intégrée ; aucune soudure ni câblage complexe requis
Écran
Écran IPS de 11,6 pouces
Résolution de l'écran
1366 x 768
Caméra
IMX219 8 MP
Interfaces d'extension
2x I²C, 1x UART, 1x IO D13, 1x IO D12
Environnement de programmation
Basé sur Python
Nombre de tutoriels
38 tutoriels créatifs
Public cible
Étudiants, enseignants, passionnés de matériel informatique
Scénarios d'application
Idéal pour apprendre la programmation d'IA et les bases de la Jetson Orin Nano
Dimensions
300 x 200 x 100 mm
Liste des modules
Module
Quantité
Capteur de température et d'humidité
1 pièce
Bouton-poussoir
4 pièces
Capteur de distance à ultrasons
1 pièce
Capteur de luminosité
1 pièce
Potentiomètre linéaire
1 pièce
Buzzer
1 pièce
Écran LCD
1 pièce
Télécommande infrarouge
1 pièce
Relais
1 pièce
Module NFC
1 pièce
Capteur de mouvement PIR
1 pièce
Joystick
1 pièce
Afficheur 4 chiffres
1 pièce
LED
1 pièce
Microphone
1 pièce
Haut-parleur
1 paire
Moteur vibrant
1 pièce
Capteur tactile
1 pièce
Matrice RVB 8x8
1 pièce
Capteur de pression atmosphérique
1 pièce
Capteur d'inclinaison
1 pièce
Moteur pas à pas
1 pièce
Accéléromètre et gyroscope
1 pièce
Capteur de gaz (MQ2)
1 pièce
Capteur à effet Hall
1 pièce
Encodeur rotatif
1 pièce
Commutateur photoélectrique en U
1 pièce
Thermistance NTC
1 pièce
Servomoteur
2 pièces
Caméra monoculaire
1 pièce
Inclus
1x Elecrow Kit de démarrage AI pour Jetson Orin Nano
1x Télécommande infrarouge
1x Carte NFC
1x Carte SD 128 Go
1x Câble GPIO 40 broches
2x Câble FPC 22 broches
2x Câble FPC 24 broches
1x Carte adaptateur Jetson DP et USB
Non inclus
NVIDIA Jetson Orin Nano
Téléchargements
Manual
Wiki
OpenClaw Install and Config Guide
Retard temporaire dans la livraison des robots Unitree
Comme de nombreux autres fournisseurs, nous rencontrons actuellement des retards dans la livraison des robots Unitree. Un envoi de notre fournisseur est actuellement bloqué en douane, ce qui entraîne un retard dans la livraison des commandes déjà passées.
Nous travaillons activement avec notre fournisseur pour résoudre ce problème et espérons obtenir plus de clarté bientôt, mais nous ne pouvons malheureusement pas garantir de délais précis pour le moment. Un nouvel envoi est également en cours d'acheminement, mais il faudra un certain temps avant qu'il n'arrive. Comme d'autres fournisseurs rencontrent les mêmes difficultés, changer de prestataire ne permettrait pas d’obtenir une solution plus rapide.
Notre priorité est d’honorer les commandes existantes. Si vous avez des questions ou souhaitez modifier votre commande, n’hésitez pas à contacter notre service client. Nous vous tiendrons informés des prochains développements.
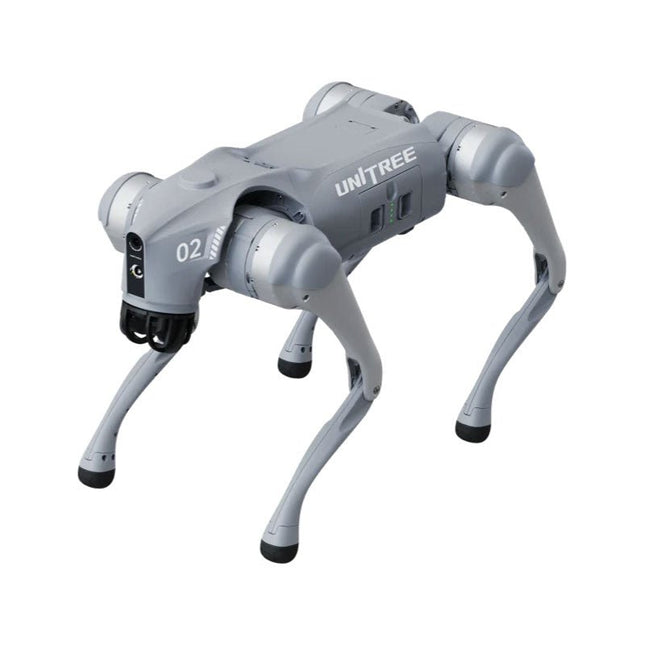
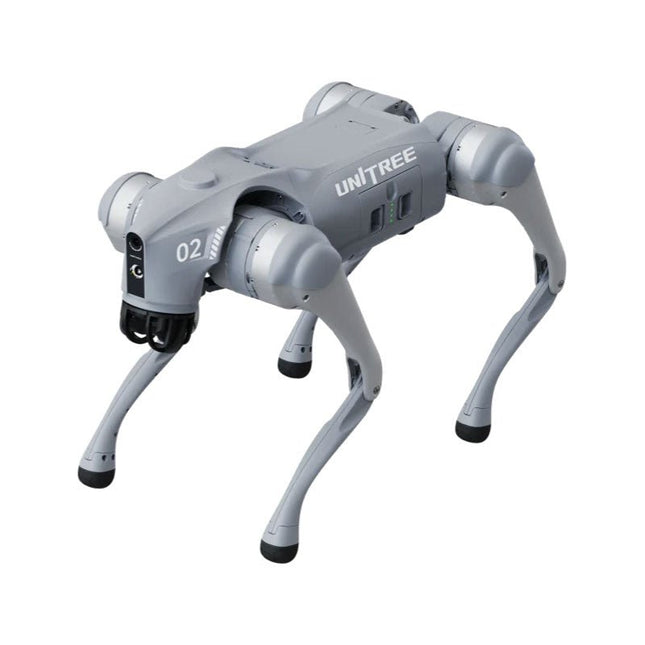
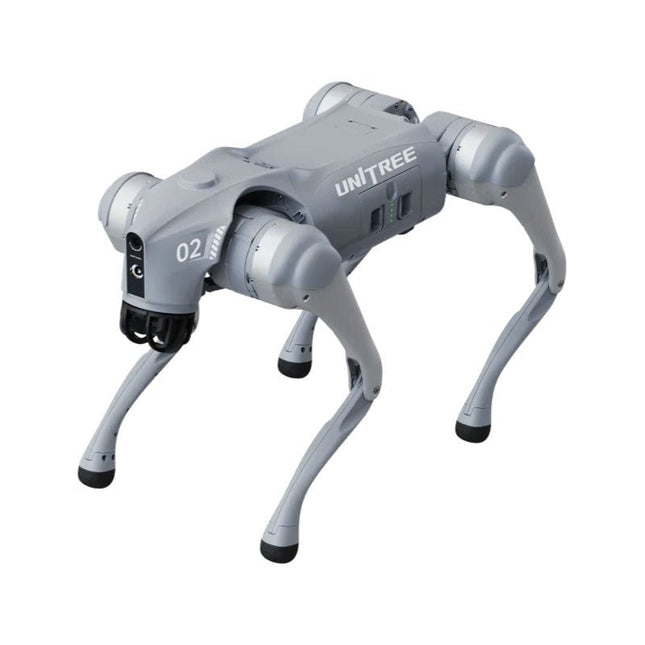
La série Unitree Go2 se compose de robots quadrupèdes destinés à la recherche et au développement de systèmes autonomes dans les domaines de l'interaction homme-robot (HRI), du SLAM et du transport. Grâce à ses quatre pattes et à ses 12 degrés de liberté, ce robot peut évoluer sur des terrains variés. Le Go2 est équipé d'un système perfectionné de gestion de l'entraînement et de la puissance, qui permet une vitesse (selon la version) allant jusqu'à 3,7 m/s ou 11,88 km/h, avec une autonomie pouvant atteindre 4 heures. De plus, les moteurs ont un couple de 45 N.m au niveau du corps/des cuisses et des genoux, ce qui permet également des sauts ou des saltos arrière.
Caractéristiques
Système de reconnaissance ultra-performant : LIDAR 4D L1
Vitesse de course maximale : environ 5 m/s
Couple d'articulation maximal : environ 45 N.m
Module sans fil : Wi-Fi 6/Bluetooth/4G
Autonomie ultra-longue : environ 2 à 4 h (longue durée de vie mesurée en conditions réelles)
Système de suivi latéral intelligent : ISS 2.0
Spécifications
Module de suivi : Suivi automatique ou télécommandé
Caméra frontale : Résolution de transmission d'image : 1280 x 720, champ de vision : 120°, objectif ultra grand angle pour une clarté exceptionnelle.
Feu avant : Éclaire intensément la route.
LiDAR 4D L1 : Balayage omnidirectionnel ultra grand angle 360° x 90° permettant un évitement automatique avec un angle mort réduit et un fonctionnement stable.
12 moteurs d'articulation : Robuste et puissant, élégant et simple, une expérience visuelle inédite.
Microphone interphone : Communication efficace sans restriction de scénario.
Sangle auto-rétractable : Facile à transporter et à charger.
Plus stable, plus puissant grâce à des appareils avancés. LiDAR 3D, carte ESIM 4G, Wi-Fi 6 bi-bande, Bluetooth 5.2 pour une connexion stable et un contrôle à distance.
Puissant cœur de calcul : contrôleur de mouvement, processeur ARM hautes performances, processeur à algorithme d'intelligence artificielle amélioré, ORIN NX/NANO externe.
Batterie intelligente : batterie standard de 8000 mAh, batterie longue durée de 15000 mAh, protection contre les surchauffes, les surcharges et les courts-circuits.
Haut-parleur pour écouter de la musique : écoutez votre musique comme bon vous semble.
Variantes de l'Unitree Go2
Le Go2 impressionne non seulement par ses capacités techniques, mais aussi par son design moderne et fin qui lui confère un look futuriste et attire tous les regards. Le Go2 Air est spécialement conçu pour les démonstrations et les présentations. Grâce à ses fonctionnalités de base, il offre une base solide pour démontrer les capacités de mouvement et les fonctionnalités d'un robot à quatre pattes. Important : Le Go2 Air est livré sans contrôleur. Celui-ci est disponible en option.
Équipés d'un puissant processeur 8 cœurs hautes performances, les modèles Pro et Edu offrent une puissance de calcul impressionnante, indispensable aux tâches complexes et aux calculs exigeants. Cela permet un traitement des données plus rapide et plus efficace, faisant des modèles Pro et Edu des partenaires fiables pour vos projets.
À partir de la version Edu, le Go2 est programmable et offre des possibilités infinies pour le développement et la recherche de vos propres applications robotiques. Le Go2 est également capable de gérer une hauteur de marche allant jusqu'à 14 cm. Cela en fait un outil idéal pour la recherche, l'éducation et l'initiation au monde de la robotique.
Le Go2 Edu est livré avec une télécommande pour un contrôle simple et intuitif. Il dispose également d'une station d'accueil d'une puissance de calcul impressionnante de 100 TOPS, équipée de puissants algorithmes d'IA et d'une assistance technique.
Le Go2 Edu est équipé d'une puissante batterie de 15000 mAh qui lui confère une autonomie impressionnante allant jusqu'à 4 heures. Cette longue durée de fonctionnement permet au robot d'effectuer des missions d'exploration plus longues et d'accomplir des tâches exigeantes.
Comparaison des modèles
Air
Pro
Edu/Edu Plus
Dimensions (debout)
70 x 31 x 40 cm
70 x 31 x 40 cm
70 x 31 x 40 cm
Dimensions (accroupi)
76 x 31 x 20 cm
76 x 31 x 20 cm
76 x 31 x 20 cm
Matériau
Alliage d'aluminium + Plastique technique haute résistance
Alliage d'aluminium + Plastique technique haute résistance
Alliage d'aluminium + Plastique technique haute résistance plastique
Poids (avec batterie)
environ 15 kg
environ 15 kg
environ 15 kg
Tension
28~33,6 V
28~33,6 V
28~33,6 V
Puissance de pointe
environ 3000 W
environ 3000 W
Charge utile
≈7 kg (MAX ~ 10 kg)
≈8 kg (MAX ~ 10 kg)
≈8 kg (MAX ~ 12 kg)
Vitesse
0~2,5 m/s
0~3,5 m/s
0~3,7 m/s (MAX ~ 5 m/s)
Hauteur de montée/chute max.
environ 15 cm
environ 16 cm
environ 16 cm
Angle de montée max.
30°
40°
40°
Puissance de calcul de base
N/A
8 cœurs hautes performances Processeur
Processeur 8 cœurs hautes performances
Moteur d'articulation du genou en aluminium
Ensemble de 12
Ensemble de 12
Ensemble de 12
Circuit intra-articulaire (genou)
✓
✓
✓
Refroidisseur de caloduc articulaire
✓
✓
✓
Amplitude de mouvement
Corps : −48~48°
Corps : −48~48°
Corps : −48~48°
Cuisse : −200°~90°
Cuisse : −200°~90°
Cuisse : −200°~90°
Jarret : −156°~−48°
Jarret : −156°~−48°
Couple max.
N/A
Environ 45 N.m
Environ 45 N.m
LiDAR 3D super grand-angle
✓
✓
✓
Module de suivi de positionnement vectoriel sans fil
N/A
✓
✓
Grand angle HD Caméra
✓
✓
✓
Capteur de force côté pied
N/A
N/A
✓
Action de base
✓
✓
✓
Sangle de mise à l'échelle automatique
N/A
✓
N/A
OTA intelligent amélioré
✓
✓
✓
Transmission d'images RTT 2.0
✓
✓
✓
Télécommande de base via l'application
✓
✓
✓
Visualisation des données via l'application
✓
✓
✓
Programme graphique via l'application
✓
✓
✓
Lampe frontale (3) W)
✓
✓
✓
Wi-Fi 6 double bande
✓
✓
✓
Bluetooth 5.2/4.2/2.1
✓
✓
✓
Module 4G
N/A
CN/GB
CN/GB
Voix Fonction
N/A
✓
✓
Lecture musicale
N/A
✓
✓
Système intelligent de suivi latéral ISS 2.0
N/A
✓
✓
Détection et évitement intelligents
✓
✓
✓
Secondaire Développement
N/A
N/A
✓
Contrôleur manuel
En option
En option
✓
Module haute puissance de calcul
N/A
N/A
Edu : 40 TOPS de puissance de calcul
Edu Plus : 100 TOPS de puissance de calcul
NVIDIA Jetson Orin (en option)
Smart Batterie
Standard (8000 mAh)
Standard (8000 mAh)
Longue autonomie (15000 mAh)
Autonomie
1 à 2 h
1 à 2 h
2 à 4 h
Chargeur
Standard (33,6 V, 3,5 A)
Standard (33,6 V, 3,5 A)
Charge rapide (33,6 V, 9 A)
Inclus
1x Unitree Go2 Edu Plus
1x Unitree Go2 télécommande
1x Unitree Go2 batterie (15000 mAh)
1x Unitree station d'accueil avec une puissance de calcul de 100 TOPS
Téléchargements
Documentation
iOS/Android apps
GitHub
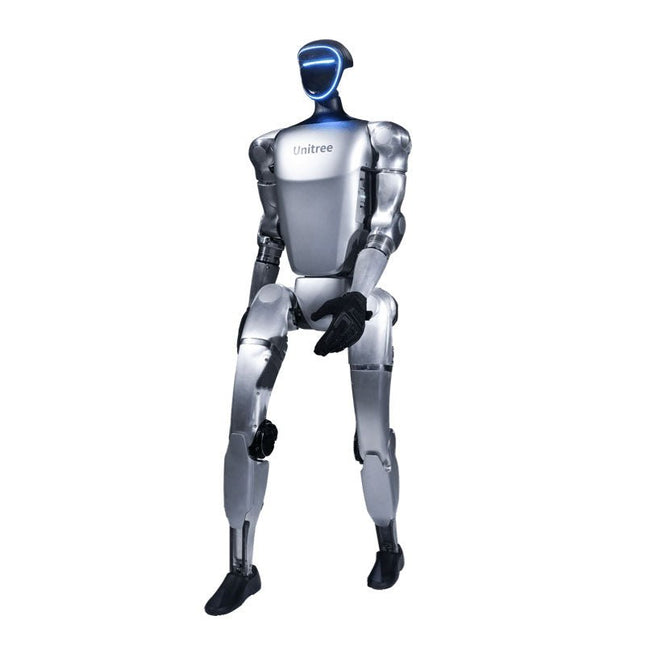
L'Unitree G1 est un robot humanoïde moderne qui impressionne par sa flexibilité remarquable et sa technologie avancée. Avec une gamme exceptionnellement large de mouvements articulaires et jusqu'à 43 moteurs d'articulation, il dépasse l'agilité d'un humain typique. Grâce à l'apprentissage par imitation et à l'apprentissage par renforcement, ses systèmes robotiques sont continuellement développés et optimisés par l'intelligence artificielle.
L'une des caractéristiques les plus impressionnantes du G1 est sa capacité à se mettre en position de marche de manière autonome dès qu'il touche le sol – aucune aide extérieure n'est nécessaire ! Il peut immédiatement commencer à se déplacer, ce qui démontre un haut niveau d'indépendance et d'adaptabilité. Le G1 est également équipé d'une main à contrôle de force, très dextre, qui fonctionne avec sensibilité et précision, grâce à sa combinaison de contrôle de force et de position. Cette main reproduit fidèlement les mouvements humains, ce qui permet de manipuler des objets avec précision.
Caractéristiques
Intel RealSense D435 caméra de profondeur
Livox MID-360 3D LiDAR
Matrice de microphones (annulation du bruit et de l'écho)
Haut-parleur stéréo 5 W
Batterie extra large à dégagement rapide
Degrés de liberté d'un seul bras (épaule 2 + coude 2)
Câblage interne des articulations de l'ensemble de la machine (pas de câbles externes)
Couple maximal au niveau des articulations 120 N.m
Degrés de liberté sur une jambe (hanche 3, genou 1, cheville 2)
Vitesse de déplacement de 2 m/s
Spécifications
Hauteur, largeur et épaisseur (debout)
1320 x 450 x 200 mm
Hauteur, largeur et épaisseur (plié)
690 x 450 x 300 mm
Poids (avec batterie)
env. 35 kg
Degrés totaux de liberté (liberté conjointe
23
Degrés de liberté sur une seule jambe
6
Degrés de liberté à la taille
1
Degrés de liberté à un seul bras
5
Roulement de sortie commun
Roulements à rouleaux croisés de qualité industrielle (haute précision, capacité de charge élevée)
Moteur articulé
PMSM (moteur synchrone à aimant permanent) à rotor interne haute vitesse à faible inertie – meilleure vitesse de réponse et dissipation thermique)
Couple maximal de l'articulation du genou
90 N.m
Charge maximale du bras
env. 2 kg
Longueur mollet + cuisse
0,6 m
Envergure des bras
env. 0,45 m
Espace de mouvement articulaire extra large
• Articulation de la taille : Z ±155°• Articulation du genou : 0~165°• Articulation de la hanche : P ±154°, R -30~+170°, Y ±158°
Routage électrique creux à joint complet
Oui
Encodeur commun
Double encodeur
Système de refroidissement
Refroidissement local par air
Alimentation
Batterie au lithium 13 cordes
Puissance de calcul de base
CPU hautes performances à 8 cœurs
Capteur de détection
Caméra de profondeur + LiDAR 3D
Microphones
Matrice de 4 microphones
Haut-parleur
Haut-parleur stéréo 5 W
Sans fil
WiFi 6, Bluetooth 5.2
Batterie intelligente (libération rapide)
9000 mAh
Chargeur
54 V/5 A
Contrôleur manuel
Oui
Autonomie de la batterie
env. 2 heures
OTA intelligent amélioré
Oui
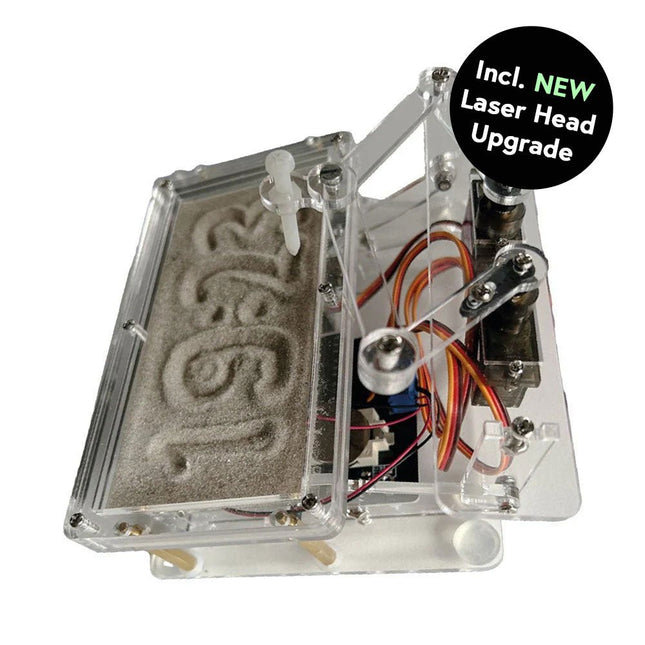
Cette offre groupée contient le populaire horloge de sable Elektor pour Raspberry Pi Pico et la nouvelle upgrade tête laser Elektor, offrant encore plus d'options d'affichage de l'heure. Non seulement vous pouvez « graver » l'heure actuelle dans le sable, mais vous pouvez désormais également l'écrire sur une feuille phosphorescente ou créer des dessins verts.
Contenu de l'offre groupée
Horloge de sable Elektor pour Raspberry Pi Pico (prix normal : 50 €)
Upgrade tête laser Elektor pour horloge de sable (prix normal : 35 €)
Horloge de sable Elektor pour Raspberry Pi Pico (Accroche-regard basé sur le Raspberry Pi)
Une horloge à sable standard ne fait qu'indiquer le temps qui passe. En revanche, cette horloge à sable contrôlée par le Raspberry Pi Pico indique l'heure exacte en 'gravant' les quatre chiffres de l'heure et des minutes dans la couche de sable. Après un temps réglable, le sable est aplati par deux moteurs vibrants et tout recommence.
Au cœur de l'horloge de sable se trouvent deux servomoteurs qui entraînent un stylo dans un mécanisme de pantographe. Un troisième servomoteur soulève le stylo de haut en bas. Le bac à sable est équipé de deux moteurs vibrants qui aplatissent le sable. La partie électronique de l'horloge des sables se compose d'un Raspberry Pi Pico et d'une carte RTC/driver avec une horloge en temps réel, ainsi que des circuits de commande pour les servomoteurs.
Un manuel de construction détaillé peut être téléchargé.
Caractéristiques
Dimensions: 135 x 110 x 80 mm
Temps de construction : environ. 1,5 à 2 heures
Inclus
3x Feuilles acryliques prédécoupées avec toutes les pièces mécaniques
3x Mini servomoteurs
2x moteurs de vibration
1x Raspberry Pi Pico
1x Carte RTC/pilote avec les pièces assemblées
Ecrous, boulons, entretoises et fils pour l'assemblage
Sable blanc à grains fins
Upgrade tête laser Elektor pour horloge de sablee
La nouvelle tête laser Elektor transforme l'horloge de sable dans une horloge qui écrit l'heure sur un film qui brille dans le noir au lieu de sable. En plus d’afficher l’heure, il peut également être utilisé pour créer des dessins éphémères. Le pointeur laser de 5 mW, avec une longueur d'onde de 405 nm, produit des dessins vert vif sur le film qui brille dans le noir. Pour de meilleurs résultats, utilisez le kit dans une pièce faiblement éclairée. Attention : ne regardez jamais directement dans le faisceau laser !
Le kit comprend tous les composants nécessaires, mais la soudure de trois fils est nécessaire.
Remarque : Ce kit est également compatible avec l'horloge de sable d'origine basée sur Arduino de 2017. Pour plus de détails, voir Elektor 1-2/2017 et Elektor 1-2/2018.
Learn to Build Intelligent Embedded Systems
Build smarter embedded systems with Arduino UNO Q. This book gives you the tools, knowledge, and confidence to turn ideas into intelligent, working solutions using the Arduino UNO Q platform. Discover how to build intelligent embedded systems with the Arduino UNO Q and AI.
Unlock the full potential of the Arduino UNO Q, a next-generation platform that combines the real-time power of the STM32U585 microcontroller with the flexibility of a Qualcomm Dragonwing QRB2210 microprocessor.
Learn how to rapidly prototype real-world applications using the Arduino IDE for low-level embedded control and Python in Arduino App Lab for high-level development.
Build confidence through hands-on projects that guide you step by step from basic board features to complete working systems.
Explore ready-to-use, AI based Arduino App Lab examples and see how they can jump-start your development and reduce time to deployment.
Step into the world of Edge AI with a clear, practical introduction to Edge Impulse Studio—no prior AI experience required.
Follow a complete, real-world workflow to create a Keyword Spotting AI application, covering data collection, model training, optimization, and on-device inference using the Edge Impulse Studio.
Bridge the gap between embedded systems and machine learning and learn how to bring intelligence directly onto your hardware.
Perfect for embedded engineers, educators, students, and makers looking to stay ahead in AI-enabled product development.
Retard temporaire dans la livraison des robots Unitree
Comme de nombreux autres fournisseurs, nous rencontrons actuellement des retards dans la livraison des robots Unitree. Un envoi de notre fournisseur est actuellement bloqué en douane, ce qui entraîne un retard dans la livraison des commandes déjà passées.
Nous travaillons activement avec notre fournisseur pour résoudre ce problème et espérons obtenir plus de clarté bientôt, mais nous ne pouvons malheureusement pas garantir de délais précis pour le moment. Un nouvel envoi est également en cours d'acheminement, mais il faudra un certain temps avant qu'il n'arrive. Comme d'autres fournisseurs rencontrent les mêmes difficultés, changer de prestataire ne permettrait pas d’obtenir une solution plus rapide.
Notre priorité est d’honorer les commandes existantes. Si vous avez des questions ou souhaitez modifier votre commande, n’hésitez pas à contacter notre service client. Nous vous tiendrons informés des prochains développements.
La série Unitree Go2 se compose de robots quadrupèdes destinés à la recherche et au développement de systèmes autonomes dans les domaines de l'interaction homme-robot (HRI), du SLAM et du transport. Grâce à ses quatre pattes et à ses 12 degrés de liberté, ce robot peut évoluer sur des terrains variés. Le Go2 est équipé d'un système perfectionné de gestion de l'entraînement et de la puissance, qui permet une vitesse (selon la version) allant jusqu'à 3,7 m/s ou 11,88 km/h, avec une autonomie pouvant atteindre 4 heures. De plus, les moteurs ont un couple de 45 N.m au niveau du corps/des cuisses et des genoux, ce qui permet également des sauts ou des saltos arrière.
Caractéristiques
Système de reconnaissance ultra-performant : LIDAR 4D L1
Vitesse de course maximale : environ 5 m/s
Couple d'articulation maximal : environ 45 N.m
Module sans fil : Wi-Fi 6/Bluetooth/4G
Autonomie ultra-longue : environ 2 à 4 h (longue durée de vie mesurée en conditions réelles)
Système de suivi latéral intelligent : ISS 2.0
Spécifications
Module de suivi : Suivi automatique ou télécommandé
Caméra frontale : Résolution de transmission d'image : 1280 x 720, champ de vision : 120°, objectif ultra grand angle pour une clarté exceptionnelle.
Feu avant : Éclaire intensément la route.
LiDAR 4D L1 : Balayage omnidirectionnel ultra grand angle 360° x 90° permettant un évitement automatique avec un angle mort réduit et un fonctionnement stable.
12 moteurs d'articulation : Robuste et puissant, élégant et simple, une expérience visuelle inédite.
Microphone interphone : Communication efficace sans restriction de scénario.
Sangle auto-rétractable : Facile à transporter et à charger.
Plus stable, plus puissant grâce à des appareils avancés. LiDAR 3D, carte ESIM 4G, Wi-Fi 6 bi-bande, Bluetooth 5.2 pour une connexion stable et un contrôle à distance.
Puissant cœur de calcul : contrôleur de mouvement, processeur ARM hautes performances, processeur à algorithme d'intelligence artificielle amélioré, ORIN NX/NANO externe.
Batterie intelligente : batterie standard de 8000 mAh, batterie longue durée de 15000 mAh, protection contre les surchauffes, les surcharges et les courts-circuits.
Haut-parleur pour écouter de la musique : écoutez votre musique comme bon vous semble.
Variantes de l'Unitree Go2
Le Go2 impressionne non seulement par ses capacités techniques, mais aussi par son design moderne et fin qui lui confère un look futuriste et attire tous les regards. Le Go2 Air est spécialement conçu pour les démonstrations et les présentations. Grâce à ses fonctionnalités de base, il offre une base solide pour démontrer les capacités de mouvement et les fonctionnalités d'un robot à quatre pattes. Important : Le Go2 Air est livré sans contrôleur. Celui-ci est disponible en option.
Équipés d'un puissant processeur 8 cœurs hautes performances, les modèles Pro et Edu offrent une puissance de calcul impressionnante, indispensable aux tâches complexes et aux calculs exigeants. Cela permet un traitement des données plus rapide et plus efficace, faisant des modèles Pro et Edu des partenaires fiables pour vos projets.
À partir de la version Edu, le Go2 est programmable et offre des possibilités infinies pour le développement et la recherche de vos propres applications robotiques. Le Go2 est également capable de gérer une hauteur de marche allant jusqu'à 14 cm. Cela en fait un outil idéal pour la recherche, l'éducation et l'initiation au monde de la robotique.
Le Go2 Edu est livré avec une télécommande pour un contrôle simple et intuitif. Il dispose également d'une station d'accueil d'une puissance de calcul impressionnante de 100 TOPS, équipée de puissants algorithmes d'IA et d'une assistance technique.
Le Go2 Edu est équipé d'une puissante batterie de 15000 mAh qui lui confère une autonomie impressionnante allant jusqu'à 4 heures. Cette longue durée de fonctionnement permet au robot d'effectuer des missions d'exploration plus longues et d'accomplir des tâches exigeantes.
Comparaison des modèles
Air
Pro
Edu/Edu Plus
Dimensions (debout)
70 x 31 x 40 cm
70 x 31 x 40 cm
70 x 31 x 40 cm
Dimensions (accroupi)
76 x 31 x 20 cm
76 x 31 x 20 cm
76 x 31 x 20 cm
Matériau
Alliage d'aluminium + Plastique technique haute résistance
Alliage d'aluminium + Plastique technique haute résistance
Alliage d'aluminium + Plastique technique haute résistance plastique
Poids (avec batterie)
environ 15 kg
environ 15 kg
environ 15 kg
Tension
28~33,6 V
28~33,6 V
28~33,6 V
Puissance de pointe
environ 3000 W
environ 3000 W
Charge utile
≈7 kg (MAX ~ 10 kg)
≈8 kg (MAX ~ 10 kg)
≈8 kg (MAX ~ 12 kg)
Vitesse
0~2,5 m/s
0~3,5 m/s
0~3,7 m/s (MAX ~ 5 m/s)
Hauteur de montée/chute max.
environ 15 cm
environ 16 cm
environ 16 cm
Angle de montée max.
30°
40°
40°
Puissance de calcul de base
N/A
8 cœurs hautes performances Processeur
Processeur 8 cœurs hautes performances
Moteur d'articulation du genou en aluminium
Ensemble de 12
Ensemble de 12
Ensemble de 12
Circuit intra-articulaire (genou)
✓
✓
✓
Refroidisseur de caloduc articulaire
✓
✓
✓
Amplitude de mouvement
Corps : −48~48°
Corps : −48~48°
Corps : −48~48°
Cuisse : −200°~90°
Cuisse : −200°~90°
Cuisse : −200°~90°
Jarret : −156°~−48°
Jarret : −156°~−48°
Couple max.
N/A
Environ 45 N.m
Environ 45 N.m
LiDAR 3D super grand-angle
✓
✓
✓
Module de suivi de positionnement vectoriel sans fil
N/A
✓
✓
Grand angle HD Caméra
✓
✓
✓
Capteur de force côté pied
N/A
N/A
✓
Action de base
✓
✓
✓
Sangle de mise à l'échelle automatique
N/A
✓
N/A
OTA intelligent amélioré
✓
✓
✓
Transmission d'images RTT 2.0
✓
✓
✓
Télécommande de base via l'application
✓
✓
✓
Visualisation des données via l'application
✓
✓
✓
Programme graphique via l'application
✓
✓
✓
Lampe frontale (3) W)
✓
✓
✓
Wi-Fi 6 double bande
✓
✓
✓
Bluetooth 5.2/4.2/2.1
✓
✓
✓
Module 4G
N/A
CN/GB
CN/GB
Voix Fonction
N/A
✓
✓
Lecture musicale
N/A
✓
✓
Système intelligent de suivi latéral ISS 2.0
N/A
✓
✓
Détection et évitement intelligents
✓
✓
✓
Secondaire Développement
N/A
N/A
✓
Contrôleur manuel
En option
En option
✓
Module haute puissance de calcul
N/A
N/A
Edu : 40 TOPS de puissance de calcul
Edu Plus : 100 TOPS de puissance de calcul
NVIDIA Jetson Orin (en option)
Smart Batterie
Standard (8000 mAh)
Standard (8000 mAh)
Longue autonomie (15000 mAh)
Autonomie
1 à 2 h
1 à 2 h
2 à 4 h
Chargeur
Standard (33,6 V, 3,5 A)
Standard (33,6 V, 3,5 A)
Charge rapide (33,6 V, 9 A)
Inclus
1x Unitree Go2 Pro
1x Unitree Go2 batterie (8000 mAh)
Téléchargements
Documentation
iOS/Android apps
GitHub
Retard temporaire dans la livraison des robots Unitree
Comme de nombreux autres fournisseurs, nous rencontrons actuellement des retards dans la livraison des robots Unitree. Un envoi de notre fournisseur est actuellement bloqué en douane, ce qui entraîne un retard dans la livraison des commandes déjà passées.
Nous travaillons activement avec notre fournisseur pour résoudre ce problème et espérons obtenir plus de clarté bientôt, mais nous ne pouvons malheureusement pas garantir de délais précis pour le moment. Un nouvel envoi est également en cours d'acheminement, mais il faudra un certain temps avant qu'il n'arrive. Comme d'autres fournisseurs rencontrent les mêmes difficultés, changer de prestataire ne permettrait pas d’obtenir une solution plus rapide.
Notre priorité est d’honorer les commandes existantes. Si vous avez des questions ou souhaitez modifier votre commande, n’hésitez pas à contacter notre service client. Nous vous tiendrons informés des prochains développements.
La série Unitree Go2 se compose de robots quadrupèdes destinés à la recherche et au développement de systèmes autonomes dans les domaines de l'interaction homme-robot (HRI), du SLAM et du transport. Grâce à ses quatre pattes et à ses 12 degrés de liberté, ce robot peut évoluer sur des terrains variés. Le Go2 est équipé d'un système perfectionné de gestion de l'entraînement et de la puissance, qui permet une vitesse (selon la version) allant jusqu'à 3,7 m/s ou 11,88 km/h, avec une autonomie pouvant atteindre 4 heures. De plus, les moteurs ont un couple de 45 N.m au niveau du corps/des cuisses et des genoux, ce qui permet également des sauts ou des saltos arrière.
Caractéristiques
Système de reconnaissance ultra-performant : LIDAR 4D L1
Vitesse de course maximale : environ 5 m/s
Couple d'articulation maximal : environ 45 N.m
Module sans fil : Wi-Fi 6/Bluetooth/4G
Autonomie ultra-longue : environ 2 à 4 h (longue durée de vie mesurée en conditions réelles)
Système de suivi latéral intelligent : ISS 2.0
Spécifications
Module de suivi : Suivi automatique ou télécommandé
Caméra frontale : Résolution de transmission d'image : 1280 x 720, champ de vision : 120°, objectif ultra grand angle pour une clarté exceptionnelle.
Feu avant : Éclaire intensément la route.
LiDAR 4D L1 : Balayage omnidirectionnel ultra grand angle 360° x 90° permettant un évitement automatique avec un angle mort réduit et un fonctionnement stable.
12 moteurs d'articulation : Robuste et puissant, élégant et simple, une expérience visuelle inédite.
Microphone interphone : Communication efficace sans restriction de scénario.
Sangle auto-rétractable : Facile à transporter et à charger.
Plus stable, plus puissant grâce à des appareils avancés. LiDAR 3D, carte ESIM 4G, Wi-Fi 6 bi-bande, Bluetooth 5.2 pour une connexion stable et un contrôle à distance.
Puissant cœur de calcul : contrôleur de mouvement, processeur ARM hautes performances, processeur à algorithme d'intelligence artificielle amélioré, ORIN NX/NANO externe.
Batterie intelligente : batterie standard de 8000 mAh, batterie longue durée de 15000 mAh, protection contre les surchauffes, les surcharges et les courts-circuits.
Haut-parleur pour écouter de la musique : écoutez votre musique comme bon vous semble.
Variantes de l'Unitree Go2
Le Go2 impressionne non seulement par ses capacités techniques, mais aussi par son design moderne et fin qui lui confère un look futuriste et attire tous les regards. Le Go2 Air est spécialement conçu pour les démonstrations et les présentations. Grâce à ses fonctionnalités de base, il offre une base solide pour démontrer les capacités de mouvement et les fonctionnalités d'un robot à quatre pattes. Important : Le Go2 Air est livré sans contrôleur. Celui-ci est disponible en option.
Équipés d'un puissant processeur 8 cœurs hautes performances, les modèles Pro et Edu offrent une puissance de calcul impressionnante, indispensable aux tâches complexes et aux calculs exigeants. Cela permet un traitement des données plus rapide et plus efficace, faisant des modèles Pro et Edu des partenaires fiables pour vos projets.
À partir de la version Edu, le Go2 est programmable et offre des possibilités infinies pour le développement et la recherche de vos propres applications robotiques. Le Go2 est également capable de gérer une hauteur de marche allant jusqu'à 14 cm. Cela en fait un outil idéal pour la recherche, l'éducation et l'initiation au monde de la robotique.
Le Go2 Edu est livré avec une télécommande pour un contrôle simple et intuitif. Il dispose également d'une station d'accueil d'une puissance de calcul impressionnante de 100 TOPS, équipée de puissants algorithmes d'IA et d'une assistance technique.
Le Go2 Edu est équipé d'une puissante batterie de 15000 mAh qui lui confère une autonomie impressionnante allant jusqu'à 4 heures. Cette longue durée de fonctionnement permet au robot d'effectuer des missions d'exploration plus longues et d'accomplir des tâches exigeantes.
Comparaison des modèles
Air
Pro
Edu/Edu Plus
Dimensions (debout)
70 x 31 x 40 cm
70 x 31 x 40 cm
70 x 31 x 40 cm
Dimensions (accroupi)
76 x 31 x 20 cm
76 x 31 x 20 cm
76 x 31 x 20 cm
Matériau
Alliage d'aluminium + Plastique technique haute résistance
Alliage d'aluminium + Plastique technique haute résistance
Alliage d'aluminium + Plastique technique haute résistance plastique
Poids (avec batterie)
environ 15 kg
environ 15 kg
environ 15 kg
Tension
28~33,6 V
28~33,6 V
28~33,6 V
Puissance de pointe
environ 3000 W
environ 3000 W
Charge utile
≈7 kg (MAX ~ 10 kg)
≈8 kg (MAX ~ 10 kg)
≈8 kg (MAX ~ 12 kg)
Vitesse
0~2,5 m/s
0~3,5 m/s
0~3,7 m/s (MAX ~ 5 m/s)
Hauteur de montée/chute max.
environ 15 cm
environ 16 cm
environ 16 cm
Angle de montée max.
30°
40°
40°
Puissance de calcul de base
N/A
8 cœurs hautes performances Processeur
Processeur 8 cœurs hautes performances
Moteur d'articulation du genou en aluminium
Ensemble de 12
Ensemble de 12
Ensemble de 12
Circuit intra-articulaire (genou)
✓
✓
✓
Refroidisseur de caloduc articulaire
✓
✓
✓
Amplitude de mouvement
Corps : −48~48°
Corps : −48~48°
Corps : −48~48°
Cuisse : −200°~90°
Cuisse : −200°~90°
Cuisse : −200°~90°
Jarret : −156°~−48°
Jarret : −156°~−48°
Couple max.
N/A
Environ 45 N.m
Environ 45 N.m
LiDAR 3D super grand-angle
✓
✓
✓
Module de suivi de positionnement vectoriel sans fil
N/A
✓
✓
Grand angle HD Caméra
✓
✓
✓
Capteur de force côté pied
N/A
N/A
✓
Action de base
✓
✓
✓
Sangle de mise à l'échelle automatique
N/A
✓
N/A
OTA intelligent amélioré
✓
✓
✓
Transmission d'images RTT 2.0
✓
✓
✓
Télécommande de base via l'application
✓
✓
✓
Visualisation des données via l'application
✓
✓
✓
Programme graphique via l'application
✓
✓
✓
Lampe frontale (3) W)
✓
✓
✓
Wi-Fi 6 double bande
✓
✓
✓
Bluetooth 5.2/4.2/2.1
✓
✓
✓
Module 4G
N/A
CN/GB
CN/GB
Voix Fonction
N/A
✓
✓
Lecture musicale
N/A
✓
✓
Système intelligent de suivi latéral ISS 2.0
N/A
✓
✓
Détection et évitement intelligents
✓
✓
✓
Secondaire Développement
N/A
N/A
✓
Contrôleur manuel
En option
En option
✓
Module haute puissance de calcul
N/A
N/A
Edu : 40 TOPS de puissance de calcul
Edu Plus : 100 TOPS de puissance de calcul
NVIDIA Jetson Orin (en option)
Smart Batterie
Standard (8000 mAh)
Standard (8000 mAh)
Longue autonomie (15000 mAh)
Autonomie
1 à 2 h
1 à 2 h
2 à 4 h
Chargeur
Standard (33,6 V, 3,5 A)
Standard (33,6 V, 3,5 A)
Charge rapide (33,6 V, 9 A)
Inclus
1x Unitree Go2 Air
1x Unitree Go2 batterie (8000 mAh)
Téléchargements
Documentation
iOS/Android apps
GitHub
La plateforme ROS la plus populaire au monde
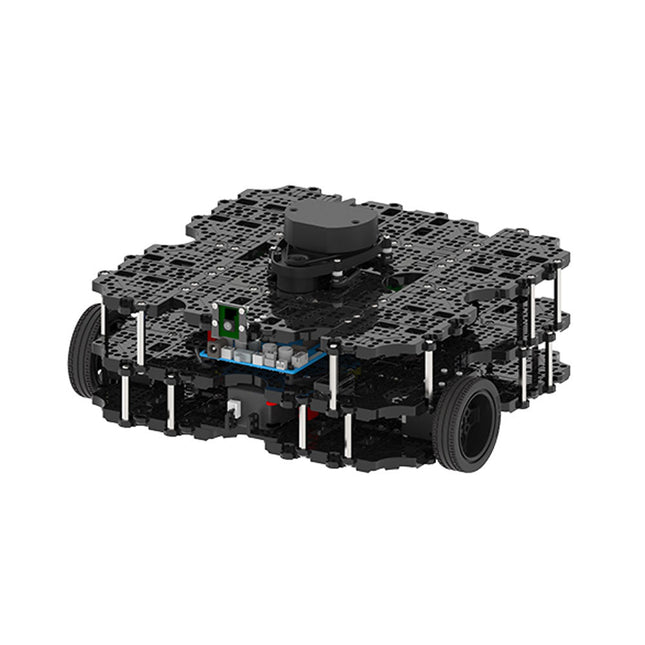
TurtleBot est le robot open source le plus populaire pour l'éducation et la recherche. La nouvelle génération de TurtleBot3 est un petit robot mobile, peu coûteux, entièrement programmable et basé sur ROS. Il est destiné à être utilisé pour l'éducation, la recherche, les loisirs et le prototypage de produits.
Coût abordable
TurtleBot a été développé pour répondre aux besoins économiques des écoles, des laboratoires et des entreprises. TurtleBot3 est le robot le plus abordable parmi les robots mobiles SLAM équipés d'un capteur de distance laser 360° LDS-01.
Norme ROS
La marque TurtleBot est gérée par Open Robotics, qui développe et maintient ROS. Aujourd'hui, ROS est devenu la plateforme de référence pour tous les roboticiens du monde. TurtleBot peut être intégré à des composants robotiques existants basés sur ROS, mais TurtleBot3 peut être une plateforme abordable pour ceux qui veulent commencer à apprendre ROS.
Extensibilité
TurtleBot3 encourage les utilisateurs à personnaliser sa structure mécanique à l'aide d'options alternatives : carte embarquée open source (en tant que carte de contrôle), ordinateur et capteurs. TurtleBot3 Waffle Pi est une plate-forme à deux roues à entraînement différentiel, mais sa structure et sa mécanique peuvent être personnalisées de nombreuses façons : voitures, vélos, remorques, etc. Développez vos idées au-delà de l'imagination avec différents SBC, capteurs et moteurs sur une structure évolutive.
Actionneur modulaire pour robot mobile
TurtleBot3 est capable d'obtenir des données spatiales précises en utilisant 2 DYNAMIXEL dans les articulations des roues. Les DYNAMIXEL de la série XM peuvent être utilisés selon l'un des 6 modes de fonctionnement (série XL : 4 modes de fonctionnement) : Mode de contrôle de la vitesse pour les roues, mode de contrôle du couple ou mode de contrôle de la position pour les articulations, etc. DYNAMIXEL peut même être utilisé pour fabriquer un manipulateur mobile qui est léger mais qui peut être contrôlé avec précision grâce au contrôle de la vitesse, du couple et de la position. DYNAMIXEL est un composant c?ur qui rend TurtleBot3 parfait. Il est facile à assembler, à entretenir, à remplacer et à reconfigurer.
Carte de contrôle ouverte pour ROS
La carte de contrôle est open-source au niveau du matériel et du logiciel pour la communication ROS. La carte de contrôle OpenCR1.0 est suffisamment puissante pour contrôler non seulement les capteurs DYNAMIXEL mais aussi les capteurs ROBOTIS qui sont fréquemment utilisés pour des tâches de reconnaissance de base de manière rentable. Différents capteurs tels que les capteurs tactiles, les capteurs infrarouges, les capteurs de couleur et bien d'autres sont disponibles. L'OpenCR1.0 possède un capteur IMU à l'intérieur de la carte afin d'améliorer la précision du contrôle pour d'innombrables applications. La carte dispose d'alimentations de 3,3 V, 5 V et 12 V pour renforcer les gammes d'appareils informatiques disponibles.
Source ouverte
Le matériel, le micrologiciel et le logiciel de TurtleBot3 sont des logiciels libres, ce qui signifie que les utilisateurs sont invités à télécharger, modifier et partager les codes sources. Tous les composants de TurtleBot3 sont fabriqués en plastique moulé par injection afin de réduire les coûts, mais les données de CAO 3D sont également disponibles pour l'impression 3D.
Spécifications
Vitesse de translation maximale
0.26 m/s
Vitesse de rotation maximale
1.82 rad/s (104.27 deg/s)
Charge utile maximale
30 kg
Taille (L x L x H)
281 x 306 x 141 mm
Poids (+ SBC + batterie + capteurs)
1.8 kg
Seuil de montée
Max 10 mm
Durée d'utilisation prévue
2 h
Temps de charge prévu
2 h 30 m
SBC (ordinateur à carte unique)
Raspberry Pi 4 (2 Go RAM)
MCU
32-bit ARM Cortex-M7 with FPU (216 MHz, 462 DMIPS)
Contrôleur à distance
RC-100B + BT-410 Set (Bluetooth 4, BLE)
Actionneur
XL430-W210
LDS (capteur de distance laser)
360 Laser Distance Sensor LDS-01 or LDS-02
Caméra
Raspberry Pi Camera Module v2.1
IMU
Gyroscope 3 axesAccelerometer 3 axes
Connecteurs d'alimentation
3.3 V/800 mA5 V/4 A12 V/1 A
Connecteurs d'extension
GPIO 18 brochesArduino 32 broches
Périphériques
3x UART, 1x bus CAN, 1x SPI, 1x I²C, 5x CAN, 4x 5-pin OLLO
Ports DYNAMIXEL
3x RS485, 3x TTL
Audio
Plusieurs séquences programmables
LED programmables
4x User LED
LED d'état
1x Board status LED1x Arduino LED1x Power LED
Boutons et interrupteurs
2x boutton poussoir, 1x bouton Reset, 2x DIPswitch
Batterie
Lithium polymer 11.1 V 1800 mAh / 19.98 Wh 5C
Connexion PC
USB
Mise à jour du micrologiciel
par USB / par JTAG
Adaptateur d'alimentation (SMPS)
Entrée: 100-240 VCA 50/60 Hz, 1.5 A @maxSortie: 12 VCC, 5 A
Téléchargements
Programmation de robots ROS
GitHub
Manuel électronique
Communauté