Retard temporaire dans la livraison des robots Unitree
Comme de nombreux autres fournisseurs, nous rencontrons actuellement des retards dans la livraison des robots Unitree. Un envoi de notre fournisseur est actuellement bloqué en douane, ce qui entraîne un retard dans la livraison des commandes déjà passées.
Nous travaillons activement avec notre fournisseur pour résoudre ce problème et espérons obtenir plus de clarté bientôt, mais nous ne pouvons malheureusement pas garantir de délais précis pour le moment. Un nouvel envoi est également en cours d'acheminement, mais il faudra un certain temps avant qu'il n'arrive. Comme d'autres fournisseurs rencontrent les mêmes difficultés, changer de prestataire ne permettrait pas d’obtenir une solution plus rapide.
Notre priorité est d’honorer les commandes existantes. Si vous avez des questions ou souhaitez modifier votre commande, n’hésitez pas à contacter notre service client. Nous vous tiendrons informés des prochains développements.
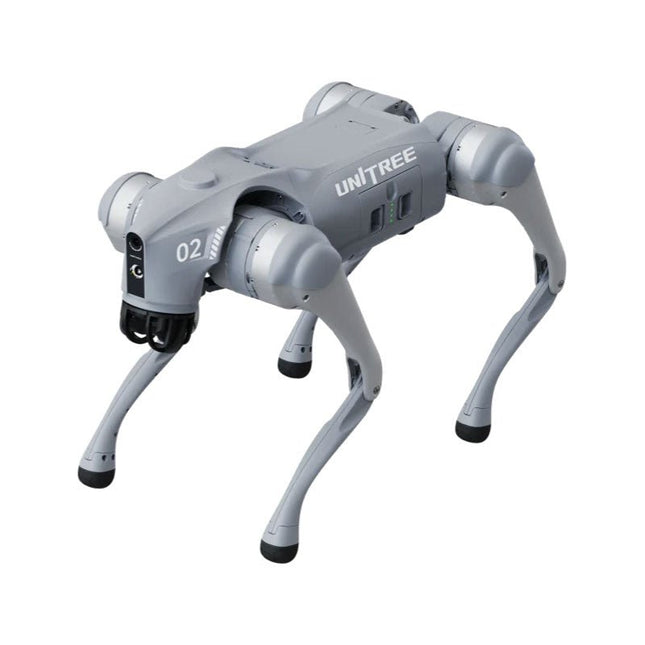
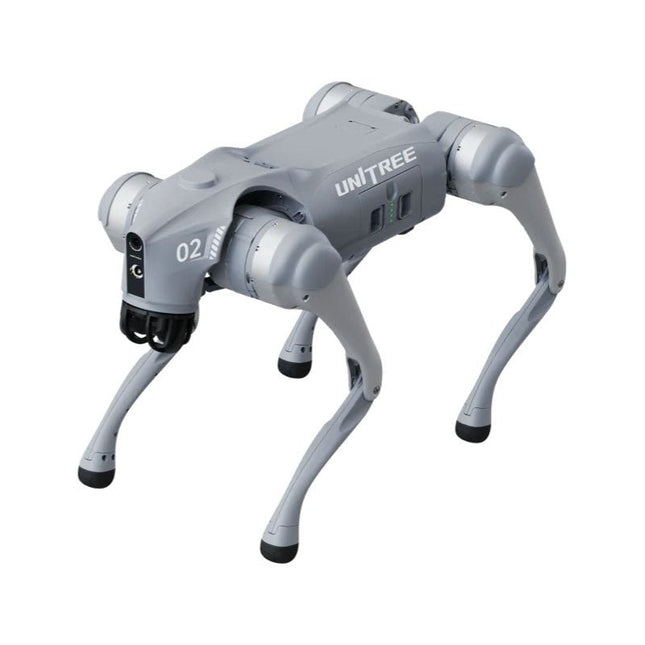
La série Unitree Go2 se compose de robots quadrupèdes destinés à la recherche et au développement de systèmes autonomes dans les domaines de l'interaction homme-robot (HRI), du SLAM et du transport. Grâce à ses quatre pattes et à ses 12 degrés de liberté, ce robot peut évoluer sur des terrains variés. Le Go2 est équipé d'un système perfectionné de gestion de l'entraînement et de la puissance, qui permet une vitesse (selon la version) allant jusqu'à 3,7 m/s ou 11,88 km/h, avec une autonomie pouvant atteindre 4 heures. De plus, les moteurs ont un couple de 45 N.m au niveau du corps/des cuisses et des genoux, ce qui permet également des sauts ou des saltos arrière.
Caractéristiques
Système de reconnaissance ultra-performant : LIDAR 4D L1
Vitesse de course maximale : environ 5 m/s
Couple d'articulation maximal : environ 45 N.m
Module sans fil : Wi-Fi 6/Bluetooth/4G
Autonomie ultra-longue : environ 2 à 4 h (longue durée de vie mesurée en conditions réelles)
Système de suivi latéral intelligent : ISS 2.0
Spécifications
Module de suivi : Suivi automatique ou télécommandé
Caméra frontale : Résolution de transmission d'image : 1280 x 720, champ de vision : 120°, objectif ultra grand angle pour une clarté exceptionnelle.
Feu avant : Éclaire intensément la route.
LiDAR 4D L1 : Balayage omnidirectionnel ultra grand angle 360° x 90° permettant un évitement automatique avec un angle mort réduit et un fonctionnement stable.
12 moteurs d'articulation : Robuste et puissant, élégant et simple, une expérience visuelle inédite.
Microphone interphone : Communication efficace sans restriction de scénario.
Sangle auto-rétractable : Facile à transporter et à charger.
Plus stable, plus puissant grâce à des appareils avancés. LiDAR 3D, carte ESIM 4G, Wi-Fi 6 bi-bande, Bluetooth 5.2 pour une connexion stable et un contrôle à distance.
Puissant cœur de calcul : contrôleur de mouvement, processeur ARM hautes performances, processeur à algorithme d'intelligence artificielle amélioré, ORIN NX/NANO externe.
Batterie intelligente : batterie standard de 8000 mAh, batterie longue durée de 15000 mAh, protection contre les surchauffes, les surcharges et les courts-circuits.
Haut-parleur pour écouter de la musique : écoutez votre musique comme bon vous semble.
Variantes de l'Unitree Go2
Le Go2 impressionne non seulement par ses capacités techniques, mais aussi par son design moderne et fin qui lui confère un look futuriste et attire tous les regards. Le Go2 Air est spécialement conçu pour les démonstrations et les présentations. Grâce à ses fonctionnalités de base, il offre une base solide pour démontrer les capacités de mouvement et les fonctionnalités d'un robot à quatre pattes. Important : Le Go2 Air est livré sans contrôleur. Celui-ci est disponible en option.
Équipés d'un puissant processeur 8 cœurs hautes performances, les modèles Pro et Edu offrent une puissance de calcul impressionnante, indispensable aux tâches complexes et aux calculs exigeants. Cela permet un traitement des données plus rapide et plus efficace, faisant des modèles Pro et Edu des partenaires fiables pour vos projets.
À partir de la version Edu, le Go2 est programmable et offre des possibilités infinies pour le développement et la recherche de vos propres applications robotiques. Le Go2 est également capable de gérer une hauteur de marche allant jusqu'à 14 cm. Cela en fait un outil idéal pour la recherche, l'éducation et l'initiation au monde de la robotique.
Le Go2 Edu est livré avec une télécommande pour un contrôle simple et intuitif. Il dispose également d'une station d'accueil d'une puissance de calcul impressionnante de 100 TOPS, équipée de puissants algorithmes d'IA et d'une assistance technique.
Le Go2 Edu est équipé d'une puissante batterie de 15000 mAh qui lui confère une autonomie impressionnante allant jusqu'à 4 heures. Cette longue durée de fonctionnement permet au robot d'effectuer des missions d'exploration plus longues et d'accomplir des tâches exigeantes.
Comparaison des modèles
Air
Pro
Edu/Edu Plus
Dimensions (debout)
70 x 31 x 40 cm
70 x 31 x 40 cm
70 x 31 x 40 cm
Dimensions (accroupi)
76 x 31 x 20 cm
76 x 31 x 20 cm
76 x 31 x 20 cm
Matériau
Alliage d'aluminium + Plastique technique haute résistance
Alliage d'aluminium + Plastique technique haute résistance
Alliage d'aluminium + Plastique technique haute résistance plastique
Poids (avec batterie)
environ 15 kg
environ 15 kg
environ 15 kg
Tension
28~33,6 V
28~33,6 V
28~33,6 V
Puissance de pointe
environ 3000 W
environ 3000 W
Charge utile
≈7 kg (MAX ~ 10 kg)
≈8 kg (MAX ~ 10 kg)
≈8 kg (MAX ~ 12 kg)
Vitesse
0~2,5 m/s
0~3,5 m/s
0~3,7 m/s (MAX ~ 5 m/s)
Hauteur de montée/chute max.
environ 15 cm
environ 16 cm
environ 16 cm
Angle de montée max.
30°
40°
40°
Puissance de calcul de base
N/A
8 cœurs hautes performances Processeur
Processeur 8 cœurs hautes performances
Moteur d'articulation du genou en aluminium
Ensemble de 12
Ensemble de 12
Ensemble de 12
Circuit intra-articulaire (genou)
✓
✓
✓
Refroidisseur de caloduc articulaire
✓
✓
✓
Amplitude de mouvement
Corps : −48~48°
Corps : −48~48°
Corps : −48~48°
Cuisse : −200°~90°
Cuisse : −200°~90°
Cuisse : −200°~90°
Jarret : −156°~−48°
Jarret : −156°~−48°
Couple max.
N/A
Environ 45 N.m
Environ 45 N.m
LiDAR 3D super grand-angle
✓
✓
✓
Module de suivi de positionnement vectoriel sans fil
N/A
✓
✓
Grand angle HD Caméra
✓
✓
✓
Capteur de force côté pied
N/A
N/A
✓
Action de base
✓
✓
✓
Sangle de mise à l'échelle automatique
N/A
✓
N/A
OTA intelligent amélioré
✓
✓
✓
Transmission d'images RTT 2.0
✓
✓
✓
Télécommande de base via l'application
✓
✓
✓
Visualisation des données via l'application
✓
✓
✓
Programme graphique via l'application
✓
✓
✓
Lampe frontale (3) W)
✓
✓
✓
Wi-Fi 6 double bande
✓
✓
✓
Bluetooth 5.2/4.2/2.1
✓
✓
✓
Module 4G
N/A
CN/GB
CN/GB
Voix Fonction
N/A
✓
✓
Lecture musicale
N/A
✓
✓
Système intelligent de suivi latéral ISS 2.0
N/A
✓
✓
Détection et évitement intelligents
✓
✓
✓
Secondaire Développement
N/A
N/A
✓
Contrôleur manuel
En option
En option
✓
Module haute puissance de calcul
N/A
N/A
Edu : 40 TOPS de puissance de calcul
Edu Plus : 100 TOPS de puissance de calcul
NVIDIA Jetson Orin (en option)
Smart Batterie
Standard (8000 mAh)
Standard (8000 mAh)
Longue autonomie (15000 mAh)
Autonomie
1 à 2 h
1 à 2 h
2 à 4 h
Chargeur
Standard (33,6 V, 3,5 A)
Standard (33,6 V, 3,5 A)
Charge rapide (33,6 V, 9 A)
Inclus
1x Unitree Go2 Pro
1x Unitree Go2 batterie (8000 mAh)
Téléchargements
Documentation
iOS/Android apps
GitHub
Projets avec Arduino, ESPHome, Home Assistant, et Raspberry Pi & Co.
Ce livre électronique contient plusieurs exemples de projets, en commençant par une introduction à l'électronique. Il explique également comment installer Home Assistant sur un Raspberry Pi, comment utiliser des capteurs de climat intérieur pour la température et l'humidité, comment mettre en œuvre le protocole MQTT et d'autres interfaces, et comment utiliser ESPHome pour intégrer des capteurs et des actionneurs dans Home Assistant. De nombreux tutoriels vidéo complètent le livre.
Fundamentals of electrical engineering
The book begins with an introduction to electrical engineering. You will learn the basics of voltage, current, resistors, diodes and transistors.
Arduino and microcontrollers
A complete section is dedicated to the Arduino Uno. You will get to know the structure, write your first programs and work on practical examples.
Home Assistant and automation
You will learn how to set up Home Assistant on a Raspberry Pi and how to use automations, scenes and devices. In addition, Zigbee, MQTT and ESP-NOW – important technologies for home automation – will be discussed.
ESP8266, ESP32 and ESP32-CAM
The popular ESP microcontrollers are covered in detail. A theoretical introduction is followed by practical projects that show you how to get the most out of these devices.
Sensors and actuators
The book explains the functionality and application of numerous sensors such as temperature and humidity sensors, motion detectors and RFID readers. For actuators, stepper motors, e-ink displays, servo motors and much more are covered. There are practical application examples for all devices.
ESPHome
This chapter shows you how to integrate sensors and actuators into Home Assistant without any programming effort. You will be guided step by step through the setup with ESPHome.
LEDs and lighting technology
In this chapter, you will learn about different types of LEDs and how they can be used. The basics of lighting technology are also explained.
Node-RED
A whole chapter is dedicated to Node-RED. You will learn the basics of this powerful tool and be guided step by step through its setup and use.
Integrated Circuits (ICs)
In electronics, there are numerous ICs that make our lives easier. You will get to know the most important ones and apply your knowledge in practical projects.
Professional programming
Advanced topics such as the correct use of buttons, the use of interrupts and the use of an NTP server for time synchronisation are covered in detail in this chapter.
Downloads
GitHub
Diese Ausgabe steht allen GOLD- und GREEN-Mitgliedern auf der ElektorMagazine-Website zum Download bereit!
Sie sind noch kein Mitglied? Hier klicken!
Der ESP-BLASTEine Mini-Raketendrohne mit ESP32, die über 100 km/h erreicht
Wireless Workshop (1)Freigeschaltetes Funkmodul: 433-MHz-CC1101-Sub-GHz-Transceiver
AM-Sendermit Rechteck-/Sinuswellengenerator auf Raspberry Pi Pico
STM32Cube Innovations ChallengeTreten Sie mit Ihrem besten STM32C5-Design an
CoffeeCallerWie ein langer Flur zu einer maßgefertigten Mesh-Netzwerk-Platine führte
AudiotronicsKlirrfaktor
Elektor ist 65Projekte aus früheren September/Oktober-Ausgaben
Geräteortung durch Bluetooth Channel SoundingZentimetergenaue Entfernungsmessung im IoT der nächsten Generation
2026: Eine KI-OdysseeQuantencomputing ist nicht die nächste GPU
Cloud-Schutz durch Edge-Sicherheit
Erste Erfahrungen mit dem HackRF ProPraktische Tests mit der neuen SDR-Hardware
Herausforderung ElektromobilitätEffiziente Lötlösungen für moderne Fahrzeugtechnik
Modem-Update von GPRS/2G auf LTE/4Gam Beispiel einer Funk-Alarmzentrale
Loop-Antenne mit RF BricksTeil 1: Kurzwellen-Antenne mit einstellbarer Richtwirkung im Selbstbau
Internetradio-zu-AM-KonverterVerwendung eines ESP32-S3 als Sender
Projekt 2.0
mioty – ein ÜberblickLPWAN à la Fraunhofer
Werkbank-WeisheitPraktische Tipps von Experten
Walter, das kompakte IoT-ModulTeil 2: Zugriff auf Wetter- und Datendienste
Sprachsteuerung von IoT-Projekten mit Amazon Alexa gibt dem Leser einen tiefen Einblick in die Technik der Sprachsteuerung am Beispiel von Amazon Alexa. Es erklärt detailliert Schritt für Schritt, wie man Raspberry Pi, ESP8266/32 und Arduino mit einem Sprachassistenten verbindet und steuert. Dieses geschieht anhand von Projekten aus den Bereichen Hausautomation und Robotik.
Der Leser erfährt, wie man Heizkessel, Roboter und Gartenhäuser mit dieser modernen Mensch-Maschine-Schnittstelle kommandieren kann. Der Autor Walter Trojan führt dabei den Leser in die vielschichtige Welt der Amazon Web Services ein, wo er neben dem Alexa Skills Kit weitere Module wie AWS Lambda und IoT Core kennenlernt.
Das erwartet den Leser:
Kapitel 1: Sprachassistenten setzen sich durch
Kapitel 2: Alexa intern
Kapitel 3: Der erste Alexa Skill
Kapitel 4: Alexa Skills für Fortgeschrittene
Kapitel 5: Erster Hardware-Skill auf Raspberry Pi
Kapitel 6: Auch Alexa liebt die Arduino-IDE
Kapitel 7: Hacks mit Schaltern
Kapitel 8: Alexa steuert ein Gartenhaus
Kapitel 9: Auch Roboter gehorchen Alexa
Kapitel 10: Alexa geht fremd
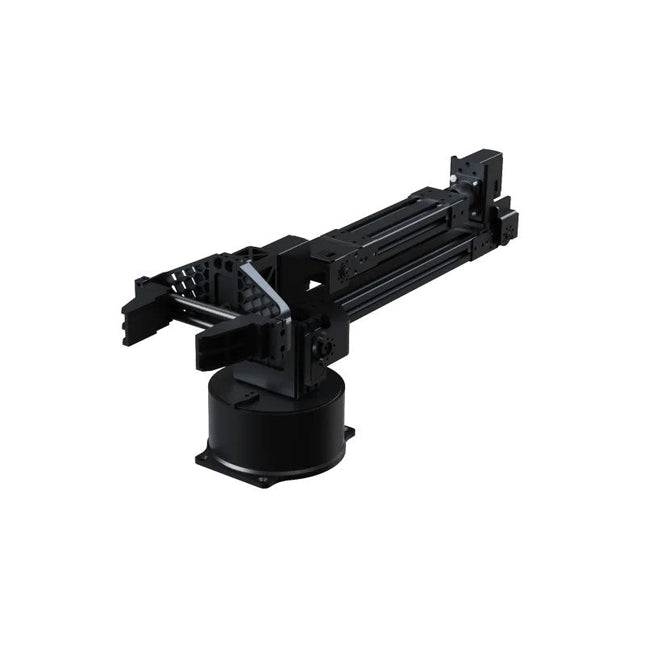
Le bras robotisé servo Unitree Go2 D1 est un bras robotisé hautes performances à 6 degrés de liberté, spécialement conçu pour une intégration parfaite avec le robot quadrupède Unitree Go2. Conçu pour allier flexibilité et précision, c'est l'outil idéal pour l'éducation, la recherche, l'automatisation et le développement robotique avancé.
Doté de six articulations entièrement articulées et d'une pince intégrée, le D1 offre un véritable mouvement sur six axes et une liberté de mouvement exceptionnelle. Grâce à la prise en charge du contrôle de la position, de la vitesse et de la force, il permet un fonctionnement précis pour un large éventail de tâches, du déploiement en conditions réelles aux environnements d'apprentissage expérimentaux.
Fabriqué en alliage d'aluminium léger, le bras ne pèse que 2,37 kg pour une portée de 670 mm. Cet équilibre entre robustesse et agilité le rend parfaitement adapté aux applications mobiles, sans compromettre la stabilité ni la portée.
Grâce à son architecture d'interface à deux niveaux, le D1 prend en charge les commandes motrices de bas niveau et la programmation comportementale de haut niveau, offrant aux développeurs, enseignants et chercheurs un contrôle total, qu'il s'agisse d'affiner des séquences de mouvements ou de créer des workflows robotiques complexes.
Compatible avec des composants externes tels que des caméras ou des châssis de robots mobiles, l'Unitree D1 ouvre la voie à une variété de cas d'utilisation étendus. Qu'il s'agisse de manipulation autonome d'objets, de formation à l'IA ou d'enseignement pratique de la robotique, le D1 transforme n'importe quel environnement en une plateforme d'innovation dynamique et interactive.
Spécifications
DoF
6 axes + 1 pince
Charge utile
500 g
Portée du bras
550 mm (pince non incluse)670 mm (pince incluse)
Interfaces
DC5.5-2.1 (alimentation)RJ45 (communication)USB-C (débogage du port série)
Type de moteur
Servo bus
Puissance
60 W
Poids
2,37 kg
Amplitude de rotation articulaire
J1: ±135°J2: ±90°J3: ±90°J4: ±135°J5: ±90°J6: ±135°
Projekte mit Arduino Uno und Raspberry Pi
In diesem Buch werden Anwendungen von Arduino Uno und Raspberry Pi 4 in praxisnahen Projekten auf Basis von CAN-Bus detailliert beschrieben. Durch den Einsatz von entweder Arduino Uno oder Raspberry Pi in Verbindung mit handelsüblichen CAN-Bus-Schnittstellenmodulen werden die Entwicklung, Fehlersuche und Fehlerbeseitigung sowie die Überprüfung von Projekten auf CAN-Bus-Basis erheblich erleichtert.
Dieses Buch richtet sich an jeden, der mehr über den CAN-Bus lernen möchte und mit den Grundlagen der Elektronik vertraut ist. Hilfreich ist auch Erfahrung mit den Programmiersprachen C und Python sowie mit der Programmierung von Arduino Uno unter Verwendung seiner IDE und von Raspberry Pi zu haben.
Das Buch ist eine nützliche Informationsquelle und ein Nachschlagewerk für jeden, der Antworten auf eine oder mehrere der folgenden Fragen sucht:
Welche Bussysteme stehen für die Automobilindustrie zur Verfügung?
Was sind die Grundprinzipien des CAN-Bus?
Welche Arten von Frames (oder Datenpaketen) stehen in einem CAN-Bussystem zur Verfügung?
Wie können Fehler in einem CAN-Bussystem erkannt werden, und wie zuverlässig ist ein CAN-Bussystem?
Welche Arten von CAN-Bus-Controllern gibt es?
Welches sind die Funktionsprinzipien des MCP2515 CAN-Bus-Controllers?
Wie kann ich ein CAN-Bus-Projekt mit Arduino Uno realisieren?
Wie kann ich Arduino oder Raspberry Pi CAN-Bus-Projekte mit 2 und 3 Knoten erstellen?
Wie kann ich die Daten auf dem CAN-Bus analysieren?
Wie kann ich ein CAN-Bus-Projekt mit Raspberry Pi ausführen?
Retard temporaire dans la livraison des robots Unitree
Comme de nombreux autres fournisseurs, nous rencontrons actuellement des retards dans la livraison des robots Unitree. Un envoi de notre fournisseur est actuellement bloqué en douane, ce qui entraîne un retard dans la livraison des commandes déjà passées.
Nous travaillons activement avec notre fournisseur pour résoudre ce problème et espérons obtenir plus de clarté bientôt, mais nous ne pouvons malheureusement pas garantir de délais précis pour le moment. Un nouvel envoi est également en cours d'acheminement, mais il faudra un certain temps avant qu'il n'arrive. Comme d'autres fournisseurs rencontrent les mêmes difficultés, changer de prestataire ne permettrait pas d’obtenir une solution plus rapide.
Notre priorité est d’honorer les commandes existantes. Si vous avez des questions ou souhaitez modifier votre commande, n’hésitez pas à contacter notre service client. Nous vous tiendrons informés des prochains développements.
La série Unitree Go2 se compose de robots quadrupèdes destinés à la recherche et au développement de systèmes autonomes dans les domaines de l'interaction homme-robot (HRI), du SLAM et du transport. Grâce à ses quatre pattes et à ses 12 degrés de liberté, ce robot peut évoluer sur des terrains variés. Le Go2 est équipé d'un système perfectionné de gestion de l'entraînement et de la puissance, qui permet une vitesse (selon la version) allant jusqu'à 3,7 m/s ou 11,88 km/h, avec une autonomie pouvant atteindre 4 heures. De plus, les moteurs ont un couple de 45 N.m au niveau du corps/des cuisses et des genoux, ce qui permet également des sauts ou des saltos arrière.
Caractéristiques
Système de reconnaissance ultra-performant : LIDAR 4D L1
Vitesse de course maximale : environ 5 m/s
Couple d'articulation maximal : environ 45 N.m
Module sans fil : Wi-Fi 6/Bluetooth/4G
Autonomie ultra-longue : environ 2 à 4 h (longue durée de vie mesurée en conditions réelles)
Système de suivi latéral intelligent : ISS 2.0
Spécifications
Module de suivi : Suivi automatique ou télécommandé
Caméra frontale : Résolution de transmission d'image : 1280 x 720, champ de vision : 120°, objectif ultra grand angle pour une clarté exceptionnelle.
Feu avant : Éclaire intensément la route.
LiDAR 4D L1 : Balayage omnidirectionnel ultra grand angle 360° x 90° permettant un évitement automatique avec un angle mort réduit et un fonctionnement stable.
12 moteurs d'articulation : Robuste et puissant, élégant et simple, une expérience visuelle inédite.
Microphone interphone : Communication efficace sans restriction de scénario.
Sangle auto-rétractable : Facile à transporter et à charger.
Plus stable, plus puissant grâce à des appareils avancés. LiDAR 3D, carte ESIM 4G, Wi-Fi 6 bi-bande, Bluetooth 5.2 pour une connexion stable et un contrôle à distance.
Puissant cœur de calcul : contrôleur de mouvement, processeur ARM hautes performances, processeur à algorithme d'intelligence artificielle amélioré, ORIN NX/NANO externe.
Batterie intelligente : batterie standard de 8000 mAh, batterie longue durée de 15000 mAh, protection contre les surchauffes, les surcharges et les courts-circuits.
Haut-parleur pour écouter de la musique : écoutez votre musique comme bon vous semble.
Variantes de l'Unitree Go2
Le Go2 impressionne non seulement par ses capacités techniques, mais aussi par son design moderne et fin qui lui confère un look futuriste et attire tous les regards. Le Go2 Air est spécialement conçu pour les démonstrations et les présentations. Grâce à ses fonctionnalités de base, il offre une base solide pour démontrer les capacités de mouvement et les fonctionnalités d'un robot à quatre pattes. Important : Le Go2 Air est livré sans contrôleur. Celui-ci est disponible en option.
Équipés d'un puissant processeur 8 cœurs hautes performances, les modèles Pro et Edu offrent une puissance de calcul impressionnante, indispensable aux tâches complexes et aux calculs exigeants. Cela permet un traitement des données plus rapide et plus efficace, faisant des modèles Pro et Edu des partenaires fiables pour vos projets.
À partir de la version Edu, le Go2 est programmable et offre des possibilités infinies pour le développement et la recherche de vos propres applications robotiques. Le Go2 est également capable de gérer une hauteur de marche allant jusqu'à 14 cm. Cela en fait un outil idéal pour la recherche, l'éducation et l'initiation au monde de la robotique.
Le Go2 Edu est livré avec une télécommande pour un contrôle simple et intuitif. Il dispose également d'une station d'accueil d'une puissance de calcul impressionnante de 100 TOPS, équipée de puissants algorithmes d'IA et d'une assistance technique.
Le Go2 Edu est équipé d'une puissante batterie de 15000 mAh qui lui confère une autonomie impressionnante allant jusqu'à 4 heures. Cette longue durée de fonctionnement permet au robot d'effectuer des missions d'exploration plus longues et d'accomplir des tâches exigeantes.
Comparaison des modèles
Air
Pro
Edu/Edu Plus
Dimensions (debout)
70 x 31 x 40 cm
70 x 31 x 40 cm
70 x 31 x 40 cm
Dimensions (accroupi)
76 x 31 x 20 cm
76 x 31 x 20 cm
76 x 31 x 20 cm
Matériau
Alliage d'aluminium + Plastique technique haute résistance
Alliage d'aluminium + Plastique technique haute résistance
Alliage d'aluminium + Plastique technique haute résistance plastique
Poids (avec batterie)
environ 15 kg
environ 15 kg
environ 15 kg
Tension
28~33,6 V
28~33,6 V
28~33,6 V
Puissance de pointe
environ 3000 W
environ 3000 W
Charge utile
≈7 kg (MAX ~ 10 kg)
≈8 kg (MAX ~ 10 kg)
≈8 kg (MAX ~ 12 kg)
Vitesse
0~2,5 m/s
0~3,5 m/s
0~3,7 m/s (MAX ~ 5 m/s)
Hauteur de montée/chute max.
environ 15 cm
environ 16 cm
environ 16 cm
Angle de montée max.
30°
40°
40°
Puissance de calcul de base
N/A
8 cœurs hautes performances Processeur
Processeur 8 cœurs hautes performances
Moteur d'articulation du genou en aluminium
Ensemble de 12
Ensemble de 12
Ensemble de 12
Circuit intra-articulaire (genou)
✓
✓
✓
Refroidisseur de caloduc articulaire
✓
✓
✓
Amplitude de mouvement
Corps : −48~48°
Corps : −48~48°
Corps : −48~48°
Cuisse : −200°~90°
Cuisse : −200°~90°
Cuisse : −200°~90°
Jarret : −156°~−48°
Jarret : −156°~−48°
Couple max.
N/A
Environ 45 N.m
Environ 45 N.m
LiDAR 3D super grand-angle
✓
✓
✓
Module de suivi de positionnement vectoriel sans fil
N/A
✓
✓
Grand angle HD Caméra
✓
✓
✓
Capteur de force côté pied
N/A
N/A
✓
Action de base
✓
✓
✓
Sangle de mise à l'échelle automatique
N/A
✓
N/A
OTA intelligent amélioré
✓
✓
✓
Transmission d'images RTT 2.0
✓
✓
✓
Télécommande de base via l'application
✓
✓
✓
Visualisation des données via l'application
✓
✓
✓
Programme graphique via l'application
✓
✓
✓
Lampe frontale (3) W)
✓
✓
✓
Wi-Fi 6 double bande
✓
✓
✓
Bluetooth 5.2/4.2/2.1
✓
✓
✓
Module 4G
N/A
CN/GB
CN/GB
Voix Fonction
N/A
✓
✓
Lecture musicale
N/A
✓
✓
Système intelligent de suivi latéral ISS 2.0
N/A
✓
✓
Détection et évitement intelligents
✓
✓
✓
Secondaire Développement
N/A
N/A
✓
Contrôleur manuel
En option
En option
✓
Module haute puissance de calcul
N/A
N/A
Edu : 40 TOPS de puissance de calcul
Edu Plus : 100 TOPS de puissance de calcul
NVIDIA Jetson Orin (en option)
Smart Batterie
Standard (8000 mAh)
Standard (8000 mAh)
Longue autonomie (15000 mAh)
Autonomie
1 à 2 h
1 à 2 h
2 à 4 h
Chargeur
Standard (33,6 V, 3,5 A)
Standard (33,6 V, 3,5 A)
Charge rapide (33,6 V, 9 A)
Inclus
1x Unitree Go2 Edu
1x Unitree Go2 télécommande
1x Unitree Go2 batterie (15000 mAh)
1x Unitree station d'accueil avec une puissance de calcul de 40 TOPS
Téléchargements
Documentation
iOS/Android apps
GitHub
DIY LiPo Supercharger KitFrom Handcrafted to Mass Market
Elektor @ 60Reflections on Six Decades of Electronics
Siglent Bench Multimeter SDM3045X
DC Current-Sense ClampHall Sensor + Ferrite Core + Arduino
Soldering Station 2021Easy to build!
Hands On the Parallax Propeller 2Part 2: The Development Environment and Code
Wi-Fi for LoRa SwitchIntegrated in Home Assistant with ESPHome
Do Not Fear the Cellular Module!
Tracking Time with ESP32 and TogglWorking with the M5Stack
Get to Know the Raspberry Pi Pico Board and RP2040
MicroPython for MicrocontrollersSmall-Format Screens
12-to-200-V DC/DC Converter for Valve Amplifiers
Heat SeekerThe Seek Shot Pro Thermal Imaging Camera
Object-Oriented Programming: A Short Primer Using C++
HomeLab ToursHome Lab and an Analogue Synthesiser by Kurt Diedrich
Java on the Raspberry PiPart 1: GPIOs
DIP SwitchesPeculiar Parts, the series
Project 2.0Corrections, Updates and Readers’ Letters
Whose Product Is It Anyway?Right to Repair Gains Momentum
From Life's ExperienceThe Great Book of Blunders
Micro-ProfessorLearning Assembly Language on a Z80
Starting out in ElectronicsEasier Than Imagined! Even When It Is About Capacitors
HexadokuThe Original Elektorized Sudoku
Datenbankmodelle und -software für Elektronikanwendungen
Mit seiner Energieeffizienz und seinem reichen Spektrum an quelloffener Software eignet sich der Einplatinencomputer Raspberry Pi auch für die Speicherung von Daten und deren grafische Aufbereitung lokal oder im World Wide Web (WWW).
Dieses Buch stellt verschiedene Datenbankmodelle und diverse Datenbanksoftware vor:
SQL: MariaDB, SQLite
InfluxDB: Telegraf
Grafana
MQTT
Verschlüsselung mit RPi
Apache
PHP
Node RED
Docker
Es zeigt darüber hinaus ausgewählte Ansätze, gespeicherte Daten anzuzeigen und zu verwalten. Ein eigener Abschnitt ist sowohl der SSL-Verschlüsselung der Verbindung als auch dem Betrieb von Servern im WWW gewidmet.
Das Buch richtet sich an alle,
die neugierig sind und gerne die Möglichkeiten des Raspberry Pi ausloten möchten,
die einen Einstieg in das Datenmanagement mit Datenbanken suchen,
die mit einfachen Mitteln schnell loslegen möchten,
die Alternativen aufgezeigt bekommen möchten,
die in komprimierter Form Tipps für eigene Entwicklungen suchen,
die Freude am eigenen Entwickeln und Realisieren haben.
Programmierkenntnisse und -erfahrungen sind für die Installation der Software nicht erforderlich. Jeder einzelne Schritt wird detailliert beschrieben und mit Screenshots visuell unterlegt.
Avec le JOY-iT PS1440-C-Pro, vous disposez d'une alimentation de laboratoire programmable fournissant des tensions CC de 0,01 à 60 V et des courants CC de 0,01 à 24 A en sortie.
Son panneau de commande intuitif vous permet de programmer, d'enregistrer et de rappeler jusqu'à 9 réglages de tension CC différents. Vous pouvez également configurer des fonctions de protection et de limitation individuelles, telles que la protection contre les surtensions. Tous les réglages sont facilement ajustables via le clavier et/ou la molette et s'affichent clairement sur l'écran couleur haute résolution de 2,4 pouces.
Pour une connectivité optimale, le PS1440-C-Pro intègre une interface RS485 pour une communication robuste et longue distance. Il est ainsi idéal pour les configurations complexes où la stabilité du signal, l'immunité au bruit et la fiabilité du transfert de données sont essentielles. Le connecteur inclus garantit une connexion sécurisée, améliorant ainsi la fiabilité et les performances globales de votre équipement de laboratoire.
Caractéristiques
Appareil complet prêt à l'emploi
Interface RS485
Fonction de chargement de batterie
Les valeurs peuvent être saisies facilement à l'aide du clavier
Protection contre les surintensités et les surtensions réglable
Horloge temps réel (RTC) et capteur de température CTN intégrés
Documentation détaillée incluse en anglais, français et allemand
Spécifications
Tension d'entrée
230 V
Tension de sortie
0-60 V
Courant de sortie
0-24 A
Puissance de sortie
0-1440 W
Précision de la tension d'entrée
±1% + 5 digits
Précision de la tension de sortie
±0,3% + 3 digits
Précision du courant de sortie
±0,5% + 5 digits
Précision sur la tension de batterie
±0,5% + 3 digits
Résolution sur la mesure de la tension d'entrée
0,01 V
Résolution sur la mesure de la tension de sortie
0.01 V
Résolution de la mesure du courant
0,01 V
Résolution de la mesure de la tension de la batterie
0,01 V
Temps de réponse en mode tension constante
2 ms @ 0.1-5 A
Régulation de la charge en mode tension constante
±0,1% + 2 digits
Régulation de la charge en mode courant constant
±0,1% + 3 digits
Plage de mesure de charge électrique
0-9999.99 Ah
Plage de mesure de l'énergie
0-9999.99 Wh
Erreurs statistiques dans la charge électrique et l'énergie
±2%
Ondulation de sortie
100 mV VPP @ 12 V150 mV VPP @ 24 V
Plage de détection du capteur de température
−10 à +100°C
Précision du capteur de température
±3°C
Mode de fonctionnement
Fonctionnement en mode abaisseur
Réglage de la luminosité de l'écran
Niveaux 0 à 5, 6 niveaux au total
Plage de température de fonctionnement autorisée
−10 à +40°C
Dimensions
170 x 93 x 340 mm
Inclus
JOY-iT PS1440-C Alimentation
Connecteur à 2 broches pour interface RS485
Câble d’alimentation
Manuel
Téléchargements
Manuel
MODBUS Protocol
PC Software
Driver for Windows
Open-Source-Code mit Arduino IDE und PlatformIO
Autonomes Fahren: GPS, Accelerometer, Gyroskop
PS3-Controller
Mikrocontroller wie der Arduino und Einplatinenrechner wie der Raspberry Pi haben sich zu beliebten Komponenten entwickelt. Dritter im Bunde ist der ESP32 der Firma Espressif. Mikrocontroller dieser Baureihe zeichnen sich durch eine Vielzahl implementierter Funktionen aus, die bei einem Arduino konventioneller Prägung mit einem Atmel-AVR-Mikrocontroller erst mit weiterer Hardware möglich sind. Prominentes Beispiel sind hier die WiFi- und Bluetooth-Funktionalitäten. Gegenüber einem Raspberry Pi zeichnen sie sich durch einen deutlich geringeren Preis aus.
Allgemeine Informationen für die Realisierung eines Roboterauto-Projekts mit dem ESP32 sind leicht zu finden. Dabei handelt es sich aber oft nur um Ausführungen zu einem Teilaspekt, ohne inhaltliche oder funktionale Abstimmung. So ist nicht nur die Beschaffung der benötigten Informationen mühselig und zeitaufwändig, sie kann auch außerordentlich fehlerträchtig sein.
Ansatzpunkt dieses Buches ist, diese Lücke zu schließen. Es geht auf verschiedene Möglichkeiten eines Chassis ein, vermittelt nötige Kenntnisse und führt schrittweise von einer einfachen Motorsteuerung zu einem komplexen sensor- und sprachgesteuerten Roboterauto. Hacks rund um GPS und eine PlayStation 3 runden die Sache ab.
Inhalt
Bei der Reihenfolge der Kapitel wurde versucht – beginnend bei der Darstellung von grundlegenden Informationen – über die Lösung einfacher Aufgaben zu etwas anspruchsvolleren Techniken zu führen.
Der Mikrocontroller ESP32
Die Software erstellen
Die Stromversorgung
Rund um die Hardware
Das Chassis
Der Gleichstrommotor
Kabellose Steuerung über WiFi
Mit Sensoren Hindernisse erkennen
Eine eigene Roboterauto-App
Servo und Lichtsensor
GPS
Accelerometer / Gyroskop
PS3-Controller
Roboterauto-App
Hinweis zur Software
Die Dateien haben das Suffix (.cpp). Grund ist die Entwicklung mit PlatformIO. Mit Copy & Paste sollten sie auch in der Arduino-IDE verwendet werden können.
Diese Ausgabe steht allen GOLD- und GREEN-Mitgliedern auf der ElektorMagazine-Website zum Download bereit!
Sie sind noch kein Mitglied? Hier klicken!
USB-MessadapterStrom und Signalqualität von USB-Anschlüssen testen
4...20 mA Stromausgang für Arduino UnoEine zuverlässige, EMI-unempfindliche Stromschleifenschnittstelle
Automatische StaubsaugersteuerungHalten Sie den Arbeitsbereich Ihrer Werkzeuge sauber
DDS-Generator mit ATtiny
Opamp-Tester V2Neue Platine – nun auch für SMDs geeignet
550-mW-„Lamp“-AudioverstärkerDer warme Klang von Röhren – ganz einfach
SicherungswächterSicherung mit Blink-LED überwachen
Hochwertiger RIAA-VorverstärkerHolen Sie das Beste aus Ihren Vinyl-Schallplatten heraus!
Drahzahlkalibrator für PlattenspielerEin Arduino-basierter Stroboskopgenerator mit 100–120 Hz
Infrarot-fernbedienbarer DimmerSteuern Sie Ihre Halogen- oder LED-Stehleuchte mühelos und mit Stil
Wie man switch…case mit Strings in C++/Arduino IDE verwendet
Magnetfindermit einfachem Hall-Effekt-Sensor
Intelligenter Einschaltknopf für Raspberry PiEine Lösung für Raspberry Pi bis zum Modell 4
Essenzielle Maker-TippsProfessionelle Einblicke für den Maker-Alltag
Praktische Projekte mit dem 555-TimerGleichstrommotorsteuerung und Reaktionszeitschallungen
Einfacher AC-Last-Ein-MonitorEnergie sparen mit einem einfachen Gerät
Powerbanks parallel schaltenEine durchgehende Stromversorgung für drei Tage
VFO bis 15 MHzMit Raspberry Pi Pico
Geigen-Stimmgerät mit ATtiny202
Elektor Classics: Video-Eingangsverstärker für S/W-Fernseher
Kapazitätsmesser20 pF bis 600 nF
Quasi-analoges Uhrwerk MkIIZwei LED-Ringe für Stunden und Minuten
Sie können alles tun, was Sie wollen(mit dem Arduino-Ökosystem an Ihrer Seite)
Neon-Würfel mit Glimmlampen
Elektor Classics: Video-Verstärker
Inspirierende Hardware-Designs für Ihre ESPs
Elektor Classics: RTTY-Abgleichanzeige
RGB-LEDs mit integrierter SteuerschaltungLicht mit Präzision: ICLEDs setzen Maßstäbe
Experiment: Auf dem Weg zu einem Mixed-Signal-Theremin?Moderne Time-of-Flight-Sensoren im Zusammenspiel mit dem zeitlosen XR2206-Analoggenerator
ESP32-Audio-Transceiver-Board (Teil 1)SD-Karten-WAV-Player-Demo
Infografiken: Schaltungen & Schaltungsdesign 2025
Kleiner Audio-MixerEinfaches und vielseitiges skalierbares Design
Intelligenter Treppenlicht-TimerEffiziente Lichtsteuerung zur Reduzierung des Energieverbrauchs
Machen Sie Ihre Rollläden smartVelux-Hardware steuern mit ESP32 und MQTT
Solid-State-FußwärmerEnergieeffizienter Komfort
Ist der M5Stamp Fly Quadcopter der nächste Tello?
Erhöhung der WLAN-Reichweite des ESP32-C3 SuperMiniEine einfache und wirkungsvolle Antennenmodifikation
ZD-8968 Heißluft-LötstationEin preisgünstiges Arbeitstier oder nur heiße Luft?
Parksensor-TesterDefekte beim PDC-System am Auto finden