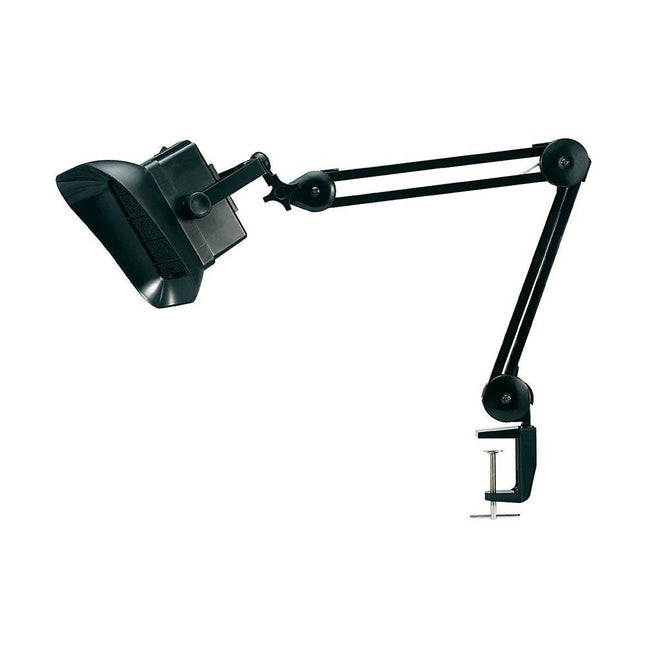
Les fumées dégagées pendant le processus de soudage peuvent être potentiellement nocives pour la santé. Cet extracteur de fumées de soudage est solidement fixé à la table de travail à l'aide d'un support. Grâce aux 3 axes, l'extracteur de fumées peut être positionné parfaitement, c'est-à-dire directement au-dessus des fumées de soudure montantes. Les fumées de soudure nocives sont extraites par un ventilateur puissant mais silencieux et filtrées par un tapis de filtre à charbon actif.
Caractéristiques
Élimine les fumées de soudure
Absorbe les gaz toxiques et les fumées des opérations de brasage
Aide à réduire les risques de maux de tête, d'irritations oculaires et de nausées
Angle d'absorption réglable pour un positionnement précis
Filtre à charbon actif facilement remplaçable
Ventilateur haute performance
Faible bruit et longue durée de vie
Spécifications
Capacité d'absorption : 1 m³/min (max.)
Consommation électrique : 23 W
Alimentation électrique : 220-240 VCA
Quantité de filtre à charbon actif : 7 g
Poids maximal d'absorption : 2 g
Dimensions : 220 x 270 x 168 mm (L x H x P)
Poids : 1,4 kg
Cette offre groupée comprend l'Arduino UNO Q (2 Go) et le livre « Arduino UNO Q and AI ».
L'Arduino UNO Q est la première carte UNO dotée d'une architecture hybride à double cœur, combinant un puissant processeur Linux et un microcontrôleur temps réel, ce qui permet d'allier puissance de calcul avancée et contrôle précis sur une seule et même carte.
Équipée d’un MPU Qualcomm Dragonwing QRB2210 fonctionnant sous Debian Linux et d’un microcontrôleur STM32U585 pour les tâches en temps réel, l’UNO Q est conçue pour les applications de nouvelle génération. De l’Edge Computing et l’IA à la robotique et l’automatisation, elle offre des performances élevées sans sacrifier la facilité d’utilisation.
Il suffit de connecter vos périphériques pour commencer – aucun matériel supplémentaire n'est nécessaire.
Caractéristiques
Architecture double cœur : MPU Linux + MCU temps réel
Qualcomm Dragonwing QRB2210 avec prise en charge de Debian Linux
Microcontrôleur STM32U585 pour le contrôle déterministe
Exécute les sketches Arduino via le système d'exploitation Zephyr
Idéal pour l'IA, l'IoT, la robotique et les projets industriels
Spécifications
Microprocesseur (MPU)
Qualcomm Dragonwing QRB2210 :Quad-core Arm Cortex-A53 à 2,0 GHzAccélérateur graphique 3D Adreno GPU2× ISP (13 MP + 13 MP ou 25 MP) à 30 fps
Microcontrôleur (MCU)
STM32U585Arm Cortex-M33 jusqu'à 160 MHz2 Mo de mémoire flash786 Ko de SRAM
RAM
2 Go LPDDR4
Alimentation
Connecteur USB-C : 5 V max à 3 ATension d'entrée (VIN) : 7-24 V
Mémoire
16 Go eMMC
USB
1 port USB-C avec commutation hôte/périphérique, interrupteur d'alimentation et sortie vidéo
Connectivité
Wi-Fi 5 (2,4/5 GHz) avec antenne intégréeBluetooth 5.1 avec antenne intégrée Antenne
Interfaces
I²C/I³CSPIPWMCANUARTPSSIGPIOJTAGADC
Vidéo
Sortie vidéo via USB-CBroches MIPI DSI sur connecteur JMEDIA
Supplémentaire
4× LED RVB contrôlables par l'utilisateur8× 13 Matrice de LED bleues1× connecteur Qwiic (3,3 V, I²C)1× bouton-poussoir utilisateurJCTL : Débogage à distance du microprocesseur Connecteur
Audio
Entrée microphone / Sortie casque / Sortie ligne sur JMISC
Système d'exploitation MPU
Linux Debian avec support amont
Système d'exploitation temps réel
Arduino Core sur Zephyr OS
Conteneurisation
Prise en charge de Docker et Docker Compose
Systèmes d'exploitation compatibles avec Arduino App Lab
Windows : Windows 10 ou version ultérieure (64 bits)macOS : macOS 11 ou version ultérieure (64 bits)Linux : Ubuntu 22.04 ou version ultérieure et Debian Trixie (64 bits)
Dimensions
68,85 × 53,34 mm (format UNO)
Téléchargements
Datasheet
User Manual
Pinout
Schematics
Livre : Arduino UNO Q and AI – Learn to Build Intelligent Embedded Systems
Développez des systèmes embarqués plus intelligents avec l’Arduino UNO Q. Ce livre vous fournit les outils, les connaissances et la confiance nécessaires pour transformer vos idées en solutions intelligentes et fonctionnelles grâce à la plateforme Arduino UNO Q. Découvrez comment créer des systèmes embarqués intelligents avec l’Arduino UNO Q et l’IA.
Exploitez tout le potentiel de l’Arduino UNO Q, une plateforme de nouvelle génération qui associe la puissance temps réel du microcontrôleur STM32U585 à la flexibilité du microprocesseur Qualcomm Dragonwing QRB2210.
Apprenez à prototyper rapidement des applications concrètes en utilisant l’Arduino IDE pour le contrôle embarqué bas niveau et Python dans Arduino App Lab pour le développement haut niveau.
Gagnez en assurance grâce à des projets pratiques qui vous guident pas à pas, des fonctionnalités de base de la carte jusqu’à des systèmes entièrement opérationnels.
Explorez des exemples prêts à l’emploi basés sur l’IA dans Arduino App Lab et découvrez comment ils peuvent accélérer votre développement et réduire le délai de mise sur le marché.
Entrez dans le monde de l’Edge AI avec une introduction claire et pratique à Edge Impulse Studio – aucune expérience préalable en IA n’est requise.
Suivez un workflow complet et concret pour créer une application d’IA de reconnaissance de mots-clés, couvrant la collecte de données, l’entraînement du modèle, l’optimisation et l’inférence embarquée avec Edge Impulse Studio.
Faites le lien entre systèmes embarqués et apprentissage automatique et apprenez à intégrer l’intelligence directement dans votre matériel.
Idéal pour les ingénieurs en systèmes embarqués, les enseignants, les étudiants et les makers souhaitant rester à la pointe du développement de produits basés sur l’IA.
Cette offre groupée contient :
Arduino UNO Q (2 Go) (d'une valeur de 50 €)
Livre : Arduino UNO Q and AI (d'une valeur de 35 €)
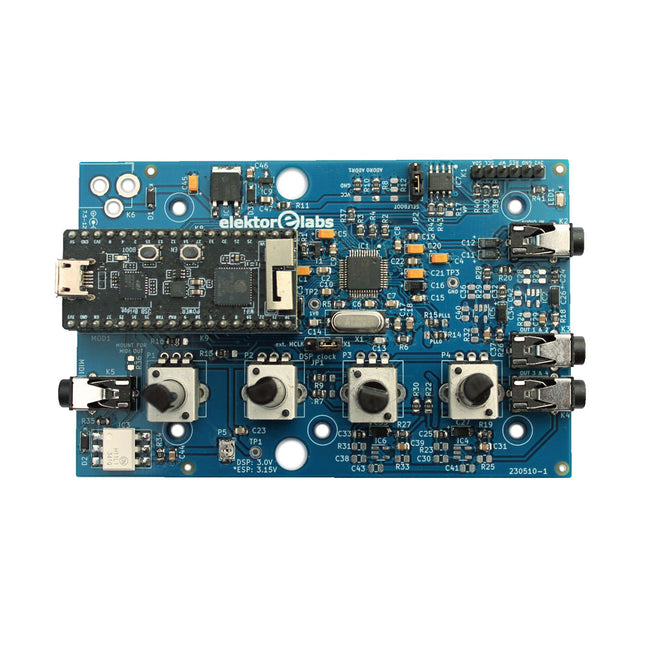
Le Elektor Audio DSP FX Processor combine un microcontrôleur ESP32 et un DSP Audio ADAU1701 d'Analog Devices. Outre un noyau DSP programmable par l'utilisateur, l'ADAU1701 intègre des convertisseurs analogique-numérique et numérique-analogique de haute qualité et dispose d'un port I²S. Cela le rend approprié comme interface audio de haute qualité pour l'ESP32.
Les programmes pour l'ESP32 peuvent être créés avec Arduino, Platform IO, CMake ou en utilisant Espressif IDF d'une autre manière. Les programmes pour les DSP audio ADAU7101 sont créés avec l'outil de programmation visuelle gratuit SigmaStudio en glissant et déposant des blocs d'algorithmes prédéfinis sur un canevas.
Applications
Sink audio Bluetooth/Wi-Fi (par ex. haut-parleur) et source
Pédale d'effet guitare (stomp box)
Synthétiseur musical
Générateur de sons/fonctions
Filtre cross-over programmable pour haut-parleurs
Processeur d'effets audio avancé (réverbération, chorus, pitch shifting, etc.)
Appareil audio connecté à Internet
Plate-forme d'expérimentation DSP
MIDI sans fil
Convertisseur MIDI vers CV
et bien d'autres...
Spécifications
Processeur audio numérique ADAU1701 28/56 bits, 50 MIPS prenant en charge des taux d'échantillonnage allant jusqu'à 192 kHz
Microcontrôleur double cœur ESP32 32 bits avec Wi-Fi 802.11b/g/n et Bluetooth 4.2 BR/EDR et BLE
2 entrées audio 24 bits (2 V RMS, 20 kΩ)
4 sorties audio 24 bits (0,9 V RMS, 600 Ω)
4x potentiomètres de contrôle
Entrée et sortie MIDI
Port d'extension I²C
Fonctionnement multimode
Alimentation : USB 5 V CC ou 7,5-12 V CC (prise cylindrique, broche centrale GND)
Consommation de courant (moyenne) : 200 mA
Inclus
1x Carte Audio DSP FX Processor (assemblée)
1x ESP32-PICO-KIT
2x Cavaliers
2x Connecteurs à 18 broches (female)
4x Potentiomètres de 10 Ko
Téléchargements
Documentation
GitHub
Zeitsteuerung, Scheduler, PIO und Zustandsmaschinen
Multitasking ist der Schlüssel zu leistungsfähigen Embedded-Systemen, und zugleich eine der größten Herausforderungen in der Mikrocontroller-Programmierung. Dieses Buch zeigt Ihnen Schritt für Schritt, wie Sie von einem einfachen Ein-Task-Programm zu einem strukturierten, reaktionsfähigen und skalierbaren System gelangen. Dabei steht nicht nur das Wie, sondern vor allem das Warum im Mittelpunkt.
Sie lernen:
warum scheinbare Parallelität entsteht
weshalb blockierende Programme instabil werden
wie Aufgaben effizient und kontrolliert parallel ablaufen
Ausgehend vom klassischen Superloop vermittelt das Buch moderne Multitasking-Strategien – von nicht-blockierender Programmierung und Tick-Systemen bis zu Task-Schedulern, Zustandsmaschinen und ereignisgesteuerten Konzepten.
Der Fokus liegt auf der Praxis: Sensoren, Displays, Kommunikation und reale Anwendungen werden Schritt für Schritt integriert und mit verständlich kommentierten Beispielprogrammen erklärt.
Fortgeschrittene Themen umfassen:
Multicore-Programmierung mit dem Raspberry Pi Pico
asynchrones Programmieren mit uasyncio
RTOS-Grundlagen mit FreeRTOS
die Kombination aus Multicore und RTOS
Dabei werden auch die Grenzen dieser Techniken, insbesondere unter MicroPython, klar aufgezeigt.
Das Buch richtet sich an ambitionierte Einsteiger und fortgeschrittene Entwickler, die Embedded-Systeme fundiert verstehen und robuste, wartbare Multitasking-Anwendungen entwickeln möchten.
From basics to flows for sensors, automation, motors, MQTT, and cloud services
This book is a learning guide and a reference. Use it to learn Node-RED, Raspberry Pi Pico W, and MicroPython, and add these state-of-the-art tools to your technology toolkit. It will introduce you to virtual machines, Docker, and MySQL in support of IoT projects based on Node-RED and the Raspberry Pi Pico W.
This book combines several elements into a platform that powers the development of modern Internet of Things applications. These elements are a flow-based server, a WiFi-enabled microcontroller, a high-level programming language, and a deployment technology. Combining these elements gives you the tools you need to create automation systems at any scale. From home automation to industrial automation, this book will help you get started.
Node-RED is an open-source flow-based development tool that makes it easy to wire together devices, APIs, and online services. Drag and drop nodes to create a flowchart that turns on your lights at sunset or sends you an email when a sensor detects movement. Raspberry Pi Pico W is a version of the Raspberry Pi Pico with added 802.11n Wi-Fi capability. It is an ideal device for physical computing tasks and an excellent match to the Node-RED.
Quick book facts
Project-based learning approach.
Assumes no prior knowledge of flow-based programming tools.
Learn to use essential infrastructure tools in your projects, such as virtual machines, Docker, MySQL and useful web APIs such as Google Sheets and OpenWeatherMap.
Dozens of mini-projects supported by photographs, wiring schematics, and source code. Get these from the book GitHub repository.
Step-by-step instructions on everything.
All experiments are based on the Raspberry Pi Pico W. A Wi-Fi network is required for all projects.
Hardware (including the Raspberry Pi Pico W) is available as a kit.
Downloads
GitHub
Robot à équilibrage sur deux roues compatible Arduino et alimenté par ESP32
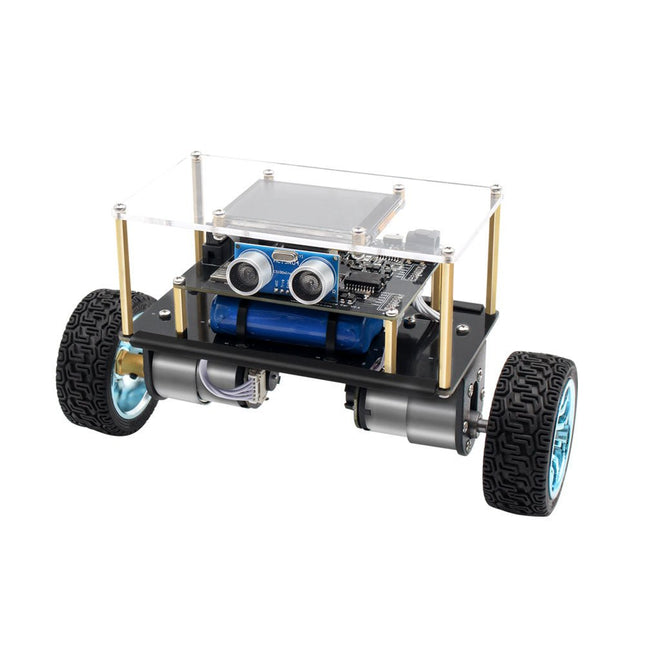
L'Elektor Mini-Wheelie est une plateforme robotique expérimentale autonome et auto-équilibrée. Basé sur un microcontrôleur ESP32-S3, le robot auto-équilibré est entièrement programmable à l'aide de l'environnement Arduino et de bibliothèques open source. Ses capacités sans fil lui permettent d'être contrôlé à distance via Wi-Fi, Bluetooth ou ESP-NOW ou de communiquer avec un utilisateur ou même un autre robot.
Un transducteur à ultrasons est disponible pour détecter les obstacles. Son écran couleur peut être utilisé pour afficher de jolies expressions faciales ou, pour les utilisateurs les plus terre-à-terre, des messages de débogage énigmatiques.
Le robot est livré en kit complet avec des pièces à assembler soi-même. Tout est inclus, même un tournevis.
Remarque : Le Mini-Wheelie est une plateforme de développement pédagogique destinée à l'apprentissage, à l'expérimentation et au développement de la robotique. Il n'est pas considéré comme un jouet pour enfants, et ses caractéristiques, sa documentation et le public auquel il s'adresse reflètent cet objectif. Le produit est destiné aux étudiants, aux éducateurs et aux développeurs qui souhaitent explorer la robotique, la programmation et l'intégration de matériel dans un cadre éducatif.
Spécifications
Microcontrôleur ESP32-S3 avec Wi-Fi et Bluetooth
MPU6050 unité de mesure inertielle (IMU) à 6 axes
Deux moteurs électriques 12 V à commande indépendante avec tachymètre
Transducteur à ultrasons
Écran couleur TFT 2,9 pouces (320 x 240)
Emplacement pour carte MicroSD
Moniteur de puissance de la batterie
Batterie Li-Po rechargeable 3S (11,1 V/2200 mAh)
Chargeur de batterie inclus
Logiciel Open Source basé sur Arduino
Dimensions (L x L x H) : 23 x 8 x 13 cm
Inclus
1x Carte mère ESP32-S3 + module MPU6050
1x Carte LCD (2,9 pouces)
1x Capteur à ultrasons
1x Batterie (2200 mAh)
1x Chargeur de batterie
1x Kit de pneus moteur
1x Tableau de caisse
1x Tableau acrylique
1x Tournevis
1x Bande de protection
1x Câble flexible B (8 cm)
1x Câble flexible A (12 cm)
1x Câble flexible C
4x Colonnes A en cuivre (25 mm)
4x Colonnes B en cuivre (55 mm)
4x Colonnes C en cuivre (5 mm)
2x Colonnes en plastique et nylon
8x Vis A (10 mm)
24 Vis B (M3x5)
8x Noix
24x Rondelles métalliques
2x Attaches zippées
1x Carte MicroSD (32 Go)
Téléchargements
Documentation
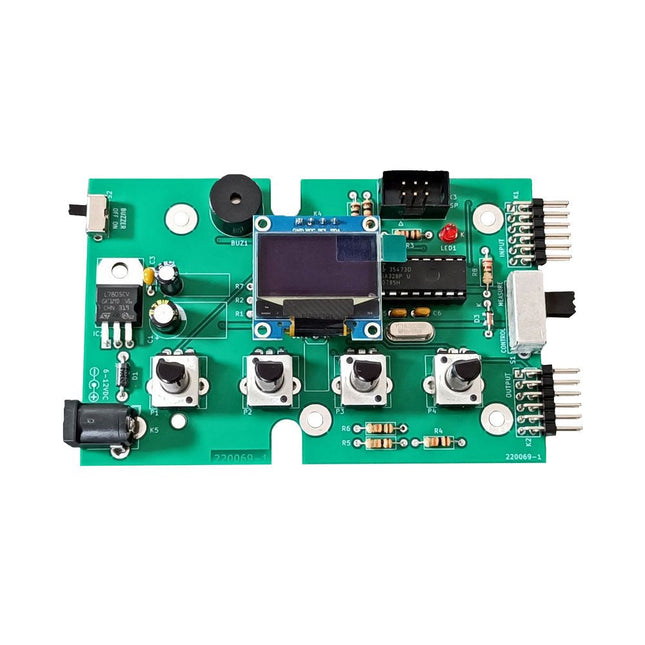
Le kit de test Super Servo Elektor permet le contrôle des servomoteurs et la mesure de leurs signaux. Il permet le test simultané de quatre servomoteurs.
Le testeur est fourni en kit. Tous les composants nécessaires à l'assemblage du dispositif sont fournis dans le kit. Une expérience basique de soudure électronique est nécessaire pour réaliser l'assemblage du kit. Le microcontrôleur est préprogrammé.
Le testeur Super Servo est doté de deux modes de fonctionnement: Control/Manual et Measure/Inputs :
Dans le mode Control/Manual, le Testeur Super Servo délivre à ses sorties , les signaux de contrôle pour quatre servomoteurs, ou pour un contrôleur de vol ou un contrôleur de vitesse ESC (Electronic Speed Controller) pour moteur sans balai (brushless). Les signaux sont contrôlés par quatre potentiomètres.
Dans le mode Measure/Inputs le Testeur Super Servo mesure les signaux des servomoteurs reliés à ses entrées. Ces signaux peuvent par exemple provenir d'un ESC, d'un contrôleur de vol, d'un récepteur ou de tout autre dispositif. Les signaux sont également dirigés vers ses sorties afin de contrôler les servomoteurs, l'ESC ou le contrôleur de vol. Les résultats sont visualisés sur l'écran.
Spécifications
Modes de fonctionnement
Control/Manual et Measure/Inputs (Contrôle manuel et mesures)
Nombre de canaux
3
Entrées des signaux des servomoteurs
4
Sorties des signaux vers les servomoteurs
4
Alarme
Buzzer & LED
Affichage
Écran OLED de 0,96' (128 x 32 pixels)
Tension d'entrée K5
7-12 V CC
Tension d'entrée K1
5-7,5 V CC
Courant d'entrée
30 mA (9 VDC sur K5, K1 et K2 non reliés)
Dimensions
113 x 66 x 25 mm
Poids
60 g
Inclus
Résistances (0,25 W)
R1, R3
1 kΩ, 5%
R2, R4, R5, R6, R7, R9, R10
10 kΩ, 5%
R8
22 Ω, 5%
P1, P2, P3, P4
10 kΩ, potentiomètre vertical linéaire/B
Condensateurs
C1
100 µF 16 V
C2
10 µF 25 V
C3, C4, C7
100 nF
C5, C6
22 pF
Semiconducteurs
D1
1N5817
D2
LM385Z-2.5
D3
BZX79-C5V1
IC1
7805
IC2
ATmega328P-PU, programmé
LED1
LED, 3 mm, rouge
T1
2N7000
Divers
BUZ1
Buzzer Piezo avec oscillateur
K1, K2
Connecteur à 2 rangées de 12 broches à 90°
K5
Connecteur jack
K4
Connecteur à 1 rangée de 4 broches
K3
Connecteur à 2 rangées de 6 broches
S1
Interrupteur à glissière 2P2T
S2
Interrupteur à glissière 1P2T
X1
Quartz, 16 MHz
Support DIP 28 broches pour IC2
Circuit imprimé Elektor
Afficheur OLED de 0,96', 128 x 32 pixels, interface I²C à 4 broches
Liens
Elektor Magazine
Elektor Labs
Mit dem Elektor Arduino Nano Trainingsboard (MCCAB) eigene Projekte realisieren
Der Mikrocontroller ist das wohl faszinierendste Teilgebiet der Elektronik, denn aufgrund der Vielzahl von Funktionen, die er auf seinem Chip vereinigt, ist er für den Entwickler ein universelles Multi-Tool zur Realisierung seiner Projekte. Praktisch jedes Gerät des täglichen Gebrauchs wird heute von einem Mikrocontroller gesteuert. Für einen elektronischen Laien blieb es aufgrund der Komplexität bisher allerdings ein Wunschtraum, eigene Ideen mit einem Mikrocontroller zu realisieren. Das Arduino-Konzept hat den Einsatz von Mikrocontrollern weitgehend vereinfacht, sodass jetzt auch Laien eigene Elektronik-Ideen mit einem Mikrocontroller verwirklichen können.
Buch & Hardware im Bundle: 'Learning by Doing'
Dieses im Bundle mitgelieferte Buch (im großen A4-Format) zeigt, wie man auch ohne große Erfahrung in Elektronik und Programmiersprachen eigene Projekte mit einem Mikrocontroller realisieren kann. Es ist ein Mikrocontroller-Praxiskurs für Einsteiger, denn nach einem Überblick über die Interna des Mikrocontrollers und einer Einführung in die Programmiersprache C liegt der Schwerpunkt des Kurses auf den praktischen Übungen. Der Leser eignet sich die erforderlichen Kenntnisse durch 'Learning by Doing' an: in dem umfangreichen Praxisteil mit 12 Projekten und 46 Übungen wird das im vorderen Teil des Buches Gelernte mit vielen Beispielen unterlegt. Die Übungen sind dabei so aufgebaut, dass der Bearbeiter eine Aufgabenstellung erhält, die er mit seinem im Theorieteil des Buches aufgebauten Wissen löst. Für jede Übung gibt es anschließend eine ausführlich erklärte und kommentierte Musterlösung, die dem Bearbeiter bei Problemen weiterhilft und die er mit seiner eigenen Lösung vergleichen kann.
Arduino IDE
In der Arduino IDE, einer Software-Entwicklungsumgebung, die kostenlos auf den eigenen PC heruntergeladen werden kann und die das gesamte Softwarepaket enthält, das für ein eigenes Mikrocontroller-Projekt benötigt wird, schreibt der Bearbeiter mit dem Editor der IDE seine Programme („Apps“) in der Programmiersprache C. Der in die Arduino IDE integrierte Compiler übersetzt sie in die Bits und Bytes, die der Mikrocontroller versteht und die dann über ein USB-Kabel in den Speicher des Mikrocontrollers auf dem Elektor Arduino Nano Trainingsboard (MCCAB) geladen werden.
Externe Sensoren, Motoren oder Baugruppen abfragen oder steuern
Das Elektor Arduino Nano Trainingsboard (MCCAB) enthält neben einem Mikrocontrollermodul Arduino Nano alle für die Übungen benötigten Bauteile wie Leuchtdioden, Schalter, Taster, akustische Signalgeber usw. Auch externe Sensoren, Motoren oder Baugruppen können mit diesem Mikrocontroller-Übungssystem abgefragt oder gesteuert werden.
Technische Daten (Arduino Nano Trainingsboard MCCAB)
Stromversorgung
Über die USB-Verbindung des zur Erstellung der Programme sowieso angeschlossenen PCs oder ein externes Netzteil (nicht im Lieferumfang enthalten)
Betriebsspannung
+5 Vcc
Eingangsspannung
Alle Eingänge
0 V bis +5 V
VX1 und VX2
+8 V bis +12 V (nur bei Verwendung eines externen Netzteils)
Mikrocontrollermodul
Arduino Nano
Hardwareperipherie
LCD
2x16 Zeichen
Potenziometer P1 & P2
JP3: Auswahl der Betriebsspannung von P1 & P2
Verteiler
SV4: Verteiler für die BetriebsspannungenSV5, SV6: Verteiler für die Ein-/Ausgänge des Mikrocontrollers
Schalter und Taster
RESET-Taster auf dem Arduino Nano-Modul6x Tastschalter K1 … K66x Schiebeschalter S1 … S6JP2: Verbindung der Schalter mit den Eingängen des Mikrocontrollers
Summer
Piezo-Summer Buzzer1 mit Steckbrücke auf JP6
Leuchtanzeigen
LED L auf dem Arduino Nano-Modul, verbunden mit GPIO D1311x LED: Zustandsanzeige für die Ein-/AusgängeJP6: Verbindung der LEDs LD10 … LD20 mit den GPIOs D2 … D12
Serielle SchnittstellenSPI & I²C
JP4: Auswahl des Signals an Pin X der SPI-Steckerleiste SV12SV9 bis SV12: SPI-Interface (3,3 V/5 V) bzw. I²C-Interface
Schaltausgang für externe Geräte
SV1, SV7: Schaltausgang (maximal +24 V/160 mA, extern zugeführt)SV2: 2x13 Pins zum Anschluss externer Module
3x3 LED-Matrix (9 rote LEDs)
SV3: Spalten der 3x3 LED-Matrix (Ausgänge D6 … D8)JP1: Verbindung der Reihen mit den GPIOs D3 … D5
Software
Library MCCABLib
Steuerung der Hardware-Komponenten (Schalter, Taster, Leuchtdioden, 3x3 LED-Matrix, Summer) auf dem MCCAB Trainingsboard
Betriebstemperatur
bis +40 °C
Abmessungen
100 x 100 x 20 mm
Technische Daten (Arduino Nano)
Mikrocontroller
ATmega328P
Architektur
AVR
Betriebsspannung
5 V
Flashspeicher
32 KB, davon 2 KB vom Bootloader belegt
SRAM
2 KB
Taktfrequenz
16 MHz
Analoge IN-Pins
8
EEPROM
1 KB
DC-Strom pro I/O-Pin
40 mA an einem I/O-Pin, insgesamt maximal 200 mA an allen Pins gemeinsam
Eingangsspannung
7-12 V
Digitale I/O-Pins
22 (6 davon sind PWM-fähig)
PWM-Ausgänge
6
Stromverbrauch
19 mA
Abmessungen
18 x 45 mm
Gewicht
7 g
Lieferumfang
Elektor Arduino Nano MCCAB Trainingsboard
Arduino Nano
Buch: Mikrocontroller-Praxiskurs für Arduino-Einsteiger
Program, build, and master over 50 projects with MicroPython and the RP2040 microprocessor The Raspberry Pi Pico is a high-performance microcontroller module designed especially for physical computing. Microcontrollers differ from single-board computers, like the Raspberry Pi 4, in not having an operating system. The Raspberry Pi Pico can be programmed to run a single task very efficiently within real-time control and monitoring applications requiring speed. The ‘Pico’ as we call it, is based on the fast, efficient, and low-cost dual-core ARM Cortex-M0+ RP2040 microcontroller chip running at up to 133 MHz and sporting 264 KB of SRAM, and 2 MB of Flash memory. Besides its large memory, the Pico has even more attractive features including a vast number of GPIO pins, and popular interface modules like ADC, SPI, I²C, UART, and PWM. To cap it all, the chip offers fast and accurate timing modules, a hardware debug interface, and an internal temperature sensor. The Raspberry Pi Pico is easily programmed using popular high-level languages such as MicroPython and or C/C++. This book is an introduction to using the Raspberry Pi Pico microcontroller in conjunction with the MicroPython programming language. The Thonny development environment (IDE) is used in all the projects described. There are over 50 working and tested projects in the book, covering the following topics: Installing the MicroPython on Raspberry Pi Pico using a Raspberry Pi or a PC Timer interrupts and external interrupts Analogue-to-digital converter (ADC) projects Using the internal temperature sensor and external temperature sensor chips Datalogging projects PWM, UART, I²C, and SPI projects Using Wi-Fi and apps to communicate with smartphones Using Bluetooth and apps to communicate with smartphones Digital-to-analogue converter (DAC) projects All projects given in the book have been fully tested and are working. Only basic programming and electronics experience is required to follow the projects. Brief descriptions, block diagrams, detailed circuit diagrams, and full MicroPython program listings are given for all projects described. Readers can find the program listings on the Elektor web page created to support the book.
Vom Messwert zur stabilen Entscheidung
Wie wird aus einem einfachen Mikrocontroller ein intelligentes System, das Sensorwerte erfasst, verarbeitet und sinnvoll darauf reagiert? Dieses Buch zeigt es Ihnen Schritt für Schritt – verständlich, praxisnah und ohne unnötige Vorkenntnisse.
Sie beginnen mit den Grundlagen der digitalen und analogen Ein- und Ausgänge. Anschließend lernen Sie, wie Sensorwerte gelesen, geglättet und zuverlässig bewertet werden. Anschauliche Beispiele erklären, warum einzelne Messwerte oft täuschen können und wie Mittelwertbildung, Hysterese und einfache Entscheidungsregeln für stabile Ergebnisse sorgen. Nach und nach erweitern Sie Ihre Projekte um Displays, I²C-Kommunikation und mehrere vernetzte Mikrocontroller. So entstehen verteilte Systeme, in denen Raspberry Pi Pico und ATtiny-Controller Daten austauschen und gemeinsam Aufgaben übernehmen.
Im fortgeschrittenen Teil erhalten Sie einen leicht verständlichen Einstieg in Merkmalsbildung, Datenvorverarbeitung, hybride Entscheidungsmodelle und TinyML-nahe Anwendungen. Dabei verbinden Sie klassische Regelungstechnik mit modernen datenbasierten Methoden.
Alle Projekte werden von ausführlich kommentierten Programmen in C und MicroPython begleitet. Das Buch richtet sich an Einsteiger, Maker, Studierende und alle, die Embedded-Systeme von Grund auf verstehen möchten.
Am Ende können Sie eigene Systeme entwickeln, die nicht nur messen, sondern Informationen auswerten, zuverlässige Entscheidungen treffen und gezielt reagieren.
DIY LiPo Supercharger KitFrom Handcrafted to Mass Market
Elektor @ 60Reflections on Six Decades of Electronics
Siglent Bench Multimeter SDM3045X
DC Current-Sense ClampHall Sensor + Ferrite Core + Arduino
Soldering Station 2021Easy to build!
Hands On the Parallax Propeller 2Part 2: The Development Environment and Code
Wi-Fi for LoRa SwitchIntegrated in Home Assistant with ESPHome
Do Not Fear the Cellular Module!
Tracking Time with ESP32 and TogglWorking with the M5Stack
Get to Know the Raspberry Pi Pico Board and RP2040
MicroPython for MicrocontrollersSmall-Format Screens
12-to-200-V DC/DC Converter for Valve Amplifiers
Heat SeekerThe Seek Shot Pro Thermal Imaging Camera
Object-Oriented Programming: A Short Primer Using C++
HomeLab ToursHome Lab and an Analogue Synthesiser by Kurt Diedrich
Java on the Raspberry PiPart 1: GPIOs
DIP SwitchesPeculiar Parts, the series
Project 2.0Corrections, Updates and Readers’ Letters
Whose Product Is It Anyway?Right to Repair Gains Momentum
From Life's ExperienceThe Great Book of Blunders
Micro-ProfessorLearning Assembly Language on a Z80
Starting out in ElectronicsEasier Than Imagined! Even When It Is About Capacitors
HexadokuThe Original Elektorized Sudoku
La ligne de production de prototype SMD Starter I se compose de l'imprimante de pochoir TSD240, du dispositif de placement CMS PlaceMAN et du four de refusion 3LHR10.
Imprimante de pochoir SD240 (+ Raclette métallique 155 mm)
Dimensions du pochoir : max. 175 x 255 mm
Dimensions de la carte de circuit imprimé : max. 180 x 240 mm
Dimensions : 410 x 270 x 110 mm
Poids : 6,7 kg
Comprend une raclette métallique de 155 mm
Comprend 8 aimants pour maintenir la carte de circuit imprimé, dont 6 avec vis M3
Dispositif manuel de placement CMS PlaceMAN pour composants standard incl. pompe à vide (sans alimentateurs, caméra, moniteur et distributeur)
Équipé d'un bras de placement à mouvement fluide, d'une tête de placement à fonctionnement d'une main, de rotation de l'axe Z et d'une coupure automatique du vide, avec porte-carte de circuit imprimé, unité d'aspiration et 2 aiguilles de placement avec ventouses en caoutchouc.
Capacité des alimentateurs (non inclus)
2x cassette d'alimentation pour rouleaux de 10 x 8 mm à gauche
4x cassette d'alimentation pour alimentateurs de tiges pour 5 tiges chacun
D'autres systèmes d'alimentation sont possibles dans la zone d'assemblage, par exemple le système enfichable à alimentation par bande
Dimensions
Unité de base (LxlxH) : 765 x 390 x 210 mm
Avec cassette d'alimentation pour rouleaux de 10 x 8 mm (LxlxH) : 765 x 390 x 210 mm
Avec cassette d'alimentation pour rouleaux de 10 x 8 mm et cassette d'alimentation pour alimentateur de tiges (LxlxH) : 765 x 430 x 210 mm (la hauteur peut varier en fonction de la longueur des tiges)
Avec cassette d'alimentation pour rouleaux de 10 x 8 mm incl. support pour 10 rouleaux et cassette d'alimentation pour alimentateur de tiges (LxlxH) : 765 x 430 x 210 mm (la hauteur peut varier en fonction de la longueur des tiges)
Spécifications
Poids de l'unité de base : environ 6 kg
Déplacement des axes (x, y, z) : 470 x 230 x 15 mm
Zone de travail maximale : 380 x 240 mm
Dimensions maximales de la carte de circuit imprimé : 230 x 360 mm
Alimentation électrique : 230/12 V, 800 mA
Alimentation de la pompe à vide : 230 V, 6 W
Four de refusion 3LHR10 (programmable pour la soudure sans plomb avec tiroir manuel et contrôle par tablette)
Four de refusion avec chauffage IR et convection. La convection à air chaud forcé garantit un profil de température uniforme dans la chambre. Après avoir ouvert manuellement la porte, les ventilateurs s'allument et la carte de circuit imprimé soudée est refroidie rapidement.
Four de refusion compact avec porte manuelle
Prêt pour l'industrie 4.0, communication Bluetooth + tablette
Chauffage IR + convection
Application Android pour se connecter à une tablette ou un smartphone
100 programmes utilisateur différents
Contenu de la livraison : 3LHR10, tablette avec application, couverture de protection pour la tablette, 4 porte-cartes de circuit imprimé, thermocouple externe, manuel sur la tablette
Application
Connectez le four à l'alimentation électrique et raccordez le système d'extraction en option (3LFE10S) au conduit d'évacuation d'air. Lors de la première mise en marche, le four recherchera une tablette ou un smartphone. Lorsque les deux sont connectés à l'application Android, choisissez la programmation du four. Ici, la température programmable et le temps de préchauffage, ainsi que la température et d'autres données, doivent être définis. Enregistrez-vous avec la tablette pour utiliser toutes les fonctionnalités du logiciel. Si le four est déjà programmé, l'utilisateur peut contrôler le fonctionnement avec les boutons et l'écran sur le panneau avant. Lorsque le processus de refusion est terminé, un signal sonore retentit. Un signal s'affiche également sur la tablette/smartphone. Le tiroir doit maintenant être ouvert manuellement. L'application Android affiche l'état du processus, le temps et la température, ou d'autres informations.
Spécifications
Alimentation électrique : 230 V, 50 Hz
Puissance maximale : 3100 W
Températures : 50-260°C
Dimensions : 510 x 370 x 340 mm
Poids maximal : 16 kg
Dimensions de la grille : 350 x 220 mm
Dimensions maximales de la carte de circuit imprimé : 300 x 200 mm
Hauteur maximale des composants sur la carte de circuit imprimé : 50 mm en haut, 30 mm en bas
Contenu de la livraison
Imprimante de pochoir TSD240
Dispositif de placement CMS PlaceMAN
Four de refusion 3LHR10