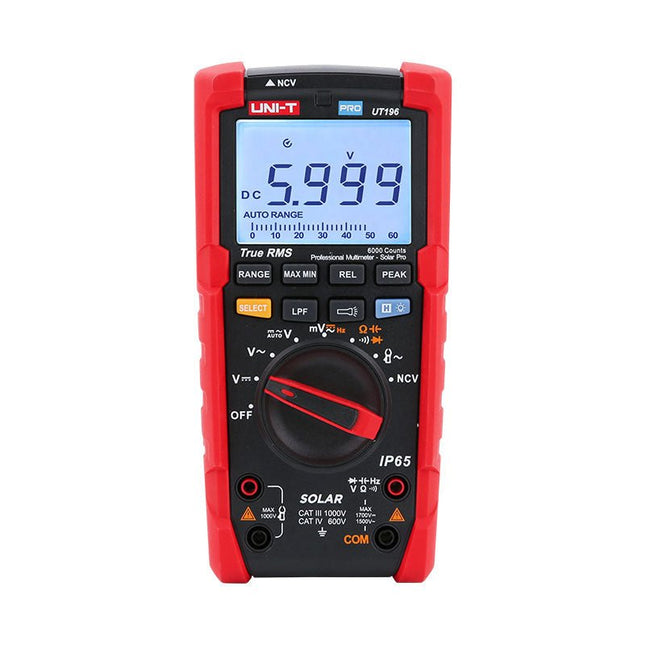
Le multimètre numérique solaire UT196 True RMS est un outil idéal pour la maintenance des systèmes d'énergie solaire. Ce multimètre robuste est conçu pour les techniciens qui travaillent dans des environnements extérieurs difficiles. Le UT196 peut mesurer des tensions allant jusqu'à 1700 V en courant continu et 1500 V en courant alternatif, ainsi qu'un courant alternatif de 3000 A avec un capteur de pince ampèremétrique externe. Ce multimètre solaire offre une protection IP65 et est capable de résister à une chute de 2 mètres.
Le multimètre solaire UT196 est conçu avec une protection contre les surcharges de 1700 V en courant continu, 1500 Veff en courant alternatif et testé pour une utilisation sécurisée dans des environnements de CAT III 1000 V, CAT IV 600 V.
Fonctionnalités
True RMS
Mesure jusqu'à 1700 V en courant continu et 1500 V en courant alternatif pour les applications haute tension telles que les panneaux solaires, l'éolien
Protection IP65
CAT III 1000 V, CAT IV 600 V
Barre analogique
Réponse en fréquence : 45 Hz~1 kHz
Fonction de filtre passe-bas
Mode impédance faible
Lampe de poche intégrée, rétroéclairage lumineux et alarme visuelle
Applications
Mesure de tension continue élevée
Mesure de tension et de fréquence de sortie
Mesure de tension et de fréquence
Mesure de courant et de fréquence
Spécifications
Plage
UT196
Tension continue (V)
1700 V
±0.2% +5
Tension alternative (V)
1500 V
±0.8% +3
Fréquence (Hz)
1 MHz
±0.08% +4
Résistance (?)
60 M?
±0.8% +2
Capacité (F)
60 mF
±1.9% +5
Alimentation
Pile 9 V
Dimensions
195 x 95 x 58 mm
Inclus
Multimètre solaire UT196
Pile
Cordons de mesure
Téléchargements
Fiche technique
Manuel
Projects with Arduino Uno & Raspberry Pi with Examples for the MCP2515 CAN Bus Interface Module
This book details the use of the Arduino Uno and the Raspberry Pi 4 in practical CAN bus based projects. Using either the Arduino Uno or the Raspberry Pi with off-the-shelf CAN bus interface modules considerably ease developing, debugging, and testing CAN bus based projects.
This book is written for students, practicing engineers, enthusiasts, and for everyone else wanting to learn more about the CAN bus and its applications. The book assumes that the reader has some knowledge of basic electronics. Knowledge of the C and Python programming languages and programming the Arduino Uno using its IDE and Raspberry Pi will be useful, especially if the reader intends to develop microcontroller-based projects using the CAN bus.
The book should be a useful source of reference material for anyone interested in finding answers to questions such as:
What bus systems are available for the automotive industry?
What are the principles of the CAN bus?
How can I create a physical CAN bus?
What types of frames (or data packets) are available in a CAN bus system?
How can errors be detected in a CAN bus system and how dependable is a CAN bus system?
What types of CAN bus controllers exist?
How do I use the MCP2515 CAN bus controller?
How do I create 2-node Arduino Uno-based CAN bus projects?
How do I create 3-node Arduino Uno-based CAN bus projects?
How do I set the acceptance masks and acceptance filters?
How do I analyze data on the CAN bus?
How do I create 2-node Raspberry Pi-based CAN bus projects?
How do I create 3-node Raspberry Pi-based CAN bus projects?
Open-Source-Code mit Arduino IDE und PlatformIO
Autonomes Fahren: GPS, Accelerometer, Gyroskop
PS3-Controller
Mikrocontroller wie der Arduino und Einplatinenrechner wie der Raspberry Pi haben sich zu beliebten Komponenten entwickelt. Dritter im Bunde ist der ESP32 der Firma Espressif. Mikrocontroller dieser Baureihe zeichnen sich durch eine Vielzahl implementierter Funktionen aus, die bei einem Arduino konventioneller Prägung mit einem Atmel-AVR-Mikrocontroller erst mit weiterer Hardware möglich sind. Prominentes Beispiel sind hier die WiFi- und Bluetooth-Funktionalitäten. Gegenüber einem Raspberry Pi zeichnen sie sich durch einen deutlich geringeren Preis aus.
Allgemeine Informationen für die Realisierung eines Roboterauto-Projekts mit dem ESP32 sind leicht zu finden. Dabei handelt es sich aber oft nur um Ausführungen zu einem Teilaspekt, ohne inhaltliche oder funktionale Abstimmung. So ist nicht nur die Beschaffung der benötigten Informationen mühselig und zeitaufwändig, sie kann auch außerordentlich fehlerträchtig sein.
Ansatzpunkt dieses Buches ist, diese Lücke zu schließen. Es geht auf verschiedene Möglichkeiten eines Chassis ein, vermittelt nötige Kenntnisse und führt schrittweise von einer einfachen Motorsteuerung zu einem komplexen sensor- und sprachgesteuerten Roboterauto. Hacks rund um GPS und eine PlayStation 3 runden die Sache ab.
Inhalt
Bei der Reihenfolge der Kapitel wurde versucht – beginnend bei der Darstellung von grundlegenden Informationen – über die Lösung einfacher Aufgaben zu etwas anspruchsvolleren Techniken zu führen.
Der Mikrocontroller ESP32
Die Software erstellen
Die Stromversorgung
Rund um die Hardware
Das Chassis
Der Gleichstrommotor
Kabellose Steuerung über WiFi
Mit Sensoren Hindernisse erkennen
Eine eigene Roboterauto-App
Servo und Lichtsensor
GPS
Accelerometer / Gyroskop
PS3-Controller
Roboterauto-App
Hinweis zur Software
Die Dateien haben das Suffix (.cpp). Grund ist die Entwicklung mit PlatformIO. Mit Copy & Paste sollten sie auch in der Arduino-IDE verwendet werden können.
Elektor GREEN en GOLD leden kunnen deze uitgave hier downloaden.
Nog geen lid? Klik hier om een lidmaatschap af te sluiten.
Een stroombron voor het testen van Z-diodesControle van Z-diodes van 1 tot 54 V bij 1 tot 50 mA
ESD polsbandtesterEen testapparaat met indicatie voor ‘goed’, ‘grensgeval’ en ‘afgekeurd’
Testapparaat voor de respons op piekbelastingen van voedingenEen generator voor repeterende stapsgewijze belasting voor laboratoriumvoedingen
Euclidische sequencer zonder microcontrollerTriggerpatronen en CV-sequenties met eenvoudige CMOS-logica
LED-knipperlicht voor heksystemen en meer, inclusief geluidssignaal
Printen nodig? De Elektor PCB-service staat voor u klaar
Tandenborstel-timerMet een kleine PIC
Een contactloos magnetisch combinatieslotMet de AS5600 rotatie-positie sensor
Batterijgevoede ruisarme voorversterkervoor dynamische microfoons
Het Arduino Nano testLabMeten, sturen en regelen
Rhythmische basverlichtingBenadruk het ritme van je muziek
Low-cut filterGeen risico op audio-terugkoppeling op uw systeem
Nauwkeurige 1 Hz blokgolfgenerator voor breadboardsEen betrouwbare klokpuls op basis van CMOS
555 onderstebovenDutycycles tot nul
Van Halfgeleidergids tot Circuit Specials65 jaar innovatie op het gebied van elektronica
Elektrische isolatieCAN-interface met digitale isolator en voedingsmodule
SpongillatorEen sponsgebaseerde oscillator
Echte willekeurige getallengeneratorMet geïntegreerde chi-kwadraattoets
3D-viewer voor HTML-pagina'sEenvoudig en vrijwel zonder code
Programmeren met TLScriptEen scripttaal voor metingen, tests en besturing
Schakelingsontwerp: tips van experts
FeedbackWat is het en waarom is het belangrijk?
Eén board, eindeloze ideeën: Arduino UNO QVan retro-gaming tot realtime milieumonitoring
Hoe u een donut-antenne repareert
Standby-KillerEen echte aan/uit-schakelaar voor uw tv
Batterijen testenBatterijen meten met de Arduino Nano
Voeding voor audioversterkersEen goede voeding zonder netbrom
HF prototype printplatenMaak zelf snel een prototype printplaat
Type 3-overspanningsbeveiligingEen type 3-overspanningsbeveiliging voor uw gevoelige apparatuur
IoT-kamerthermostaat boardMet een op ESP32-C3/S3 gebaseerde Xiao MCU-module
Van star naar slimFlexibele en gedrukte elektronica, tussen visie en industriële realiteit
L'OWON HDS272S est la solution parfaite tout-en-un ! Oscilloscope, multimètre et générateur de formes d'onde dans le même appareil alimenté par batterie, pour travailler en déplacement. Caractéristiques Oscilloscope + multimètre + générateur de formes d'onde, multifonction en un. Écran LCD couleur haute résolution de 3,5 pouces, à contraste élevé, adapté à une utilisation en extérieur. Batterie au lithium 18650, consommation électrique globale ≤3 W, peut fonctionner en continu pendant environ 6 heures. Interface USB Type-C, prise en charge de la banque d'alimentation, prise en charge de la connexion du logiciel PC. Fonction d'auto-calibrage SCPI supporté, facilite le développement secondaire Spécifications Oscilloscope Bande passante 70 MHz Canaux 2x oscilloscope + 1x générateur Taux d'échantillonnage 250 MSa/s Modèle d'acquisition Normal, détection des pics Longueur d'enregistrement 8K Affichage LCD de 3,5 pouces Fréquence de rafraîchissement de la forme d'onde 10,000 wfrms/s Couplage d'entrée CC, CA, et GND Impédance d'entrée 1 MΩ ±2%, en parallèle avec 16 pF ±10 pF Facteurs d'atténuation de la sonde 1x, 10x, 100x, 1.000x, 10.000x Tension d'entrée maximale 400 V (CC+CA, crête-crête, impédance d'entrée 1 MΩ) (atténuation de la sonde 10:1) Limite de la bande passante (typique) 20 MHz Échelle horizontale 5 ns/div - 1000 s/div, pas par 1 - 2 - 5 Sensibilité verticale 10 mV/div - 10 V/div Résolution verticale 8 bits Type de déclenchement Front Modes de déclenchement Auto, normal, simple Mesure automatique Période, fréquence, moyenne, crête-crête, max, min Mesure par curseur ΔV, ΔT, ΔT & ΔV entre curseurs Interface de communication USB Type-C Multimètre Résolution max. 20 000 comptes Mode de test Test de tension, de courant, de résistance, de capacité, de diode et de continuité. Impédence d’entrée 10 MΩ Tension d’entrée maximale CA 750 V, CC 1000V Courant d’entrée maximum CA 10A, CC 10A Diode 0 - 2 V Générateur de forme d’onde Fréquence de sortie Sinus 0,1 Hz - 25 MHz Carré 0,1 Hz - 5 MHz Rampe 0,1 Hz - 1 MHz Impulsion 0,1 Hz - 5 MHz Arbitraire 0,1 Hz - 5 MHz Taux d’échantillonage 125 MSa/s Canal 1-ch Plage d’amptitude 20 mVpp - 5 Vpp Longueur de la forme d’onde 8K Résolution verticale 14 bits Impédance de sortie 50 Ω Télechargements User Manual for HDS200 Series SCPI Protocol for HDS200 Series Quick Guide for HDS200 Series PC Software for OWON HDS200 Series
Cette offre groupée comprend le kit de démarrage Red Pitaya STEMlab 125-14 PRO Gen 2 et le nouveau livre « Experimenting with Red Pitaya STEMlab Gen 2 ».
Le kit de démarrage Red Pitaya STEMlab 125-14 PRO Gen 2 est une plateforme puissante et flexible destinée aux applications de traitement du signal, d'acquisition de données et de mesure électronique. Conçu pour les ingénieurs, les développeurs, les chercheurs et les enseignants, ce kit fournit tout le nécessaire pour commencer à développer des systèmes avancés de mesure et de contrôle.
Au cœur du kit se trouve la carte STEMlab 125-14 PRO Gen 2, une version améliorée et ultra-légère. Équipée du SoC Xilinx Zynq-7010 avec 512 Mo de RAM, elle combine la programmabilité d’un FPGA avec la puissance de traitement d’un processeur ARM pour permettre la mise en œuvre d’instruments haute performance et de solutions de traitement de signaux personnalisées.
La carte offre une résolution ADC et DAC de 14 bits, un taux d’échantillonnage de 125 MS/s, une plage d’entrée de ±20 V et une bande passante pouvant atteindre 60 MHz. Son frontal analogique à faible bruit amélioré, sa connectivité USB-C et sa conception compacte la rendent adaptée aux applications exigeantes telles que le développement RF, les systèmes radar, la recherche en photonique, la radio logicielle (SDR) et l’automatisation industrielle.
Le kit de démarrage comprend tous les accessoires essentiels pour une utilisation immédiate : une carte microSD avec système d’exploitation préinstallé, une alimentation, un câble Ethernet pour l’accès à distance, deux sondes d’oscilloscope de 100 MHz et des adaptateurs SMA-BNC pour des connexions de signaux flexibles.
Le kit de démarrage Red Pitaya STEMlab 125-14 PRO Gen 2 constitue une excellente plateforme pour le prototypage rapide, le développement FPGA, l'instrumentation de mesure et l'expérimentation électronique avancée.
Caractéristiques
Résolution ADC et DAC 14 bits
Fréquence d'échantillonnage de 125 MS/s
Plage d'entrée de ±20 V
Bande passante jusqu'à 60 MHz
SoC Xilinx Zynq-7010 (FPGA + processeur ARM)
512 Mo de RAM
Frontières analogiques à faible bruit
Applications
Développement et tests RF
Radar et systèmes sans fil
Radio logicielle (Software Defined Radio, SDR)
Photonique et recherche optique
Automatisation industrielle et systèmes de contrôle
Analyse et instrumentation du signal
Rapide prototypage de systèmes de mesure électroniques
Spécifications
Processeur
Dual core ARM Cortex-A9
FPGA
SoC AMD Xilinx Zynq-7010
RAM
512 Mo (4 Go)
Stockage
Carte microSD (jusqu'à 32 Go)
Système d'exploitation
Red Pitaya OS basé sur Linux
Résolution ADC
14 bits
DAC Résolution
14 bits
Bande passante
60 MHz (CC)
Fréquence d'échantillonnage
125 Méch/s
Nombre d'entrées analogiques
2
Nombre de sorties analogiques
2
Plage de tension d'entrée
±1 V (BT) / ±20 V (HT)
Impédance d'entrée
1 MΩ / 10 Ω pF
Plage de tension de sortie
±1 V
Ethernet
1 port Gigabit Ethernet (RJ45)
USB
2 ports USB-C 2.0 (alimentation et console)
E/S numériques
16 E/S à usage général (3,3 V)
Interfaces de communication
I²C, SPI, UART, CAN
Alimentation
5 V/3 A via USB-C
Dimensions
106,8 x 60,0 x 17,9 mm
Inclus
1x Carte Red Pitaya STEMlab 125-14 PRO Gen 2
2x Sondes d'oscilloscope 100 MHz
2x Adaptateurs SMA vers BNC
1x Carte microSD avec système d'exploitation préinstallé
1x Alimentation USB-C
1x Câble Ethernet
Téléchargements
Documentation
Schematics
Livre : Experimenting with Red Pitaya STEMlab Gen 2
Avec ce nouveau livre, Red Pitaya va bien au-delà d’une simple carte polyvalente. Il devient un puissant instrument de laboratoire pour la mesure, l’analyse et le contrôle de précision.
Des bases du développement de projets électroniques, de la surveillance, du contrôle et de la conception jusqu’aux tests, ce livre vous guide pas à pas à travers tout ce que vous devez savoir pour exploiter pleinement le potentiel du matériel et des logiciels Red Pitaya.
L’ouvrage présente des projets en temps réel basés sur FPGA, développés sur PC à l’aide de l’environnement Vivado, puis transférés sur Red Pitaya pour exécution et test.
Vous découvrirez des performances améliorées, des capacités d’E/S étendues, des fonctionnalités FPGA optimisées ainsi que des options de connectivité avancées, ouvrant de nouvelles perspectives pour la mesure, la surveillance et le contrôle de précision dans vos applications embarquées.
Dans ce livre, vous découvrirez :
Une analyse approfondie de l’architecture et du design matériel de Red Pitaya
Des expériences électroniques utilisant Red Pitaya pour la mesure et la surveillance
Des projets pratiques utilisant le langage de programmation Python
Des conseils pratiques pour la programmation FPGA avec Red Pitaya
Des projets FPGA Red Pitaya utilisant le Verilog HDL sous Vivado IDE
La conception pratique de projets électroniques incluant mesure et tests
Des exemples pas à pas reliant la théorie à la mise en œuvre réelle
Que vous conceviez vos propres circuits électroniques, développiez des outils d’analyse de signaux ou créiez des systèmes de contrôle ou de surveillance en temps réel, ce livre vous apporte les connaissances et la confiance nécessaires pour maîtriser et personnaliser pleinement la plateforme Red Pitaya.
Open-Source-Code mit Arduino IDE und PlatformIO
Autonomes Fahren: GPS, Accelerometer, Gyroskop
PS3-Controller
Mikrocontroller wie der Arduino und Einplatinenrechner wie der Raspberry Pi haben sich zu beliebten Komponenten entwickelt. Dritter im Bunde ist der ESP32 der Firma Espressif. Mikrocontroller dieser Baureihe zeichnen sich durch eine Vielzahl implementierter Funktionen aus, die bei einem Arduino konventioneller Prägung mit einem Atmel-AVR-Mikrocontroller erst mit weiterer Hardware möglich sind. Prominentes Beispiel sind hier die WiFi- und Bluetooth-Funktionalitäten. Gegenüber einem Raspberry Pi zeichnen sie sich durch einen deutlich geringeren Preis aus.
Allgemeine Informationen für die Realisierung eines Roboterauto-Projekts mit dem ESP32 sind leicht zu finden. Dabei handelt es sich aber oft nur um Ausführungen zu einem Teilaspekt, ohne inhaltliche oder funktionale Abstimmung. So ist nicht nur die Beschaffung der benötigten Informationen mühselig und zeitaufwändig, sie kann auch außerordentlich fehlerträchtig sein.
Ansatzpunkt dieses Buches ist, diese Lücke zu schließen. Es geht auf verschiedene Möglichkeiten eines Chassis ein, vermittelt nötige Kenntnisse und führt schrittweise von einer einfachen Motorsteuerung zu einem komplexen sensor- und sprachgesteuerten Roboterauto. Hacks rund um GPS und eine PlayStation 3 runden die Sache ab.
Inhalt
Bei der Reihenfolge der Kapitel wurde versucht – beginnend bei der Darstellung von grundlegenden Informationen – über die Lösung einfacher Aufgaben zu etwas anspruchsvolleren Techniken zu führen.
Der Mikrocontroller ESP32
Die Software erstellen
Die Stromversorgung
Rund um die Hardware
Das Chassis
Der Gleichstrommotor
Kabellose Steuerung über WiFi
Mit Sensoren Hindernisse erkennen
Eine eigene Roboterauto-App
Servo und Lichtsensor
GPS
Accelerometer / Gyroskop
PS3-Controller
Roboterauto-App
Hinweis zur Software
Die Dateien haben das Suffix (.cpp). Grund ist die Entwicklung mit PlatformIO. Mit Copy & Paste sollten sie auch in der Arduino-IDE verwendet werden können.
The Black Shadow Project: From Sensors to Embedded AI
Most robotics books stop at individual components or jump to frameworks that hide the hardware. This book explores how a complete autonomous robot is designed, integrated and debugged from first principles, following an engineer’s practical problems, failed approaches and workable solutions.
Three dedicated dual-core microcontrollers divide perception, motor control and navigation, reducing timing conflicts. Sixteen time-of-flight sensors across eight independent I²C buses provide 360° environmental coverage at 20 Hz. Their measurements feed a trained neural network that performs real-time obstacle avoidance directly on the microcontroller using TensorFlow Lite for Microcontrollers, without cloud services or a GPU.
A built-in Wi-Fi access point and browser interface give your smartphone access to live telemetry, sensor visualisation and manual driving without installing an app.
An onboard virtual machine executes bytecode scripts one instruction per scheduler tick, allowing multi-step manoeuvres without blocking real-time control loops. This establishes a foundation for increasingly independent behaviour.
The closing chapter examines what separates shared control from the book’s goal of Level 3 autonomy: self-localisation, mission planning, reliable heading, predictive power management and recognising when to stop. It outlines possible solutions, then challenges you to design Black Shadow 2.0. Throughout, the emphasis remains on integration, troubleshooting and practical engineering decisions.
Ce cours complet de programmation de microcontrôleurs basé sur l’Arduino Uno comprend un manuel, un kit de composants, des projets pratiques ainsi qu’un cours en ligne complet avec simulations. Il est idéal pour apprendre pas à pas la programmation des systèmes embarqués avec Arduino grâce à une approche pratique.
Une introduction pratique aux systèmes embarqués avec l’Arduino Uno
Ce cours s’adresse aux débutants en systèmes embarqués recherchant une approche structurée et basée sur des exemples.
Un kit de composants comprenant des LED et des résistances, des interrupteurs, des capteurs et actionneurs, des afficheurs, une breadboard et des fils est inclus. Ceux-ci sont utilisés dans le cours pour illustrer des applications concrètes.
Aucune expérience préalable avec Arduino ou le développement embarqué n’est requise. Chaque section propose des exemples pratiques et des mini-projets conçus pour renforcer les concepts clés et encourager l’exploration. À la fin du cours, vous serez capable non seulement de reproduire les exemples, mais aussi de développer vos propres idées et applications.
Que allez-vous apprendre ?
Programmation de microcontrôleurs avec Arduino en utilisant la carte Uno R3
Utilisation des entrées/sorties numériques, lecture de boutons et encodeurs, commande de LED et relais
Lecture des entrées analogiques, tensions et capteurs analogiques
Génération de signaux analogiques et PWM
Utilisation des communications série comme UART, I²C et SPI pour piloter des afficheurs et lire des capteurs numériques et cartes SD
Gestion du temps
Utilisation des interruptions
Entrées capteurs en temps réel et contrôle via boutons, LED et afficheurs
Commande d’actionneurs comme relais et servomoteurs
À qui s’adresse ce cours ?
Étudiants et autodidactes explorant les systèmes embarqués
Makers et passionnés d’IoT souhaitant améliorer leurs compétences en hardware
Formateurs et enseignants à la recherche de matériel pédagogique prêt à l’emploi
Contenu de la boîte
Accès au cours complet sur la plateforme Elektor Academy Pro
Carte microcontrôleur Uno R3 + câble USB
Livre : Programming Microcontrollers in C/C++ Using Arduino
Fichiers de projet téléchargeables pour chaque module
Boîte de composants :
2× LED, rouge, 5 mm
LED, verte, 5 mm
3× résistance, 470 Ω, 0,25 W
LDR
Potentiomètre, 10 kΩ, linéaire
Bouton-poussoir
Module encodeur rotatif
Module relais
Capteur DHT22 (température & humidité)
Afficheur 7 segments 4 digits compatible TM1637
MPU-6050 IMU avec connecteurs
Afficheur OLED I²C compatible SSD1306
Adaptateur carte micro SD avec connecteur
Buzzer
Micro servo SG90
Écran TFT SPI 240×320 compatible ILI9341
20× fils jumper
Breadboard
Tous les cours de programmation (et différences de contenu)
Cours
Arduino
Raspberry Pi Pico with Arduino C/C++
ESP32 with Arduino C/C++
Raspberry Pi Pico with MicroPython
ESP32 with MicroPython
Cours en ligne
Access to Arduino Course
Access to Pico with Arduino C/C++ Course
Access to ESP32 with Arduino C/C++ Course
Access to Pico with MicroPython Course
Access to ESP32 with MicroPython Course
Carte
Uno R3
Raspberry Pi Pico
ESP32
Raspberry Pi Pico
ESP32
Livre
Programming Microcontrollers in C/C++ Using Arduino
Programming Microcontrollers in C/C++ Using Arduino
Programming Microcontrollers in C/C++ Using Arduino
Programming Microcontrollers in MicroPython
Programming Microcontrollers in MicroPython
Kit
Boîte de composants (40 pièces)
Boîte de composants (40 pièces)
Boîte de composants (40 pièces)
Boîte de composants (40 pièces)
Boîte de composants (40 pièces)
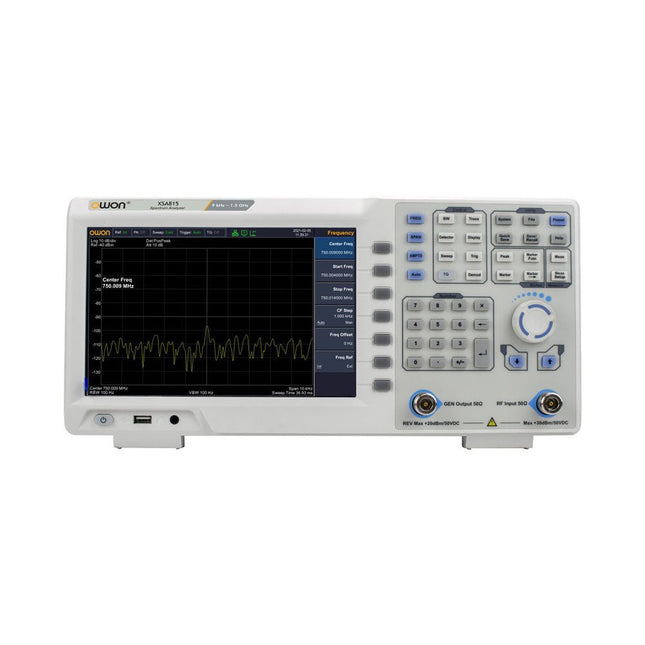
L'OWON XSA815-TG de 9 kHz à 1,5 GHz est un analyseur de spectre économique avec générateur de poursuite inclus et une résolution de fréquence de 1 Hz. Caractéristiques Plage de fréquence de 9 kHz à 1,500009 GHz Écran de 9 pouces Niveau moyen d'affichage du bruit (DANL) de -95 dBm de 9 kHz à 1 MHz, -140 dBm (typique), Phase bruit -10 kHz 100 kHz 1 MHz Bande passante de résolution (-3 dB) : de 1 Hz à 1 MHz, selon une séquence de 1-3-5-10 Kit de générateur de poursuite : de 100 kHz à 1,500009 GHz Spécifications Plage de fréquence 9 kHz à 500.009 MHz Résolution de fréquence 1 Hz Étendue de fréquence 9 kHz à 1,500009 GHz Plage d'étendue 0 Hz, de 100 Hz à la fréquence maximale de l'instrument Incertitude de l'étendue ± étendue / (points de balayage - 1) Phase bruit SSB (20°C à 30°C, fc=1 GHz) Décalage du porteuse 10 kHz Bande passante de résolution (-3 dB) de 1 Hz à 1 MHz, selon une séquence de 1-3-5-10 Précision de la bande passante de résolution Facteur de forme du filtre de résolution (60 dB : 3 dB) Bande passante vidéo (-3 dB) de 10 Hz à 1 MHz, selon une séquence de 1-3-5-10 Plage de mesure d'amplitude DANL à +10 dBm, de 100 kHz à 10 MHz, préamplificateur désactivé DANL à +20 dBm, de 10 MHz à 1,5 GHz, préamplificateur désactivé Niveau de référence -80 dBm à +30 dBm, 0,01 dB par étape Préamplificateur 20 dB, nominal, de 100 kHz à 1,5 GHz Atténuateur d'entrée de 0 à 40 dB, 1 dB par étape Niveau moyen d'affichage du bruit (DANL) Atténuation d'entrée = 0 dB, RBW = VBW = 100 Hz, détecteur d'échantillonnage, moyenne de trace ≥ 50, de 20°C à 30°C, impédance d'entrée = 50 Ω) Préamplificateur désactivé de 9 kHz à 1 MHz -95 dBm (typique), Préamplificateur désactivé de 1 MHz à 500 MHz -140 dBm (typique), Préamplificateur activé de 100 kHz à 1 MHz -135 dBm (typique), Préamplificateur activé de 1 MHz à 500 MHz -160 dBm (typique), Générateur de poursuite (en option) Plage de fréquence de 100 kHz à 1,500009 GHz Plage de niveau de puissance de sortie de -40 dBm à 0 dBm Résolution de niveau de sortie 1 dB Platitude de sortie Par rapport à 50 MHz | ±3 dB Spurious du générateur de poursuite Parasite harmonique -30 dBc (Puissance de sortie du générateur de poursuite -10 dBm) Parasite non-harmonique -40 dBc (Puissance de sortie du générateur de poursuite -10 dBm) Isolation entre le générateur de poursuite et la borne d'entrée -60 dB (Puissance de sortie du générateur de poursuite 0 dBm) Isolation entre le générateur de poursuite et la borne d'entrée -60 dB (Puissance de sortie du générateur de poursuite 0 dBm) Isolation entre le générateur de poursuite et la borne d'entrée -60 dB (Puissance de sortie du générateur de poursuite 0 dBm) Dimensions 375 x 185 x 120 mm Poids 3,7 kg Inclus 1x XSA815-TG 1x Câble d'alimentation 220 V AC 1x Câble USB 1x Guide de démarrage rapide Téléchargements Guide Rapide Spécifications
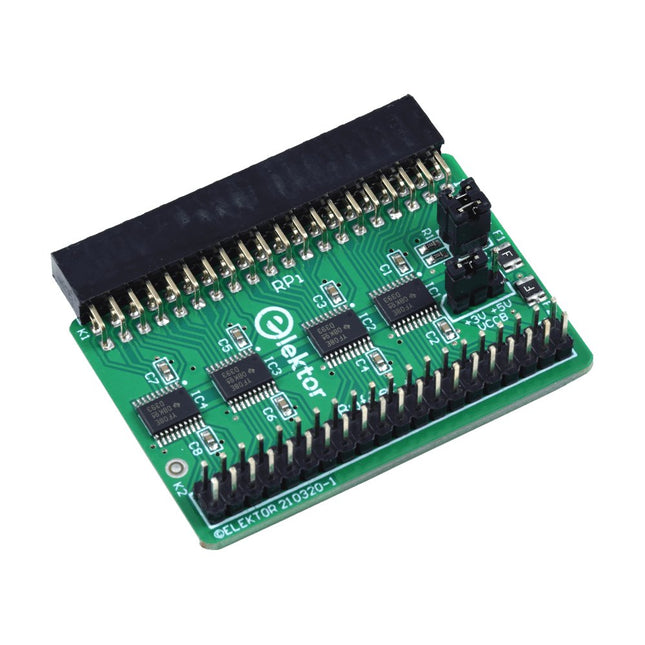
Lorsque vous expérimentez régulièrement avec le Raspberry Pi et que vous connectez une variété de matériel externe au port GPIO via le connecteur, il se peut que vous ayez causé des dommages par le passé. La carte tampon Raspberry Pi d'Elektor est là pour éviter cela ! La carte est compatible avec les Raspberry Pi Zero, Zero 2 (W), 3, 4, 5, 400 et 500.
Les 26 GPIO sont protégées par des convertisseurs de tension bidirectionnels afin de protéger le Raspberry Pi lors de l'expérimentation de nouveaux circuits. Le circuit imprimé est destiné à être inséré à l'arrière du Raspberry Pi 400/500. Le connecteur à connecter au Raspberry Pi est un réceptacle 40 voies à angle droit (2x20). La platine est seulement un peu plus large. Un câble plat à 40 voies avec des connecteurs 2x20 appropriés peut être connecté au connecteur de sortie du tampon pour expérimenter avec par exemple un circuit sur une plaque d’expérimentation ou sur une platine.
Le circuit utilise 4x circuits intégrés TXS0108E de Texas Instruments. Le circuit imprimé peut également être monté sur un Raspberry Pi.
Téléchargements
Schematics
Layout